Integrazione di Reach RS4 con Mergin Maps per iOS
Questo tutorial fornisce istruzioni dettagliate su come integrare Reach RS4 con Mergin Maps per iOS.
Panoramica
Mergin Maps è un'app mobile per iOS che consente di raccogliere, aggiornare e condividere dati geospaziali sul campo, sincronizzando i progetti sul campo con QGIS per facilitare la collaborazione tra i membri del team.
Per integrare Reach RS4 / RS4 Pro con Mergin Maps, è necessario quanto segue:
- Reach RS4/RS4 Pro
- Un dispositivo con iOS
- App mobile Mergin Maps installata sul proprio dispositivo iOS
- Account Mergin Maps
È possibile connettere Reach RS4 / RS4 Pro a Mergin Maps in due modi:
- Tramite il metodo TCP: Reach invia i datum NMEA direttamente a Mergin Maps tramite Wi-Fi. Questo metodo richiede la configurazione dell'output NMEA in Emlid Flow, ma consente di visualizzare lo stato della soluzione RTK e la precisione riportata direttamente da Reach all'interno di Mergin Maps.
- Tramite il metodo del GPS interno: Reach si connette al dispositivo iOS tramite Bluetooth Classic e Mergin Maps ne riceve la posizione attraverso i servizi di localizzazione di iOS. Questo metodo non richiede la configurazione di un flusso NMEA, ma sarà necessario usare Emlid Flow per controllare lo stato della soluzione RTK e la precisione prima di raccogliere i datum.
Scegliere il metodo di connessione in base a come si desidera connettere Reach e monitorare la soluzione RTK.
Flusso di lavoro
Per integrare Reach RS4 / RS4 Pro con Mergin Maps, seguire i passaggi riportati di seguito.
Preconfigurare Emlid Flow
Accedere a Reach utilizzando Emlid Flow
In Emlid Flow, connettersi a Reach utilizzando il metodo corrispondente alla configurazione di Mergin Maps:
- Se si sceglie di connettere Reach a Mergin Maps tramite Bluetooth (GPS interno), è possibile accedere a Reach in Emlid Flow tramite BLE o Wi-Fi. Il BLE è l'opzione consigliata, in particolare quando si ricevono correzioni NTRIP tramite il proprio dispositivo mobile.
- Se si sceglie di connettere Reach a Mergin Maps tramite Wi-Fi (TCP), connettersi a Reach tramite Wi-Fi. Assicurarsi che il dispositivo iOS e Reach siano connessi alla stessa rete Wi-Fi.
Seguire le istruzioni riportate di seguito per il metodo di connessione scelto:
- Connessione Bluetooth
- Connessione hotspot
-
Abilitare il Bluetooth sullo smartphone o sul tablet.
-
Aprire Emlid Flow. Quando richiesto, toccare Configure access (Configura accesso) e consentire le autorizzazioni di localizzazione. Questo è necessario per la piena funzionalità del ricevitore.
Dopo aver concesso le autorizzazioni, il ricevitore apparirà nell'elenco. L'app si collegherà automaticamente.
-
Andare su Impostazioni Wi-Fi sul proprio dispositivo.
-
Connettersi all'hotspot di Reach. Appare come reach:XX:XX.
-
Inserire la password di rete. La password di Default è emlidreach. Se è stata cambiata in precedenza, inserire invece la password personalizzata.
notePer ripristinare la password Wi-Fi di Default, emlidreach, è necessario eseguire il riflash del ricevitore. Note: il riflash cancella ogni registrazione memorizzata sul ricevitore e ripristina tutte le impostazioni ai loro valori di default.
-
Aprire Emlid Flow e connettersi al proprio Reach.
Configurare le correzioni in Emlid Flow
Consultare le seguenti guide per configurare la ricezione delle correzioni sul rover Reach RS4/RS4 Pro:
- Come configurare l'RTK tramite Emlid Corrections
- Come configurare l'RTK tramite il servizio NTRIP
- Come lavorare con una base di terze parti tramite radio UHF
- Come configurare l'RTK tramite radio LoRa
Abilitare la compensazione dell'inclinazione
Reach RS4 / RS4 supporta la compensazione dell'inclinazione basata su IMU, consentendo di rilevare e picchettare i punti anche quando la palina topografica è inclinata. Il software calcolerà l'angolo e la distanza di inclinazione e determinerà la posizione della punta della palina a terra. Per abilitare la compensazione dell'inclinazione, seguire la guida Come abilitare la compensazione dell'inclinazione.
Configurare la comunicazione tra Mergin Maps e Reach RS4 / RS4 Pro
Configurare la comunicazione tra Mergin Maps e Reach RS4 / RS4 Pro usando il metodo di integrazione scelto.
Uso del GPS interno
Su iOS, è possibile usare Reach RS4 come fonte di localizzazione per Mergin Maps tramite l'opzione del GPS interno. Questa configurazione non richiede ulteriori impostazioni per il flusso TCP o NMEA. Mergin Maps riceve i datum di posizione attraverso i servizi di localizzazione di iOS anziché direttamente da Reach.
Quando si usa il metodo GPS interno, i dati di posizione di Reach passano attraverso i servizi di localizzazione di iOS prima di raggiungere Mergin Maps. iOS potrebbe modificare la precisione indicata e Mergin Maps non mostra lo stato della soluzione RTK. Pertanto, la precisione visualizzata in Mergin Maps potrebbe non riflettere la precisione effettiva della soluzione RTK. Usare Emlid Flow per verificare lo stato della soluzione e la precisione del ricevitore.
Per configurare la comunicazione tra Mergin Maps e il ricevitore tramite il GPS interno, seguire i passaggi riportati di seguito:
Configurare la connessione Bluetooth
Attivare la visibilità Bluetooth, in modo che il tuo dispositivo possa essere rilevato da altri dispositivi. Per farlo, seguire questi passaggi:
-
Andare su Settings (Impostazioni) in Emlid Flow e toccare Bluetooth.
-
Toccare Discoverability (Visibilità) e attivare l'opzione Discoverability (Visibilità). Toccare Save (Salva) per applicare le modifiche.
Associare Reach RS4 / RS4 Pro e il dispositivo iOS
Per usare Reach RS4 / RS4 Pro con Mergin Maps, è necessario prima associare il ricevitore al dispositivo iOS:
-
Passare alla schermata di configurazione Bluetooth sul dispositivo iOS e abilitare Bluetooth.
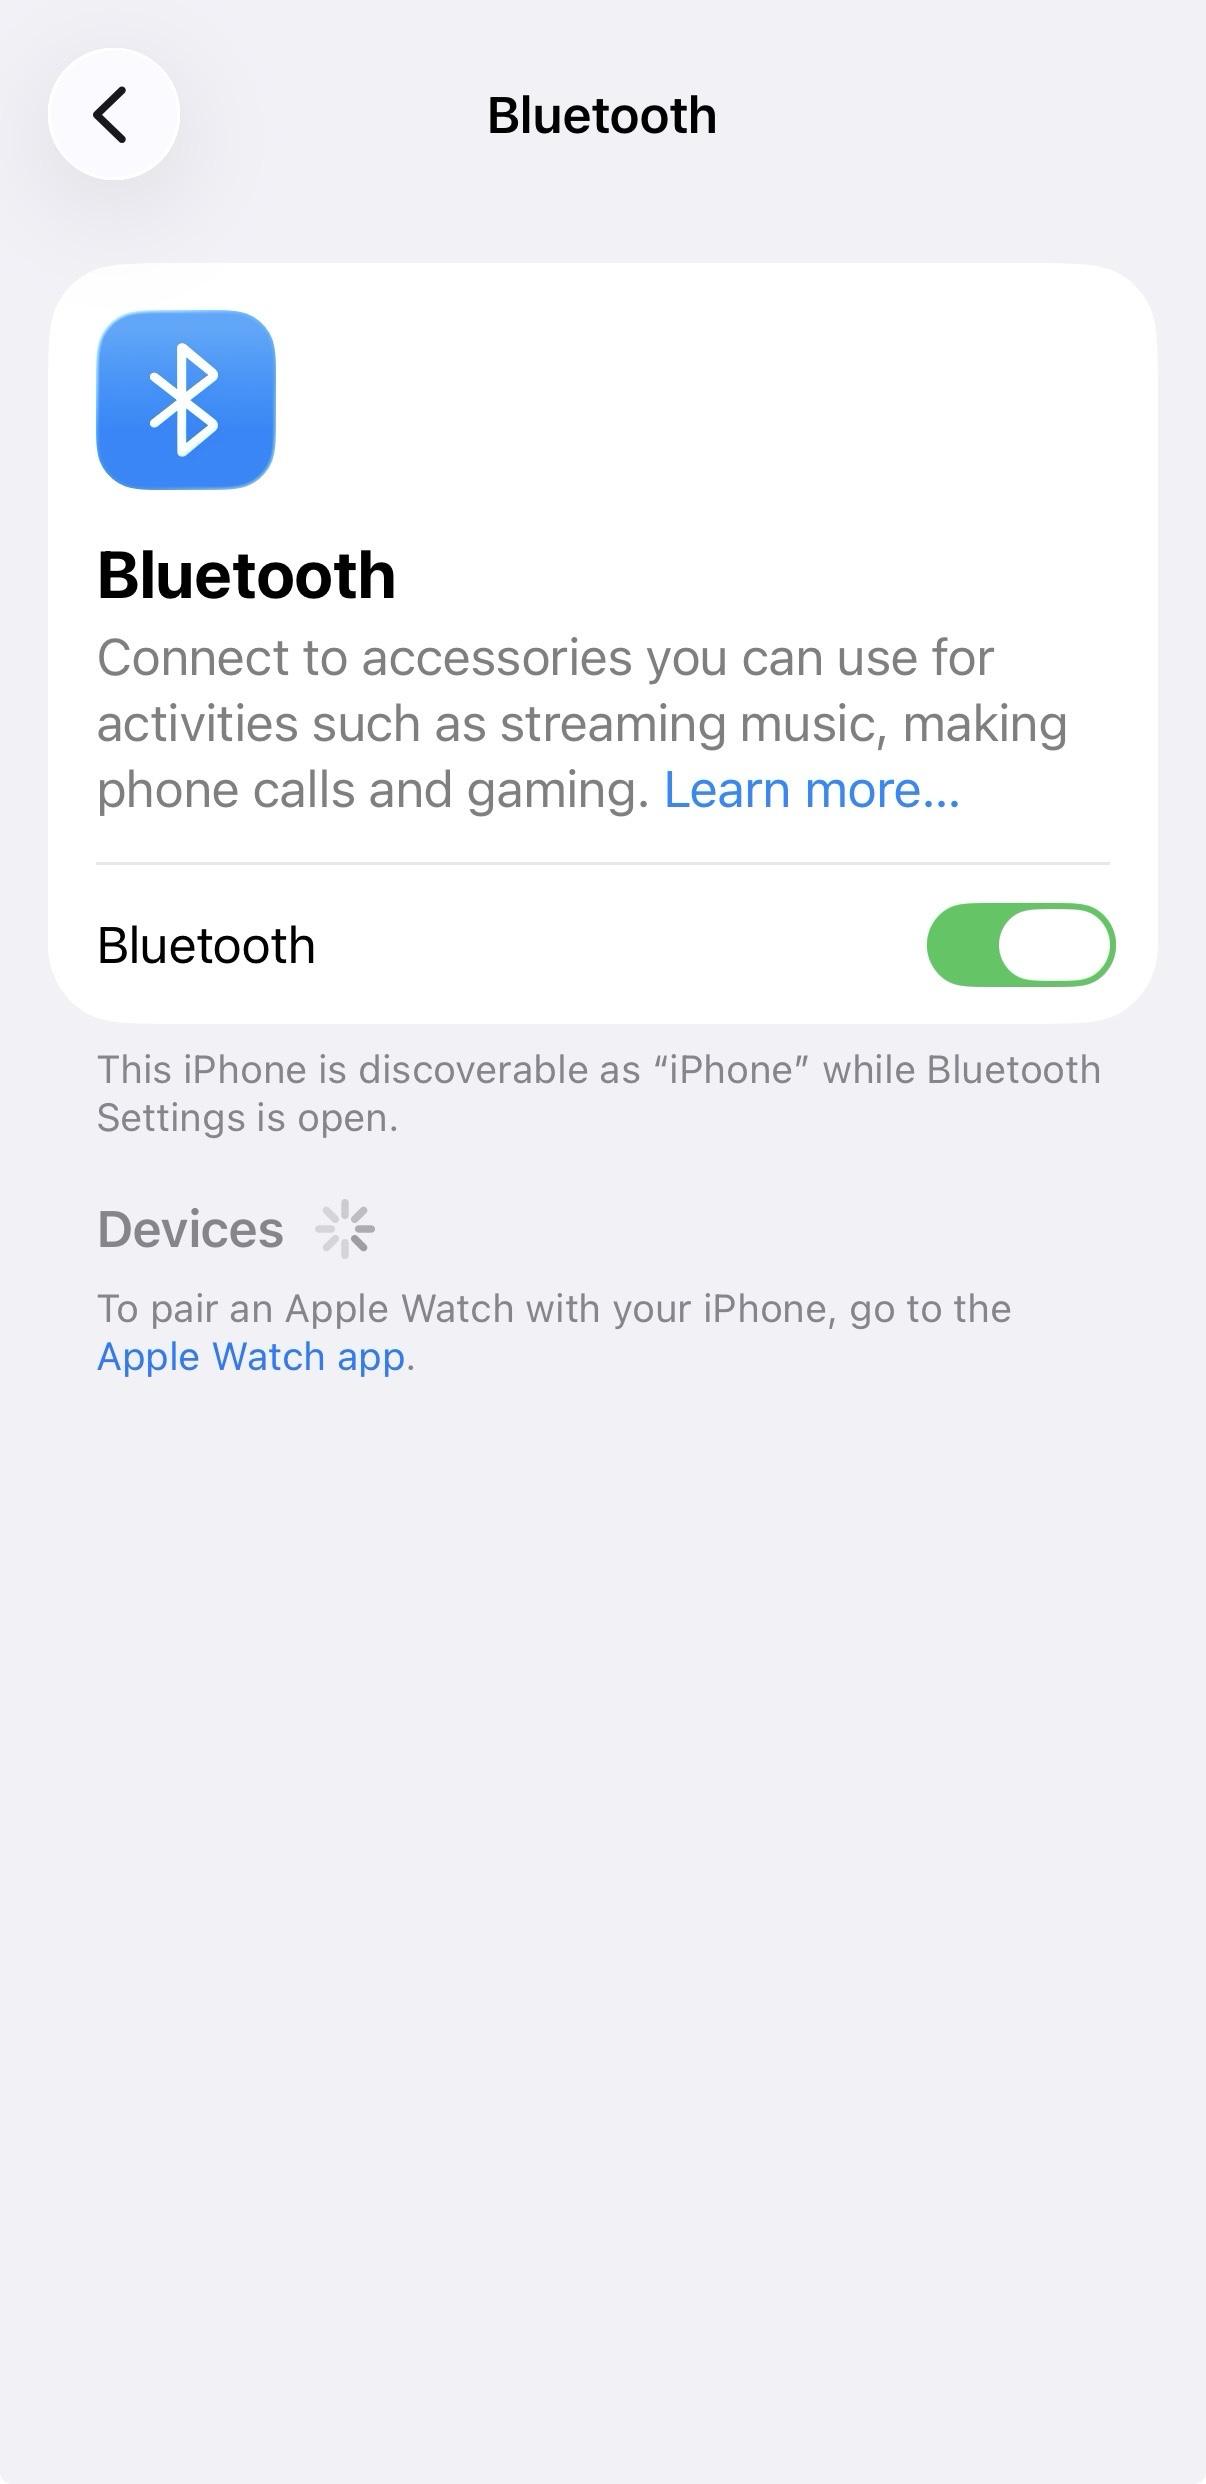
-
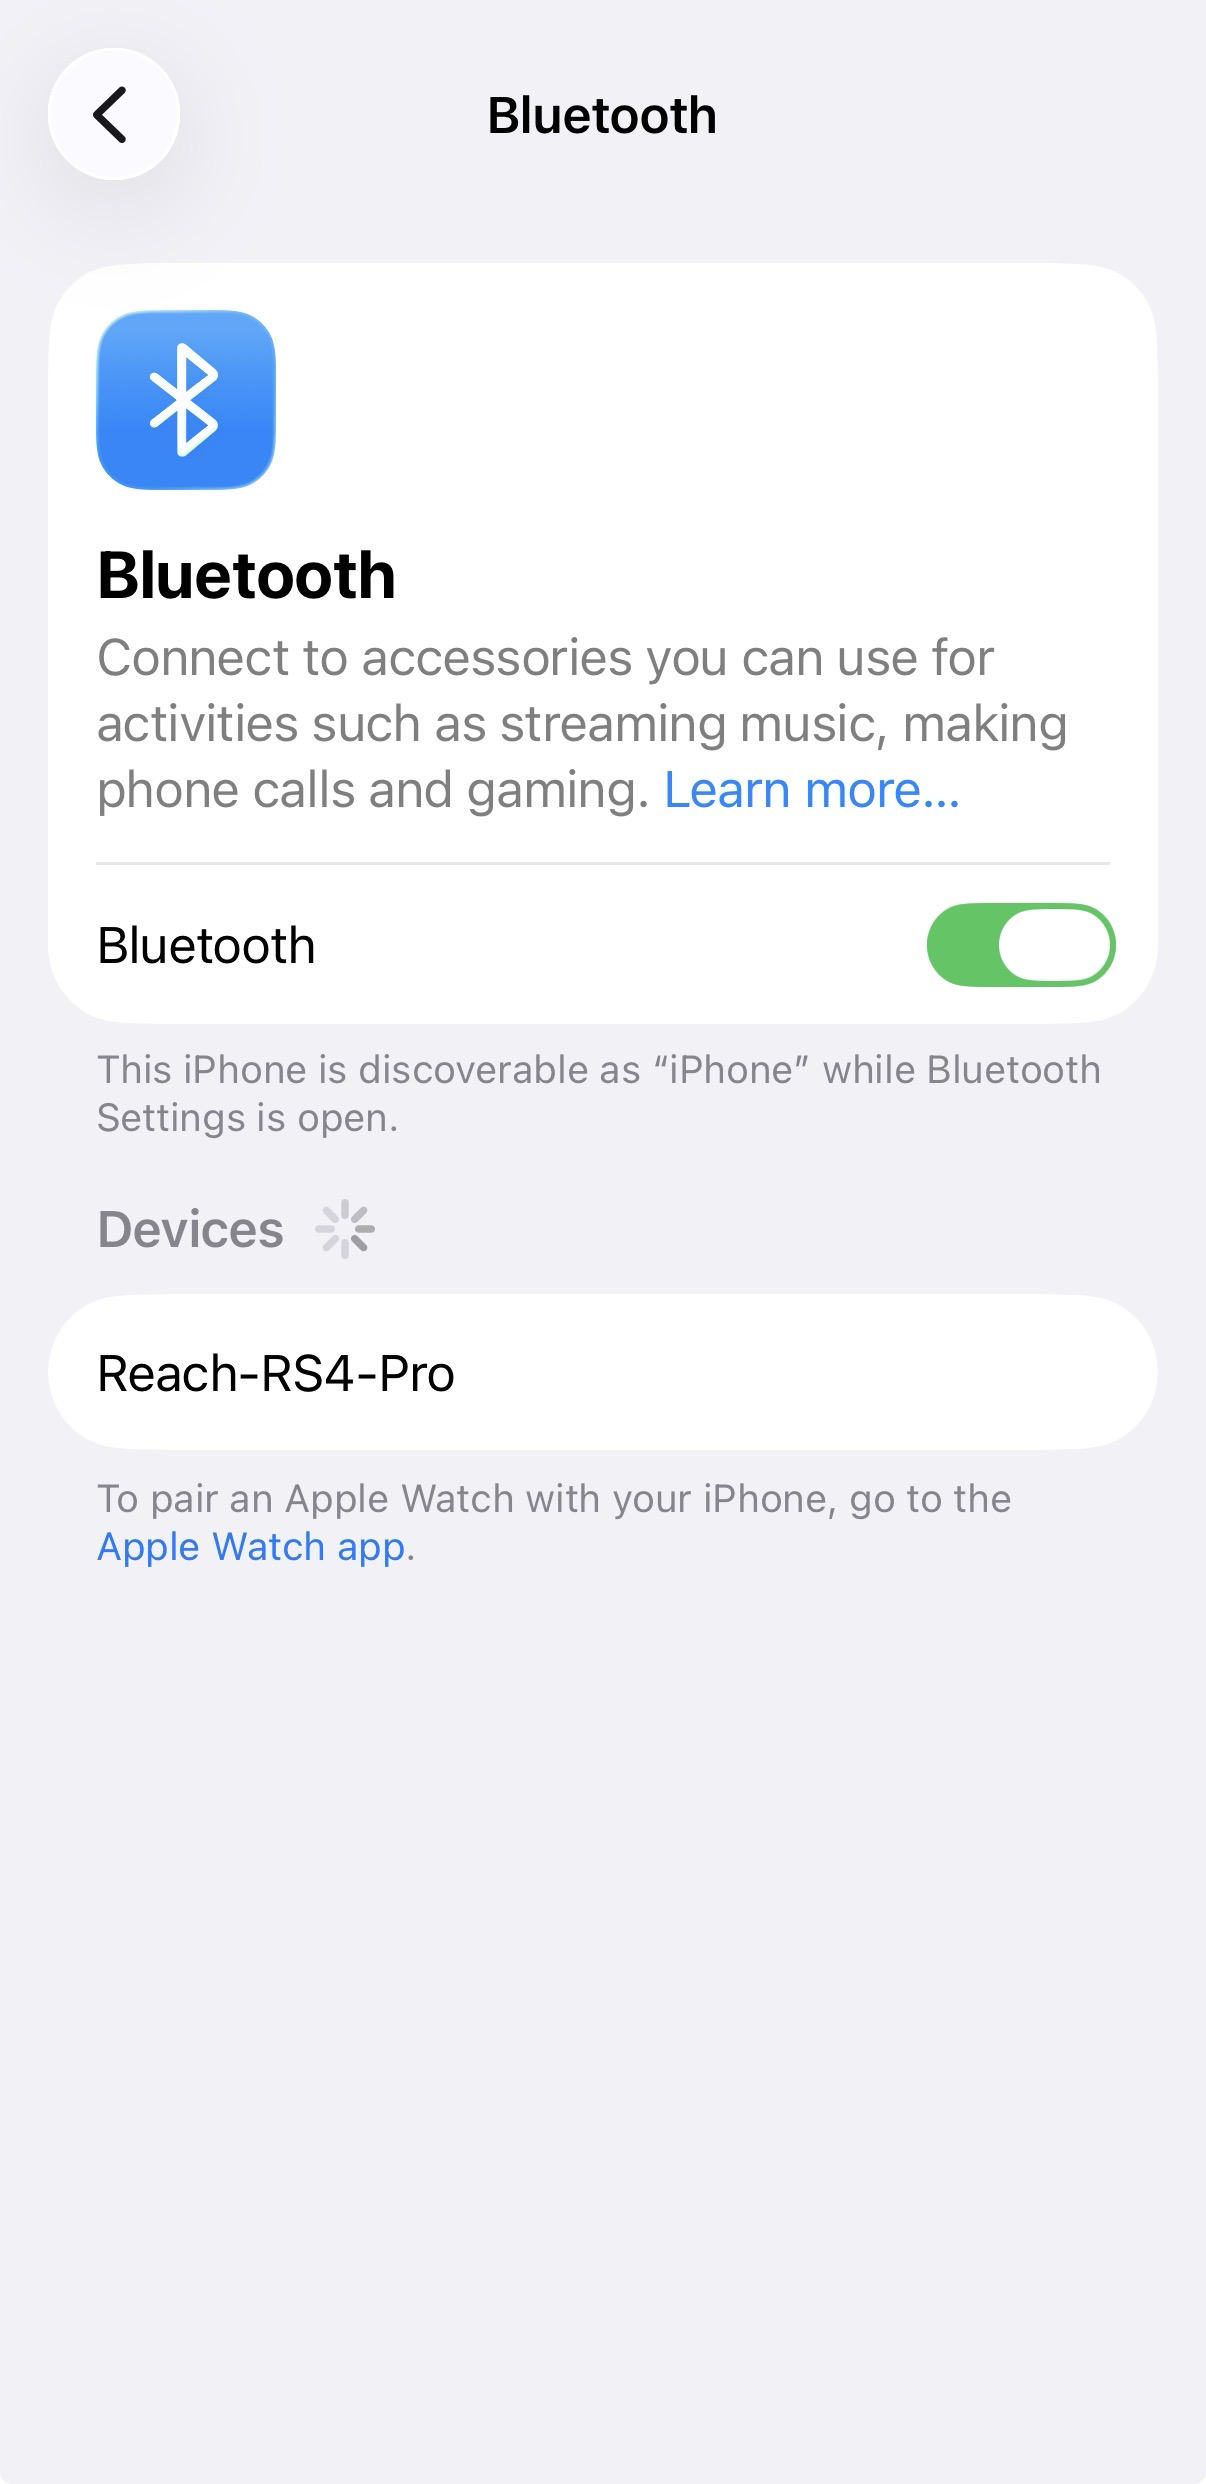
Attendere che Reach RS4 / RS4 Pro venga elencato tra i dispositivi disponibili.
noteTenere il Reach a pochi metri dal dispositivo.
-
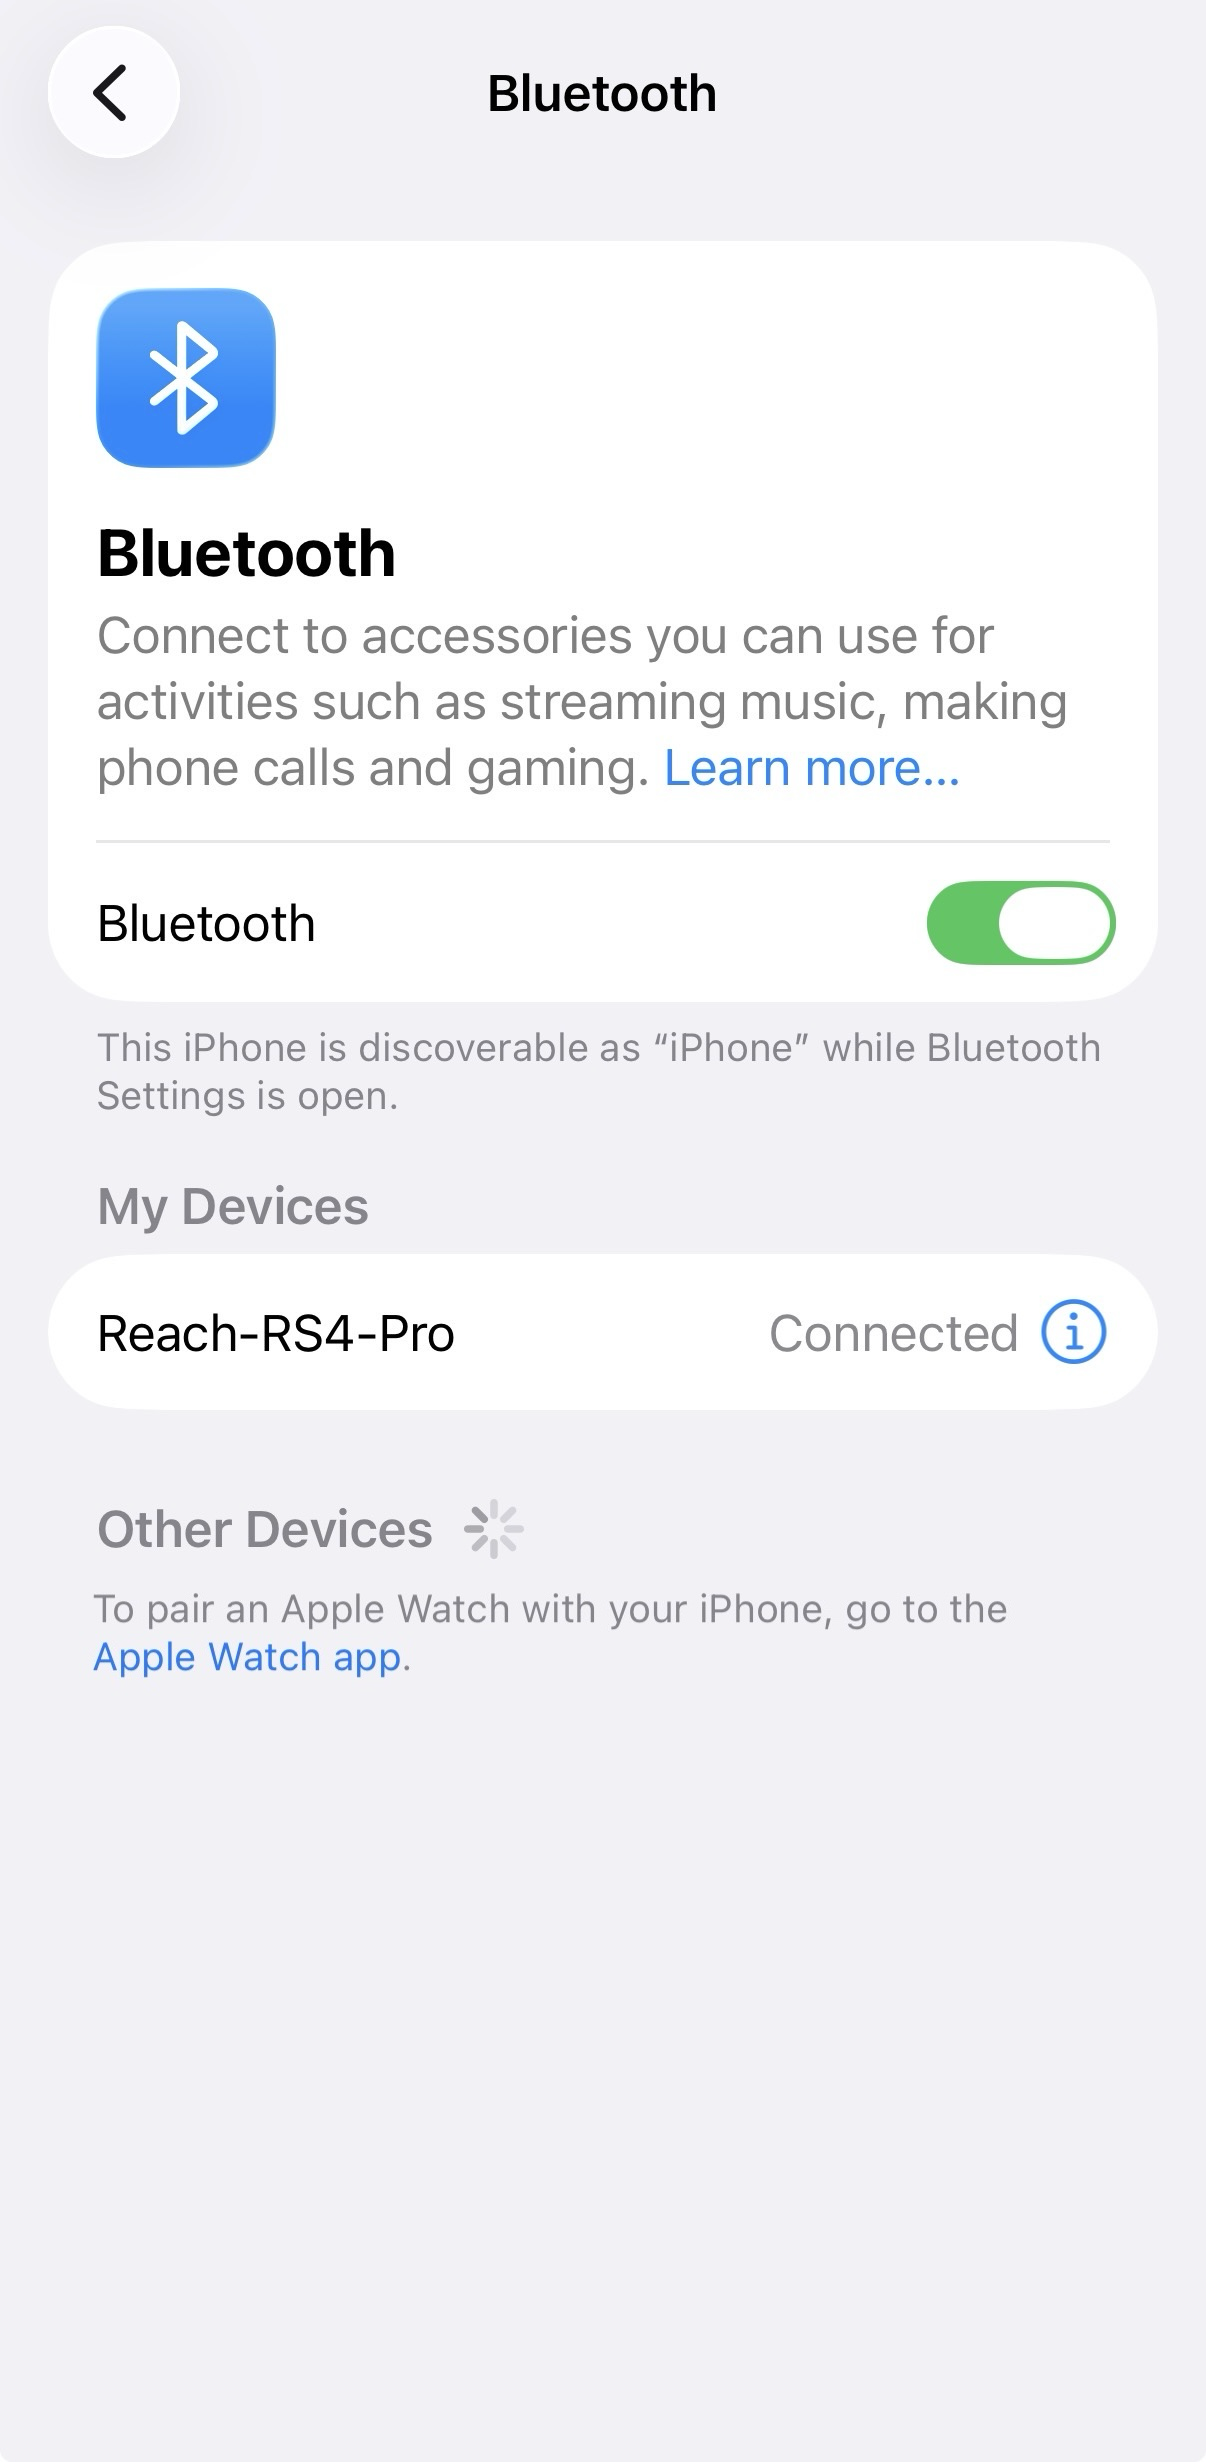
Toccare il nome del Reach nell'elenco dei dispositivi disponibili sul dispositivo iOS. Dovrebbe apparire la nota "Connesso".
noteSe il dispositivo richiede un codice PIN, si trova nella scheda Bluetooth di Emlid Flow.
Configurare la comunicazione tra Mergin Maps e Reach RS4 / RS4 Pro
-
Aprire l'app Mergin Maps e creare un account, se non se ne possiede già uno, per accedere all'app.
-
Aprire o creare un nuovo progetto.
-
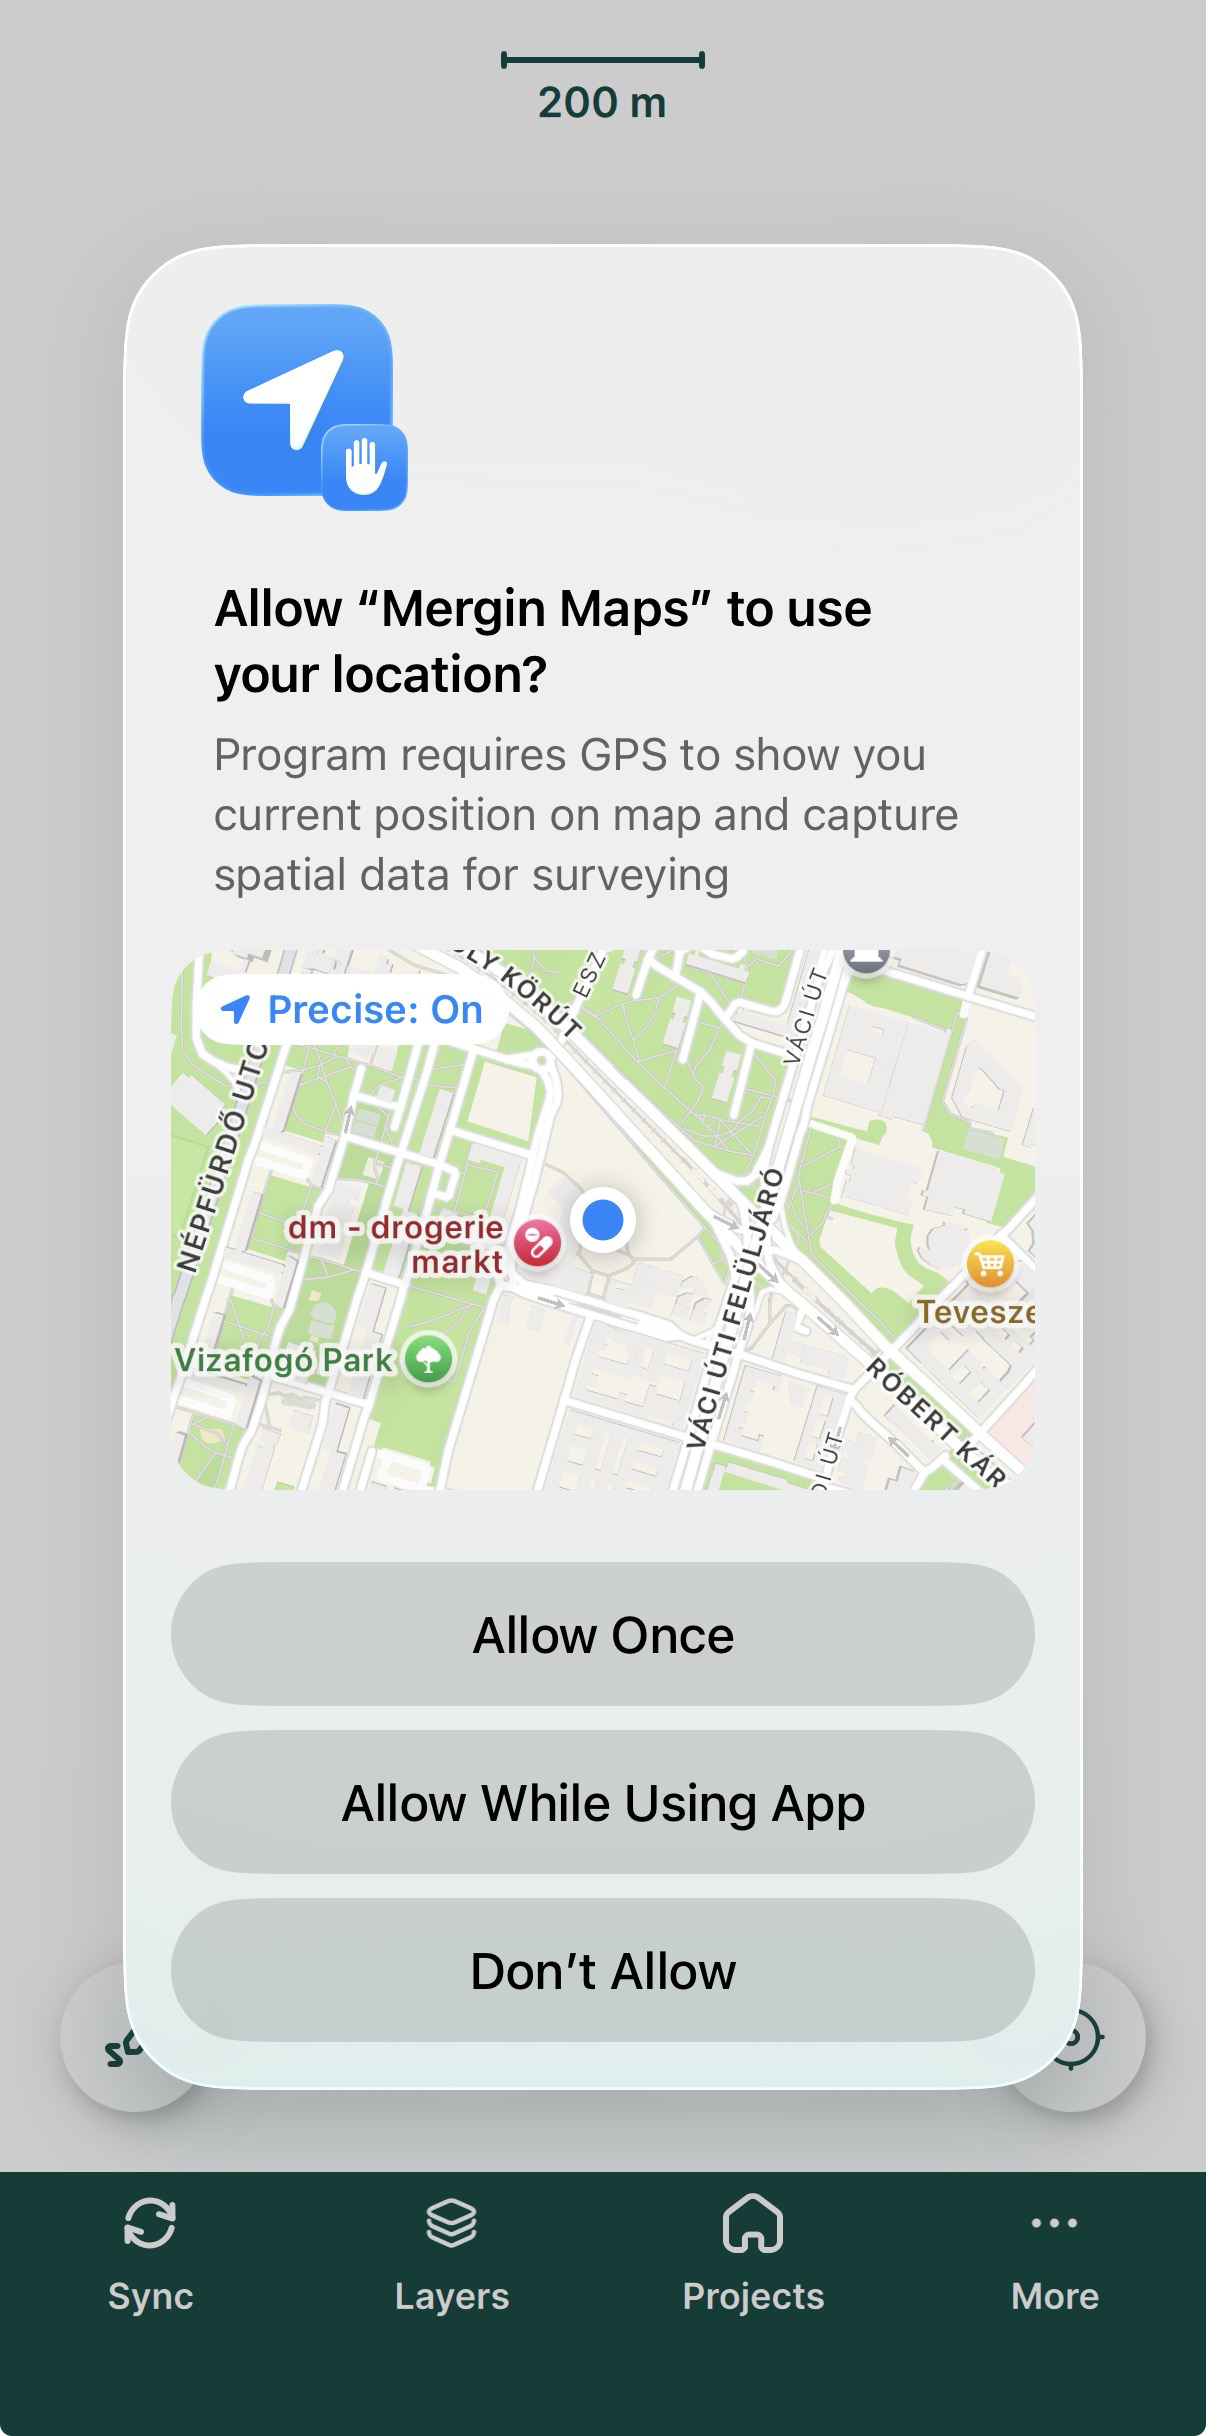
Se richiesto, consentire la localizzazione precisa.
-
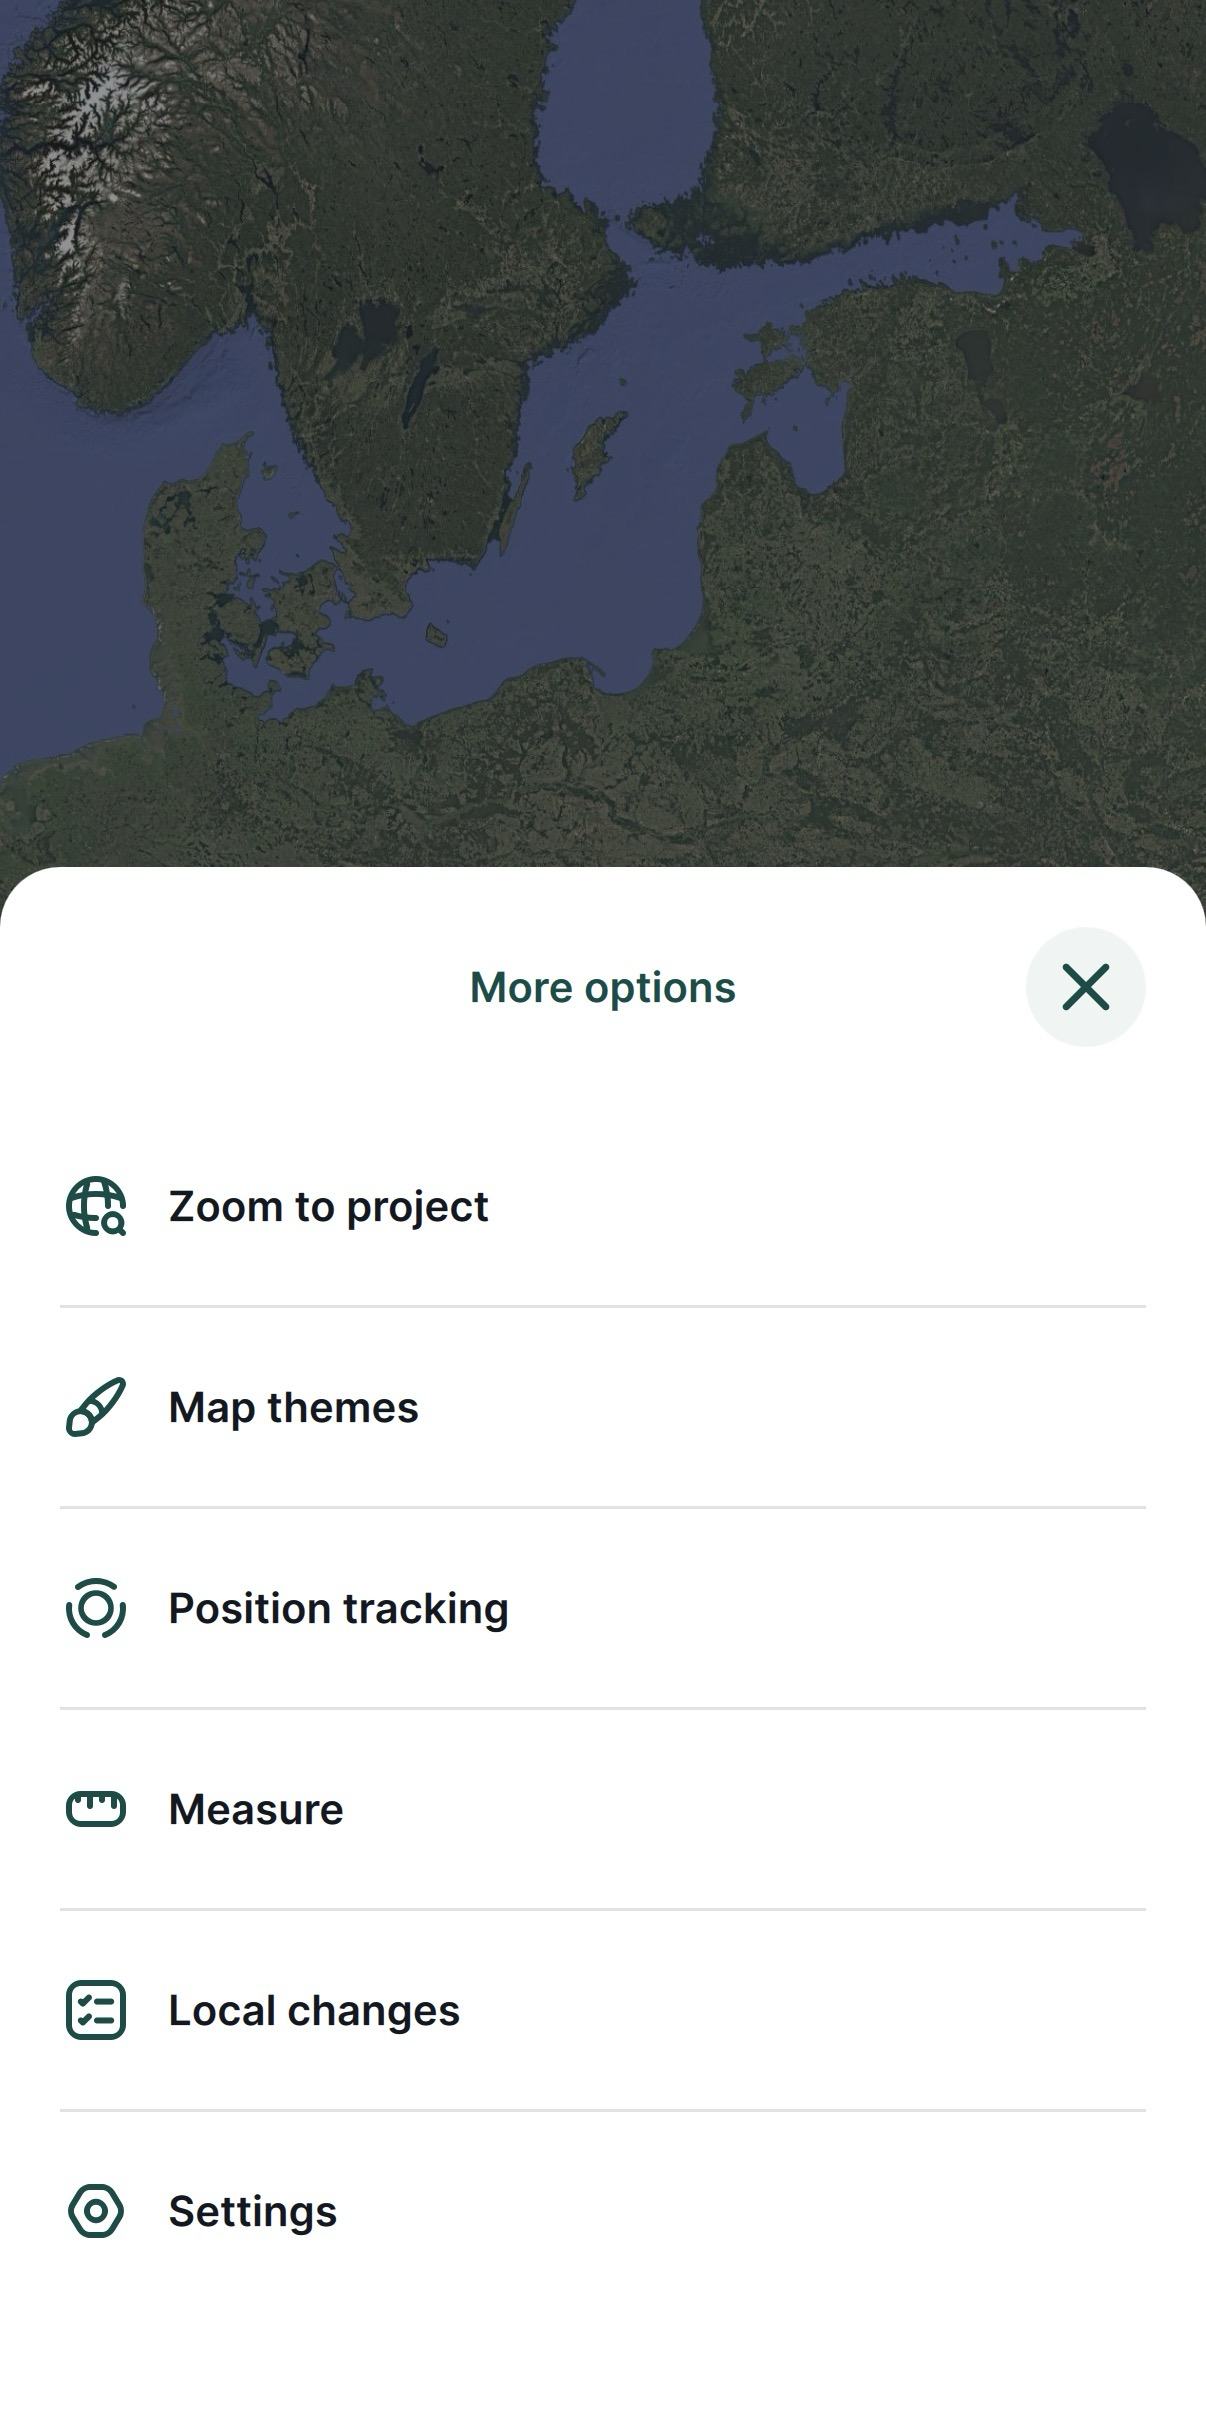
Nella schermata aperta, nell'angolo in basso a destra, toccare More (Altro) e Settings (Impostazioni).
-
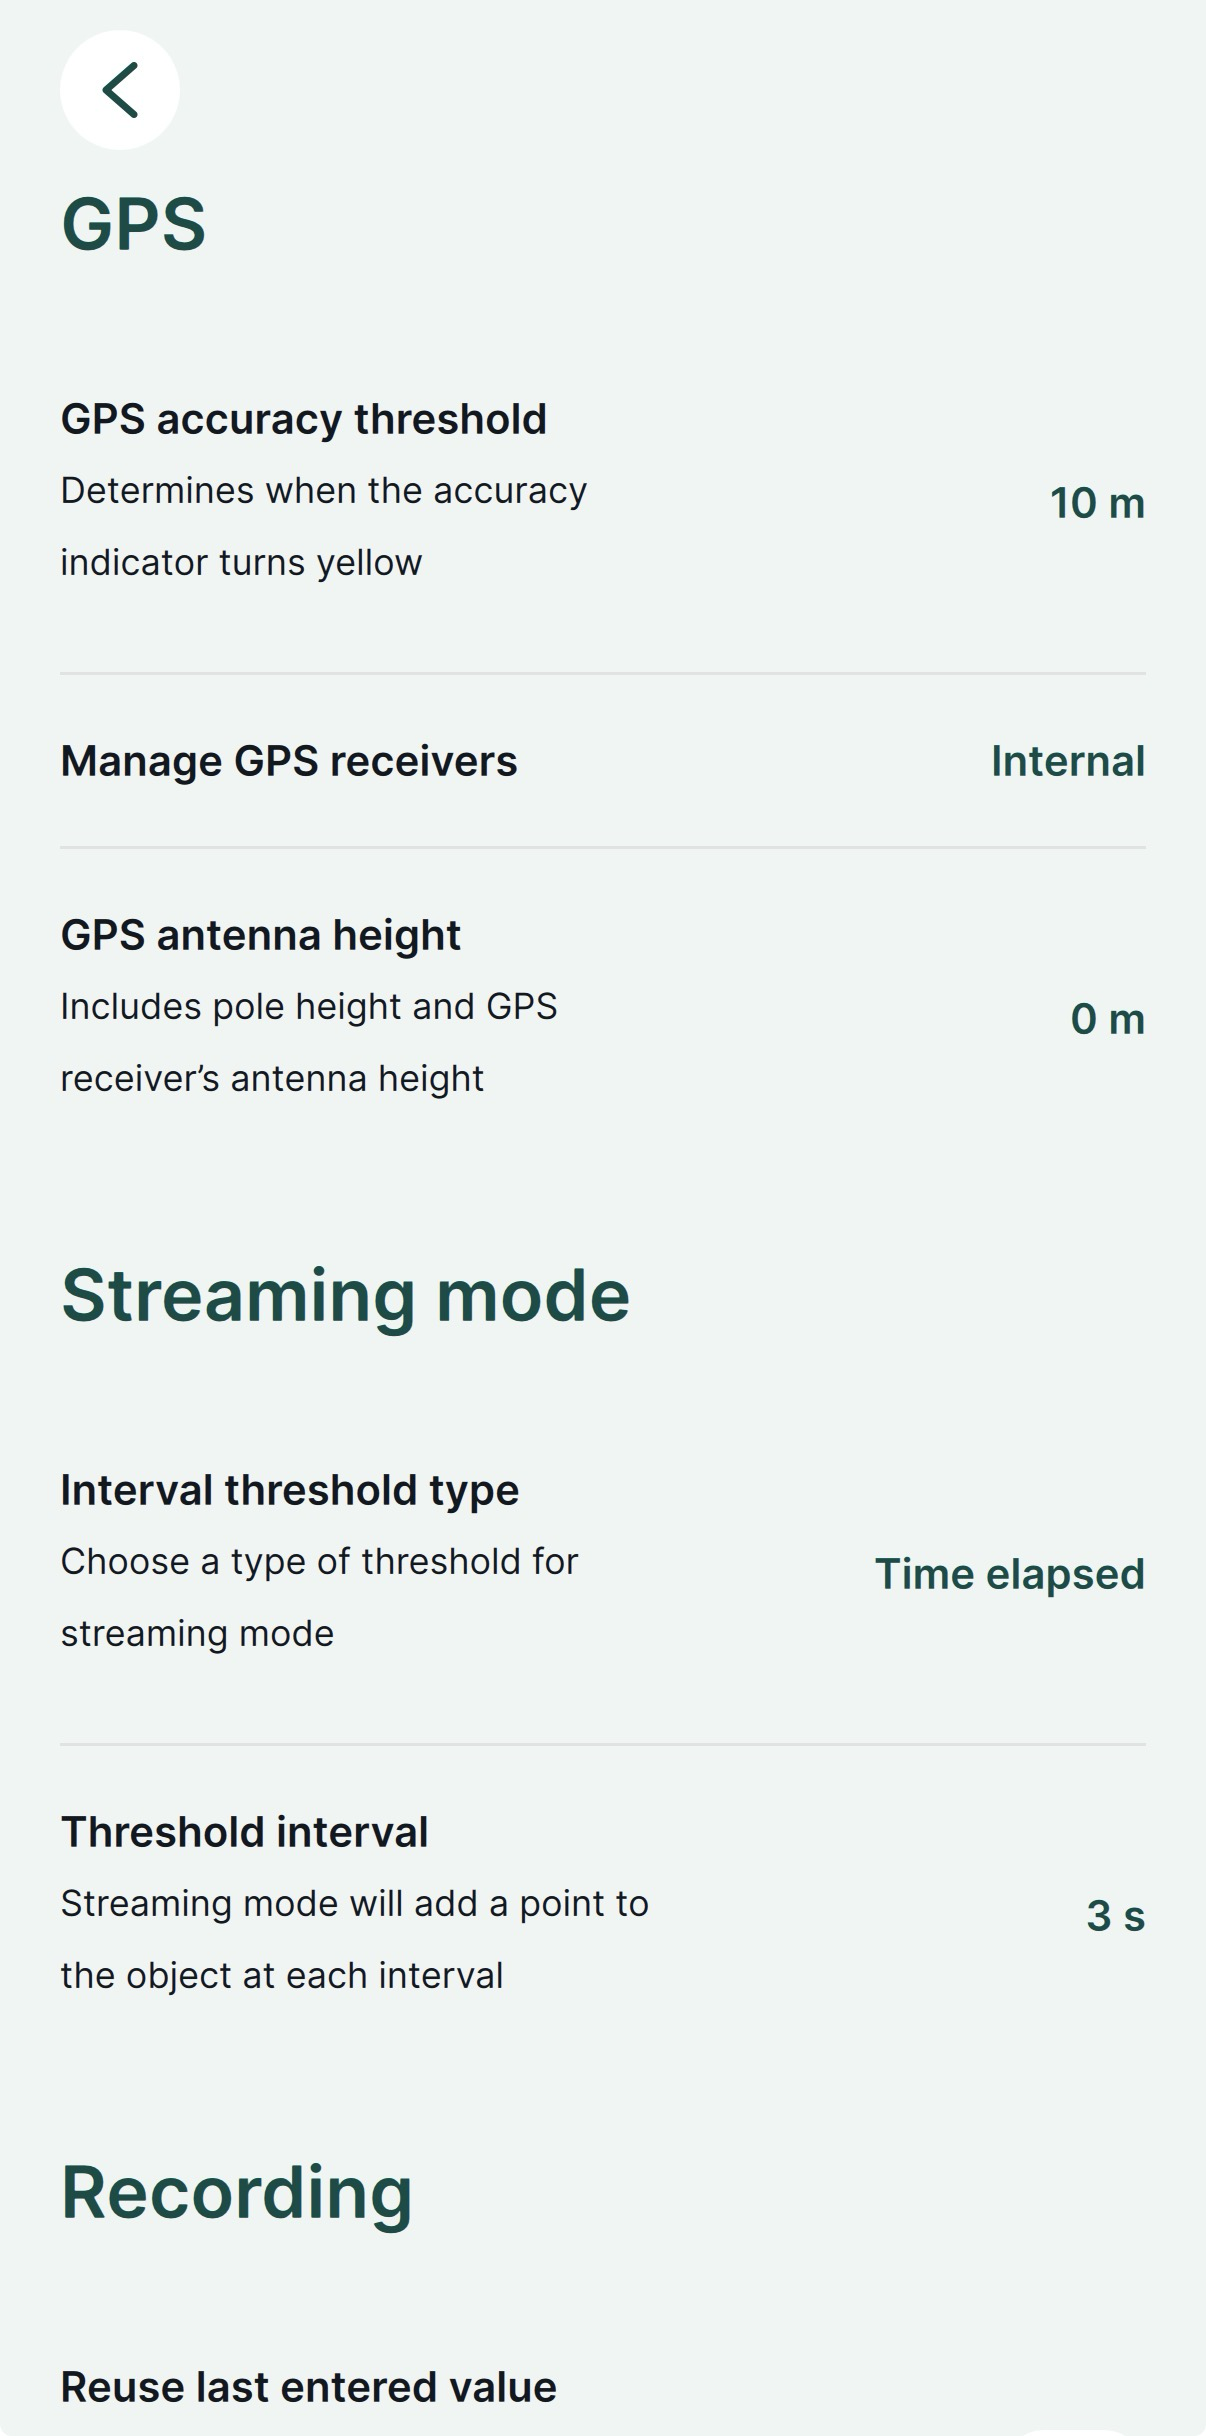
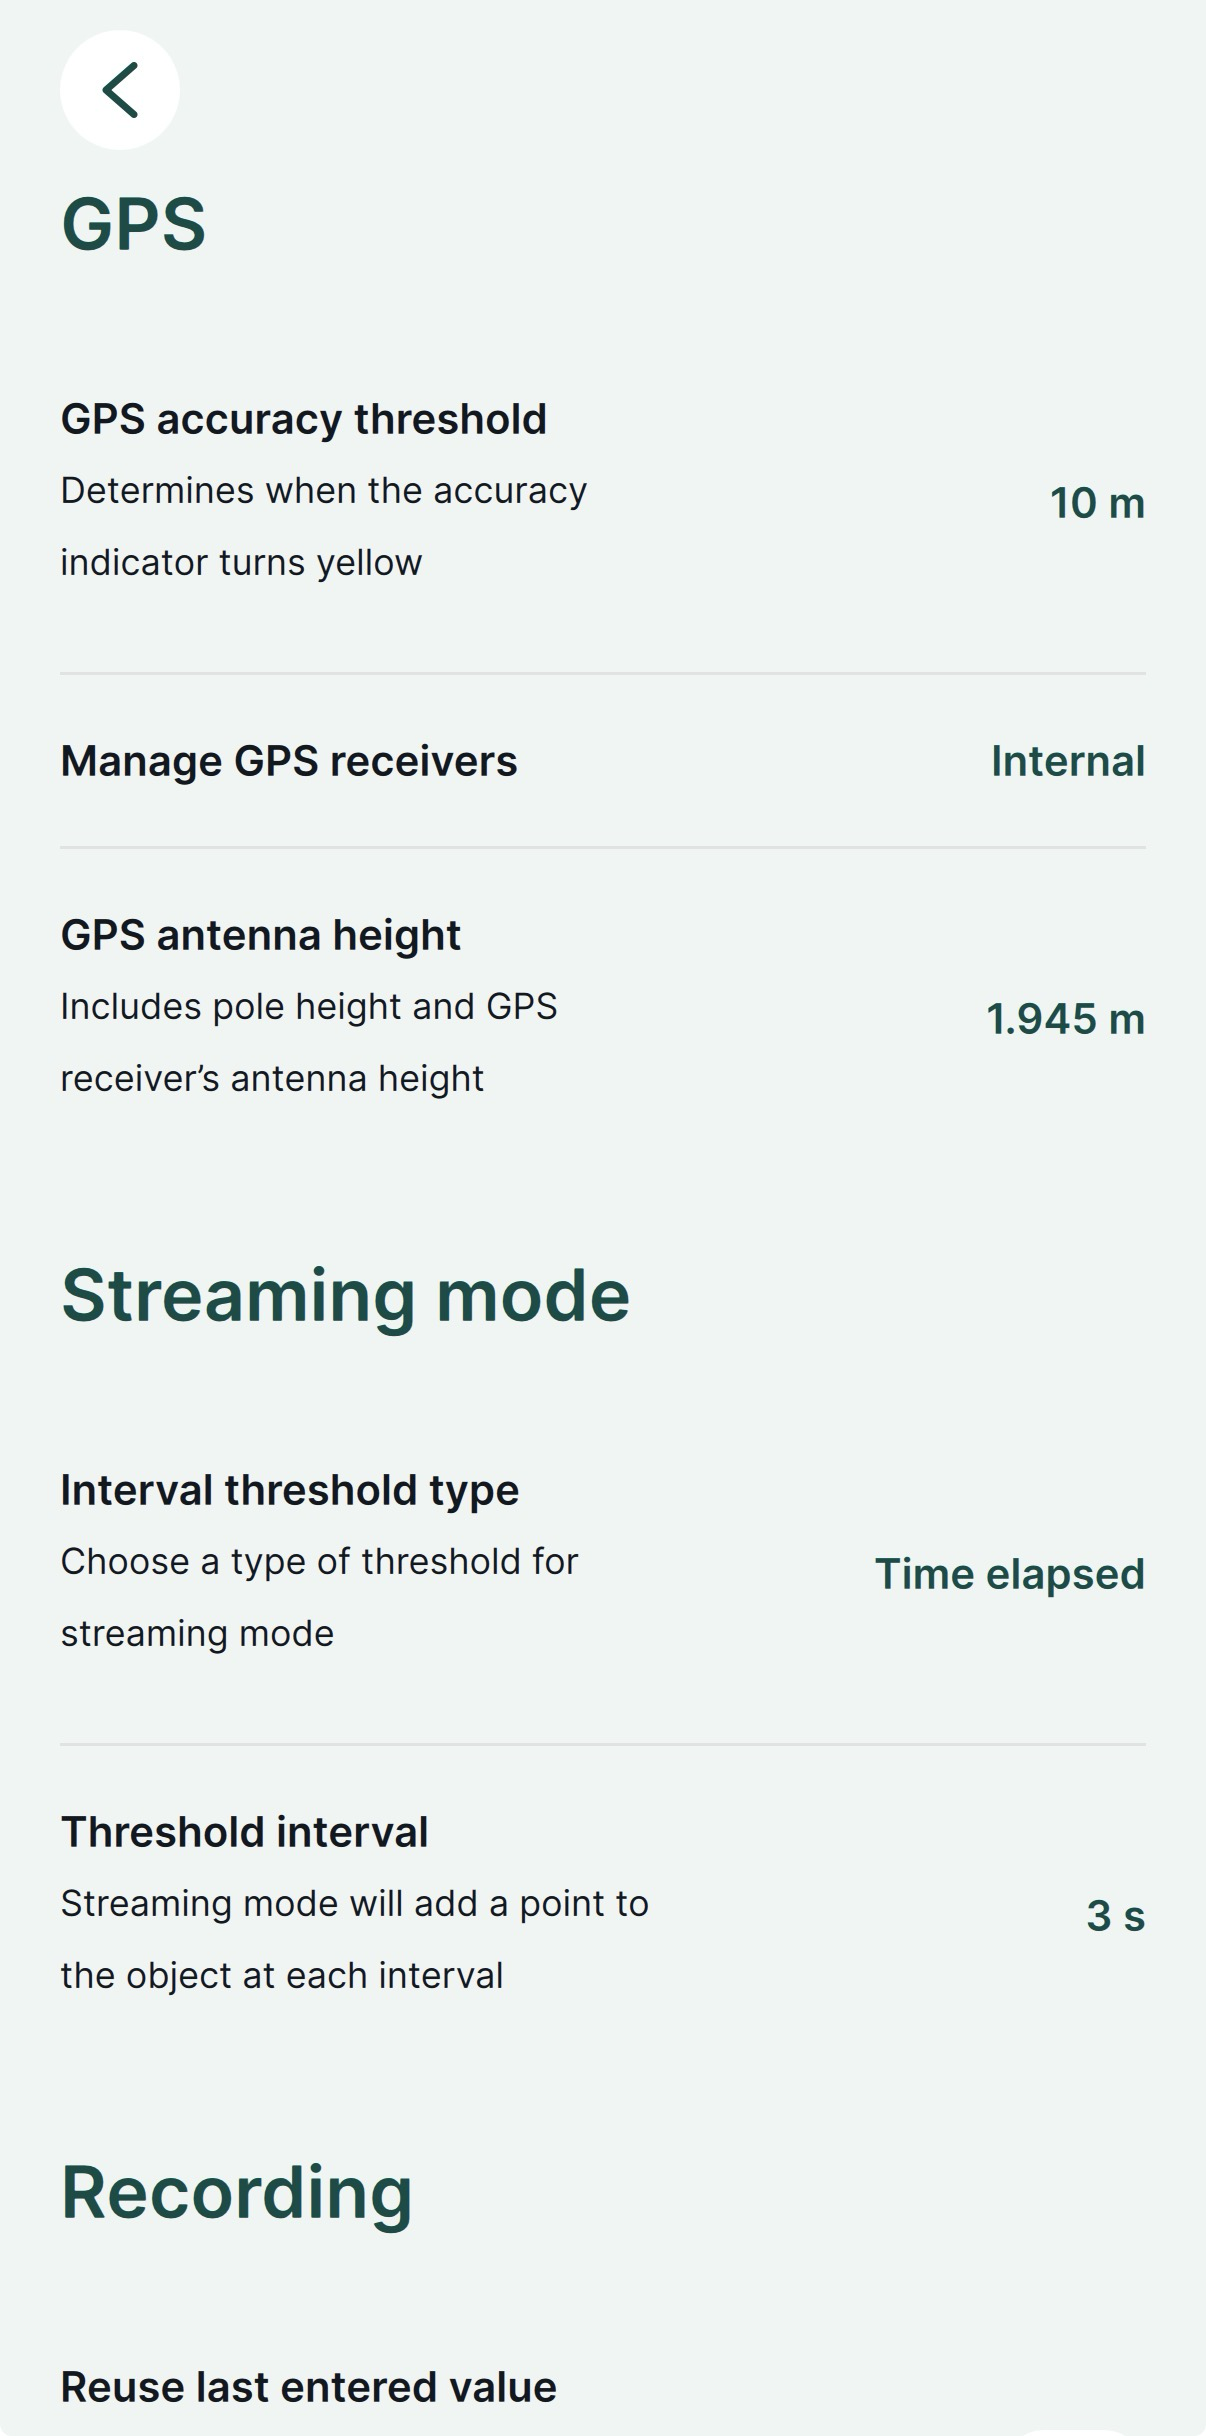
In Settings (Impostazioni), toccare Select GPS receiver (Seleziona ricevitore GPS).
-
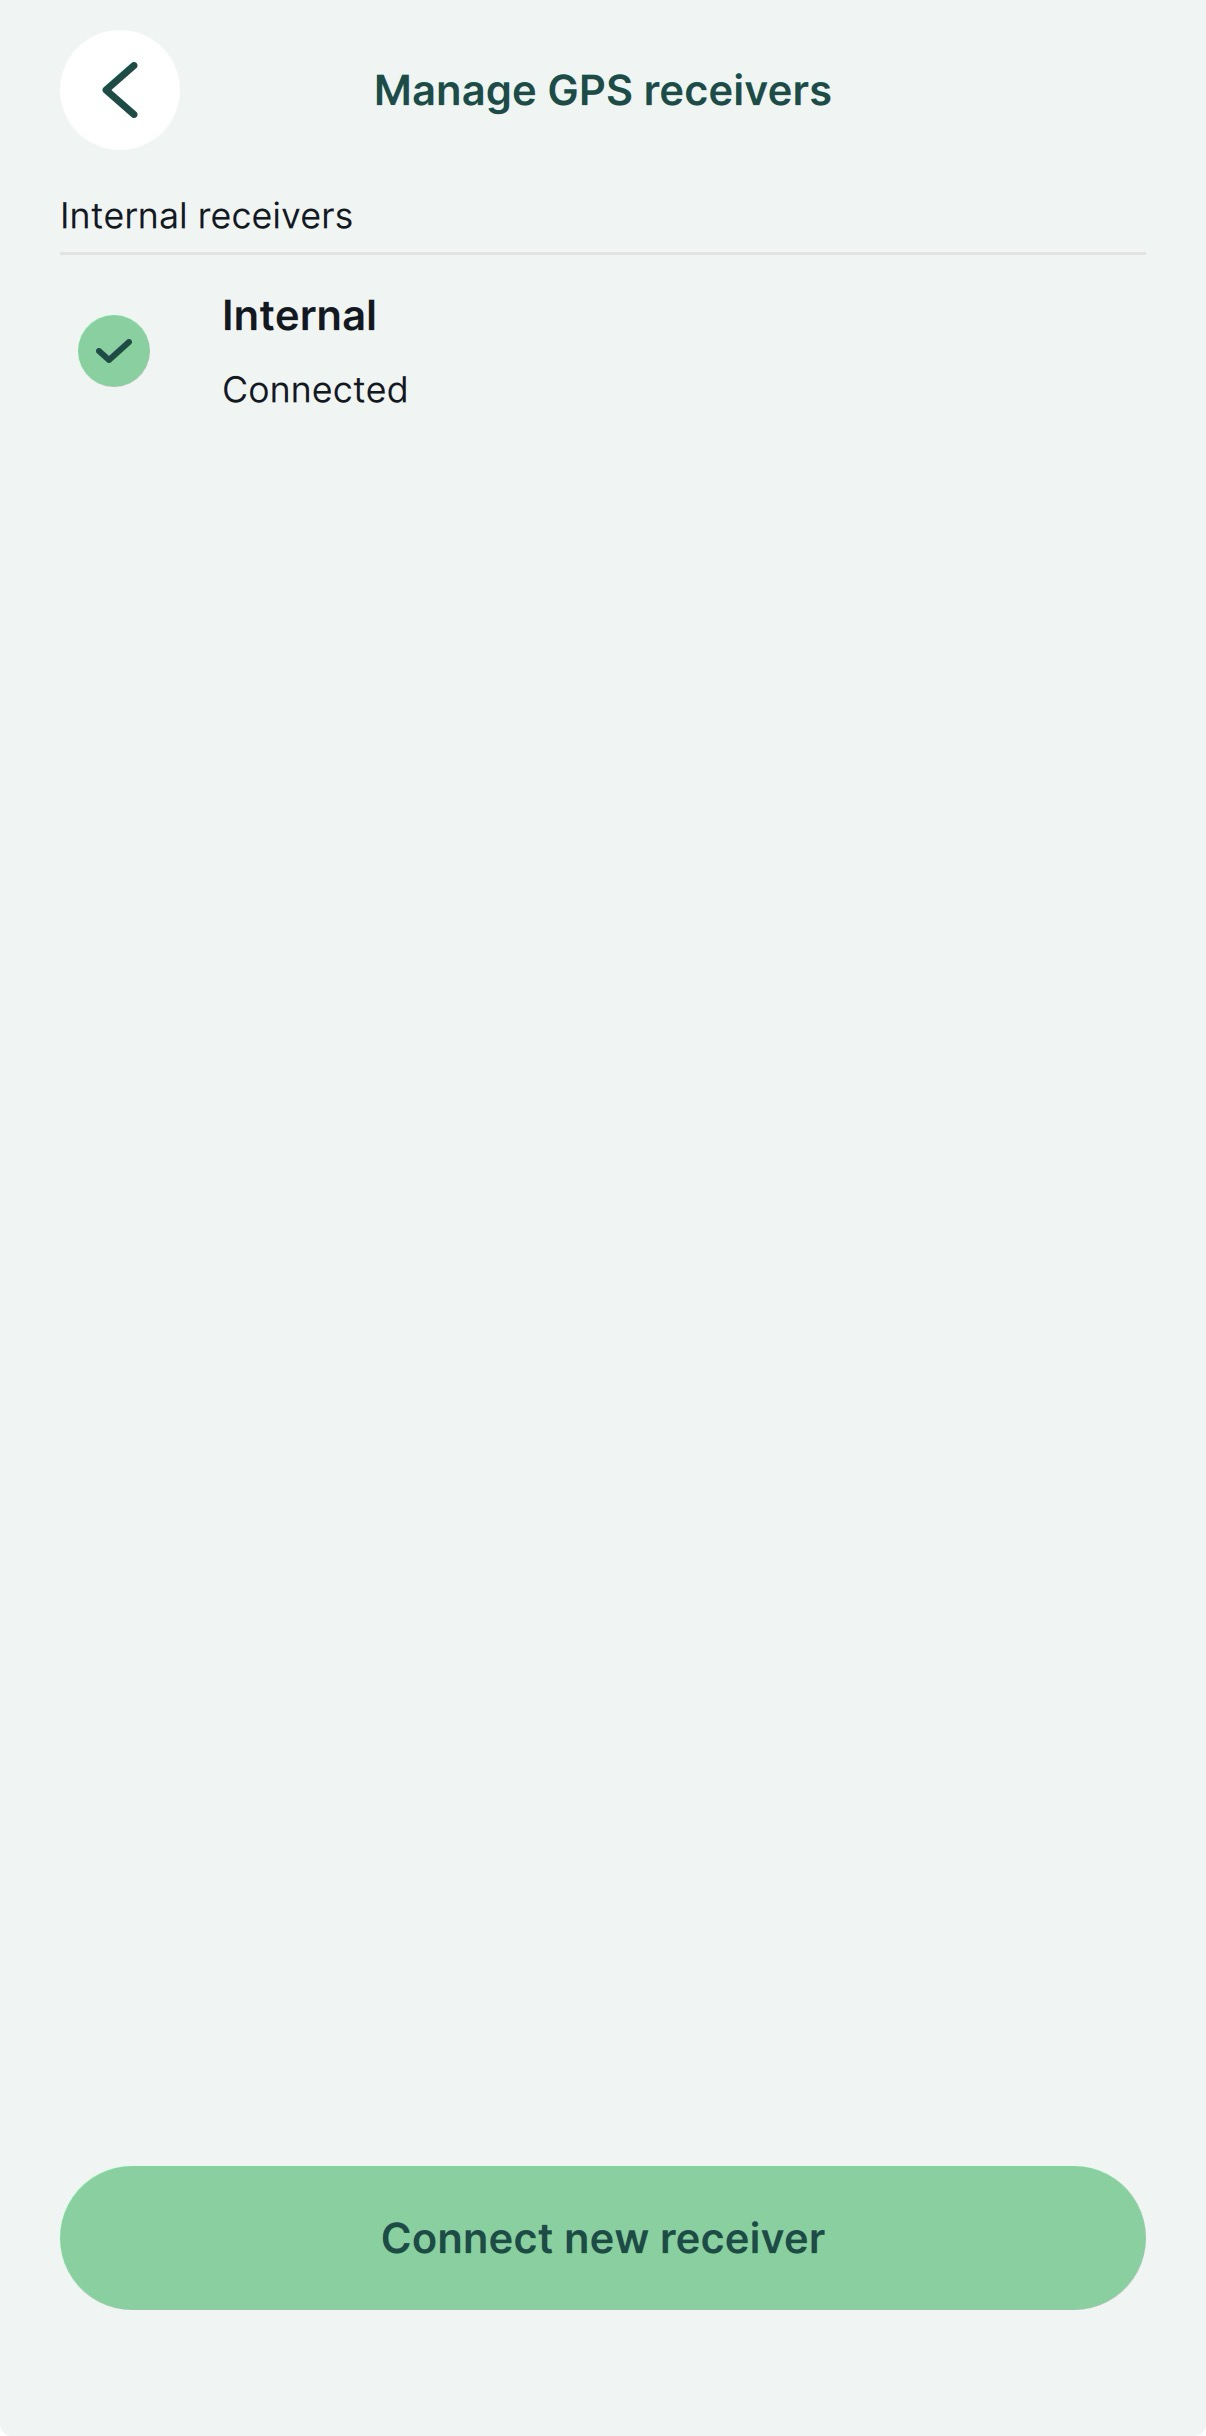
Scegliere Internal (Interno).
-
Tornare a Settings (Impostazioni) e impostare l'altezza dell'antenna. Per Reach RS4/RS4 Pro, l'altezza dell'antenna è la distanza tra il punto di riferimento a terra e il punto centrale sul fondo del Reach, il punto di riferimento dell'antenna (ARP), più l'altezza dal ricevitore al centro di fase dell'antenna (APC), l'offset di altezza dell'antenna. L'offset dell'altezza dell'antenna è pari a 95 mm.
-
Andare alla scheda GPS e controllare lo stato RTK e la precisione sulla mappa. Per controllare le informazioni GPS dettagliate, andare su Emlid Flow.
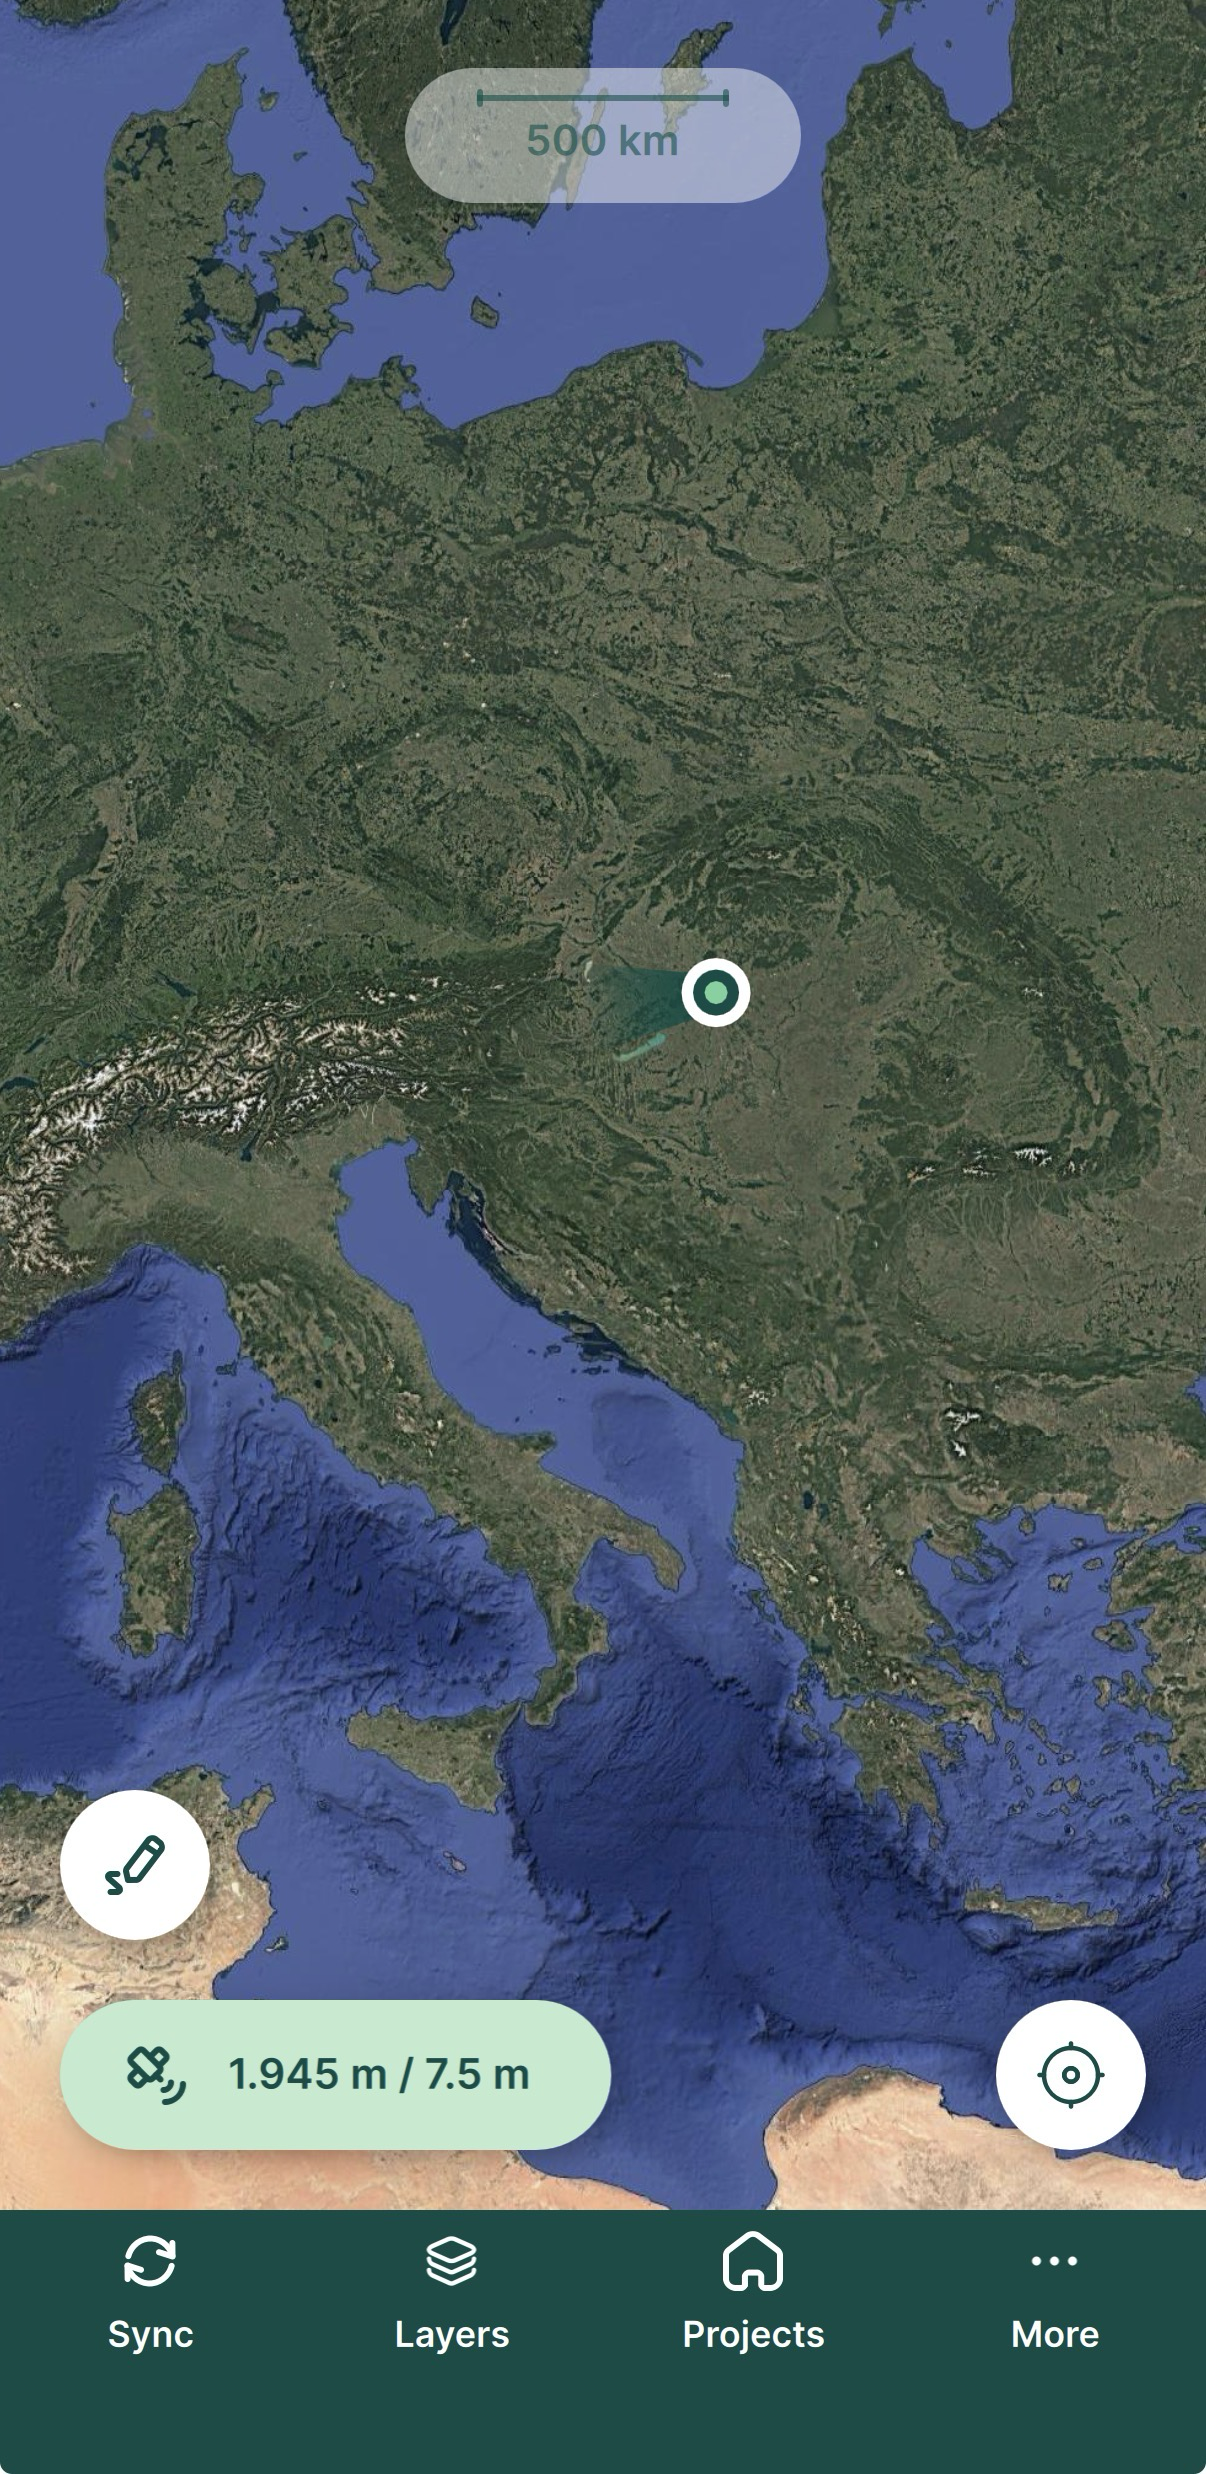
Ora si è pronti per iniziare a raccogliere i dati!
Uso del TCP
Con TCP, Mergin Maps si connette direttamente a Reach e riceve i dati di posizione tramite un flusso NMEA. Il flusso fornisce anche lo stato della soluzione RTK e la precisione indicata dal ricevitore, così puoi controllare queste informazioni in Mergin Maps durante il rilevamento.
Per configurare la connessione TCP, seguire i passaggi riportati di seguito:
Configurazione dello stream NMEA in Emlid Flow
Per inviare i dati di posizione ad applicazioni esterne, configura la trasmissione della posizione in formato NMEA come segue:
-
In Emlid Flow, andare su Settings (Impostazioni).
-
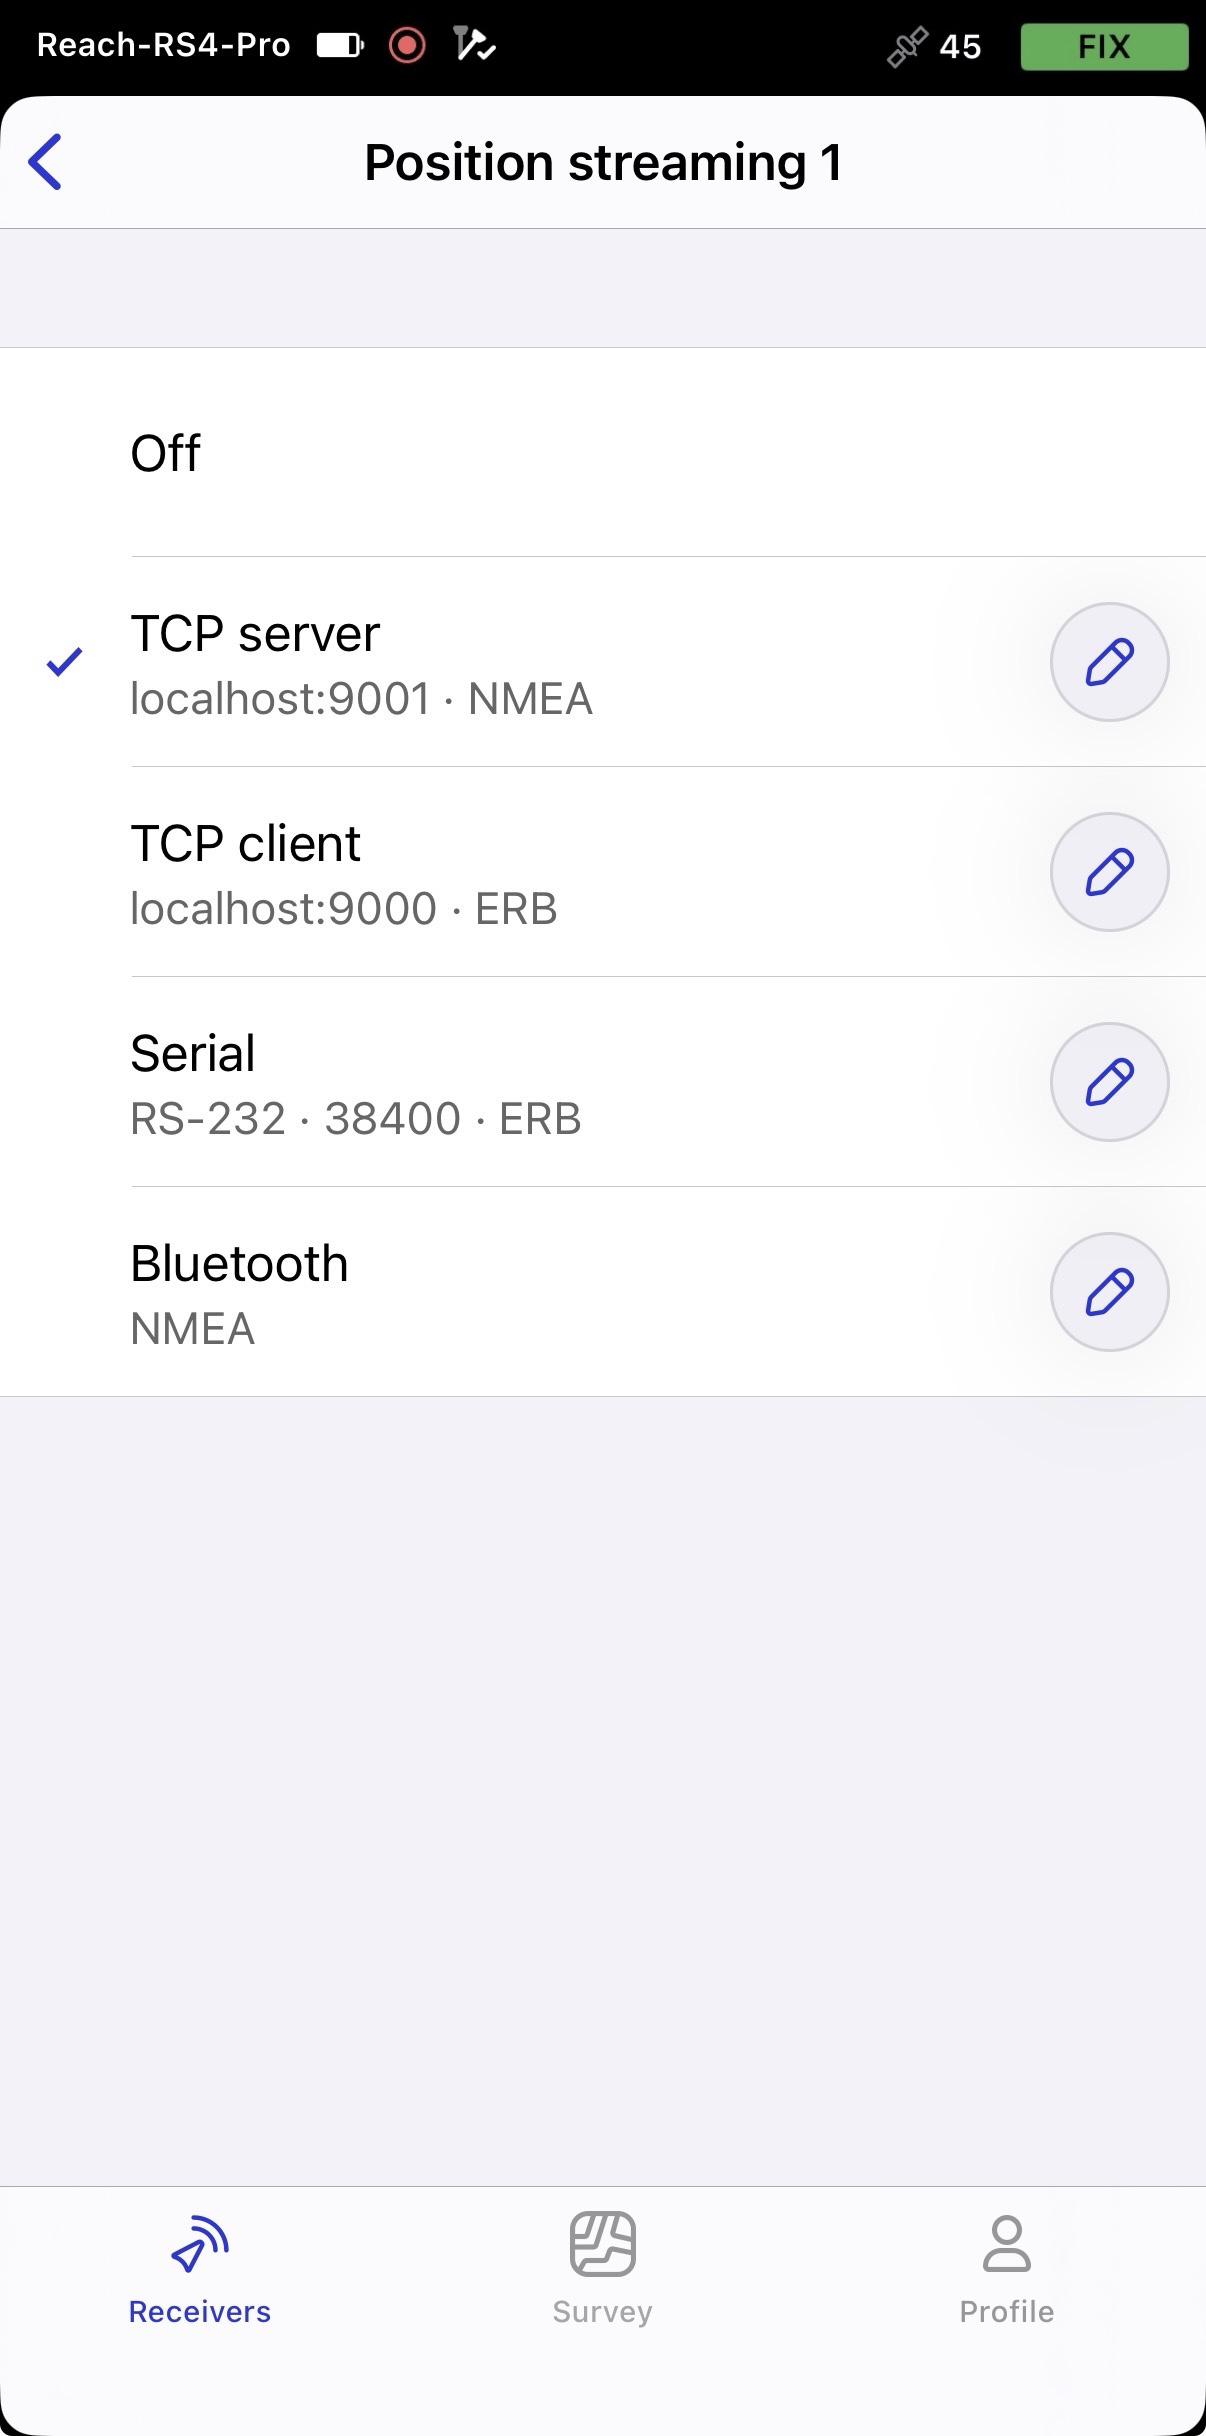
Toccare Position streaming 1 (Trasmissione della posizione 1) e selezionare TCP server.
-
Per configurare lo streaming della posizione, toccare il pulsante Edit (Modifica) nella cella TCP server.
-
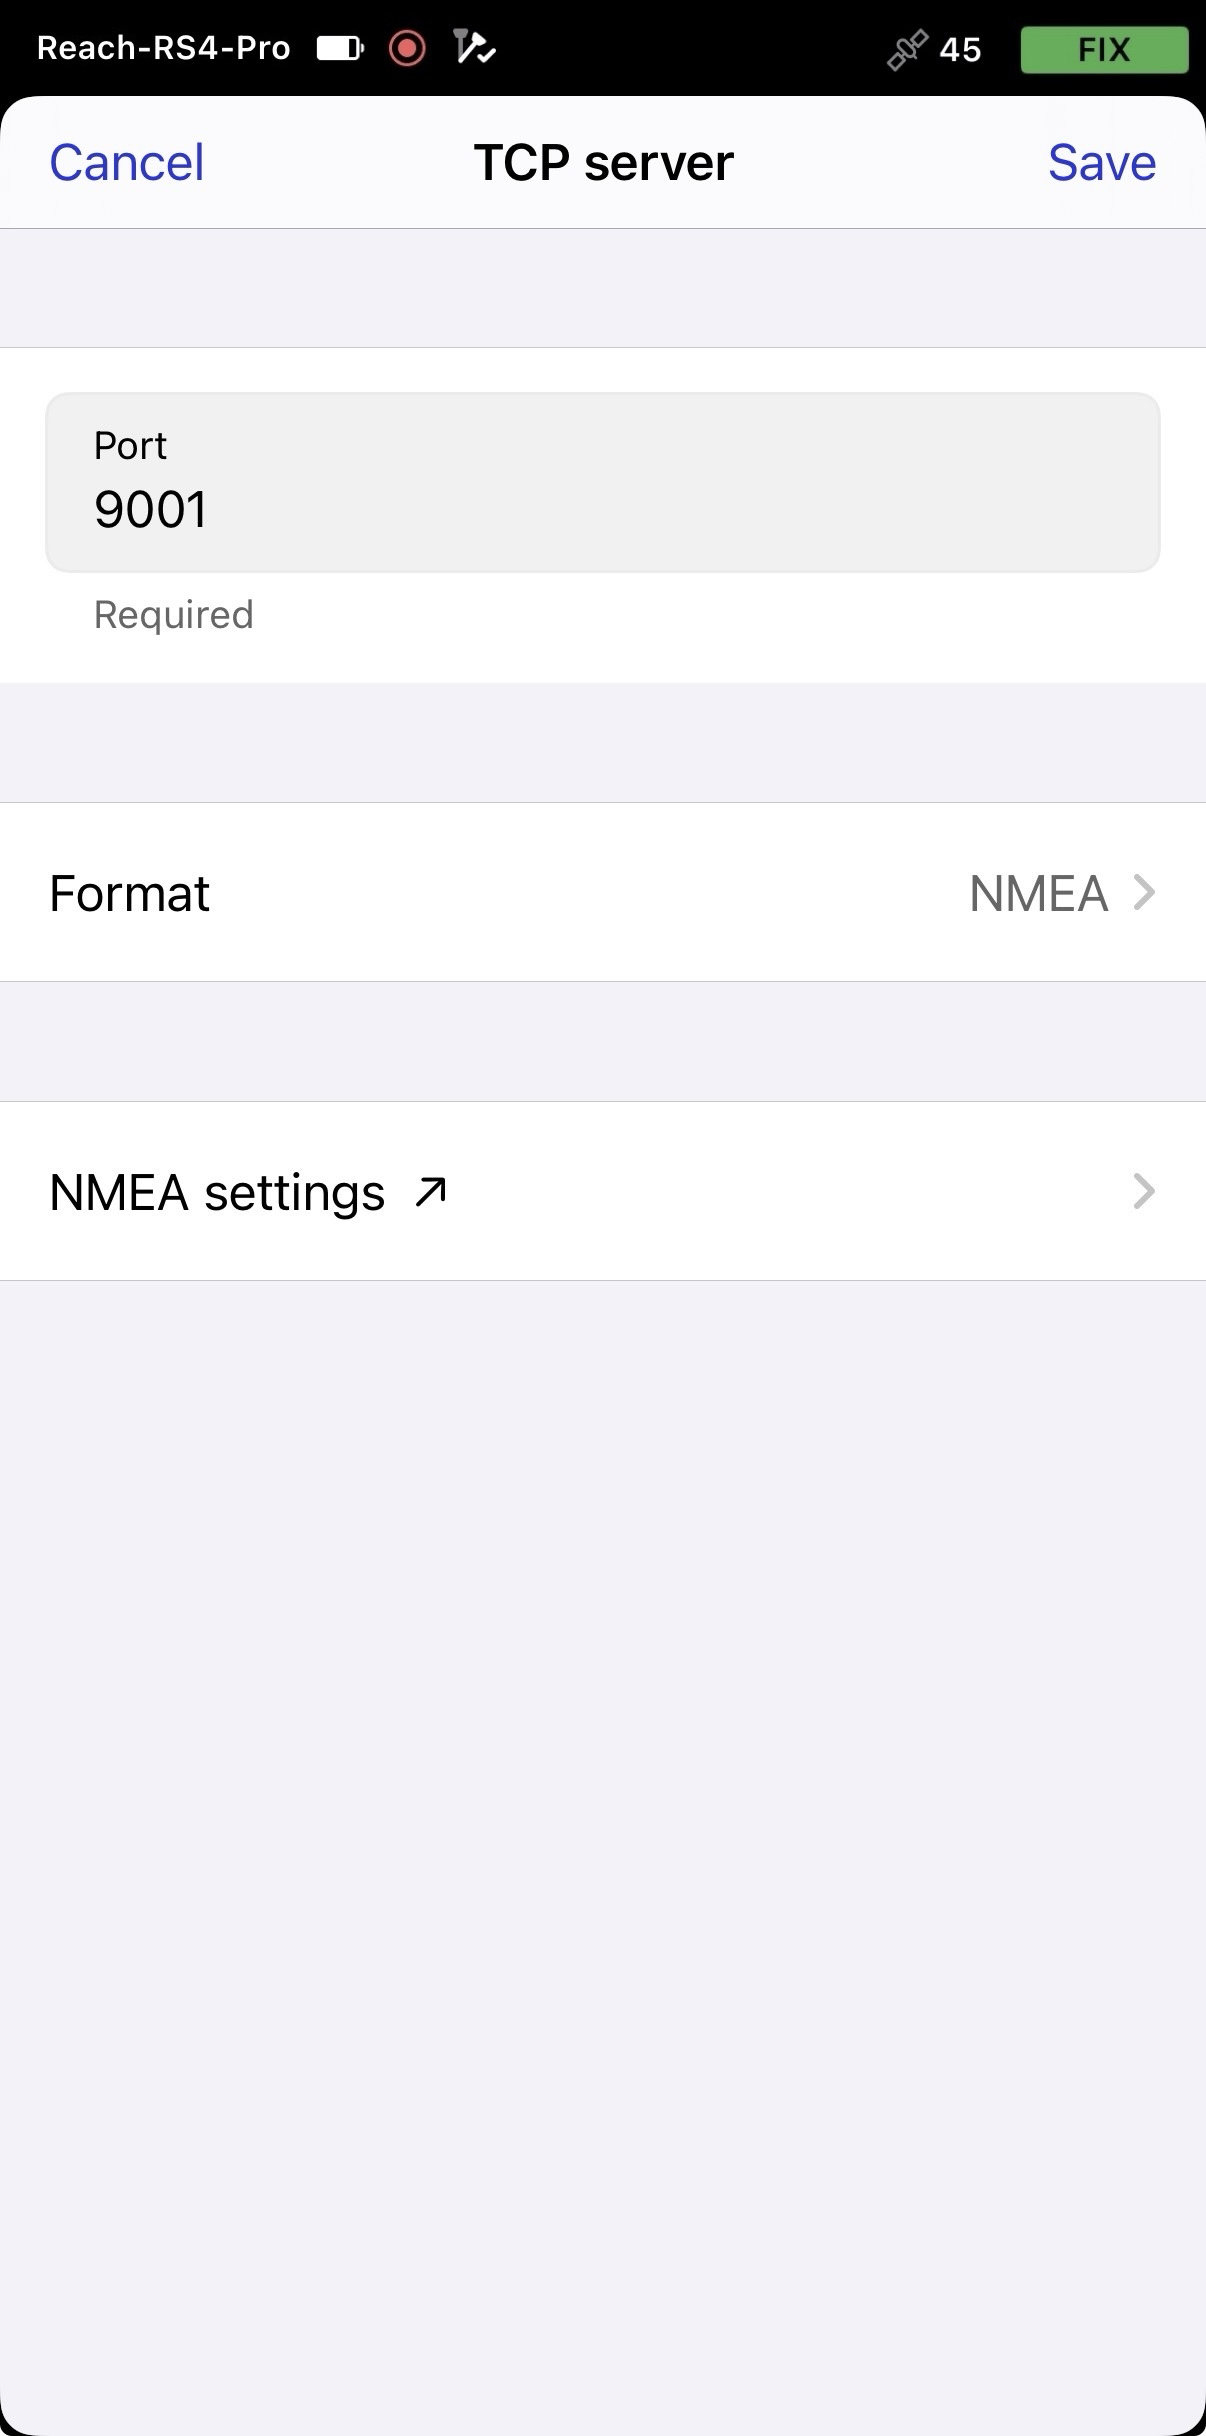
Toccare Format (Formato) e scegliere NMEA.
-
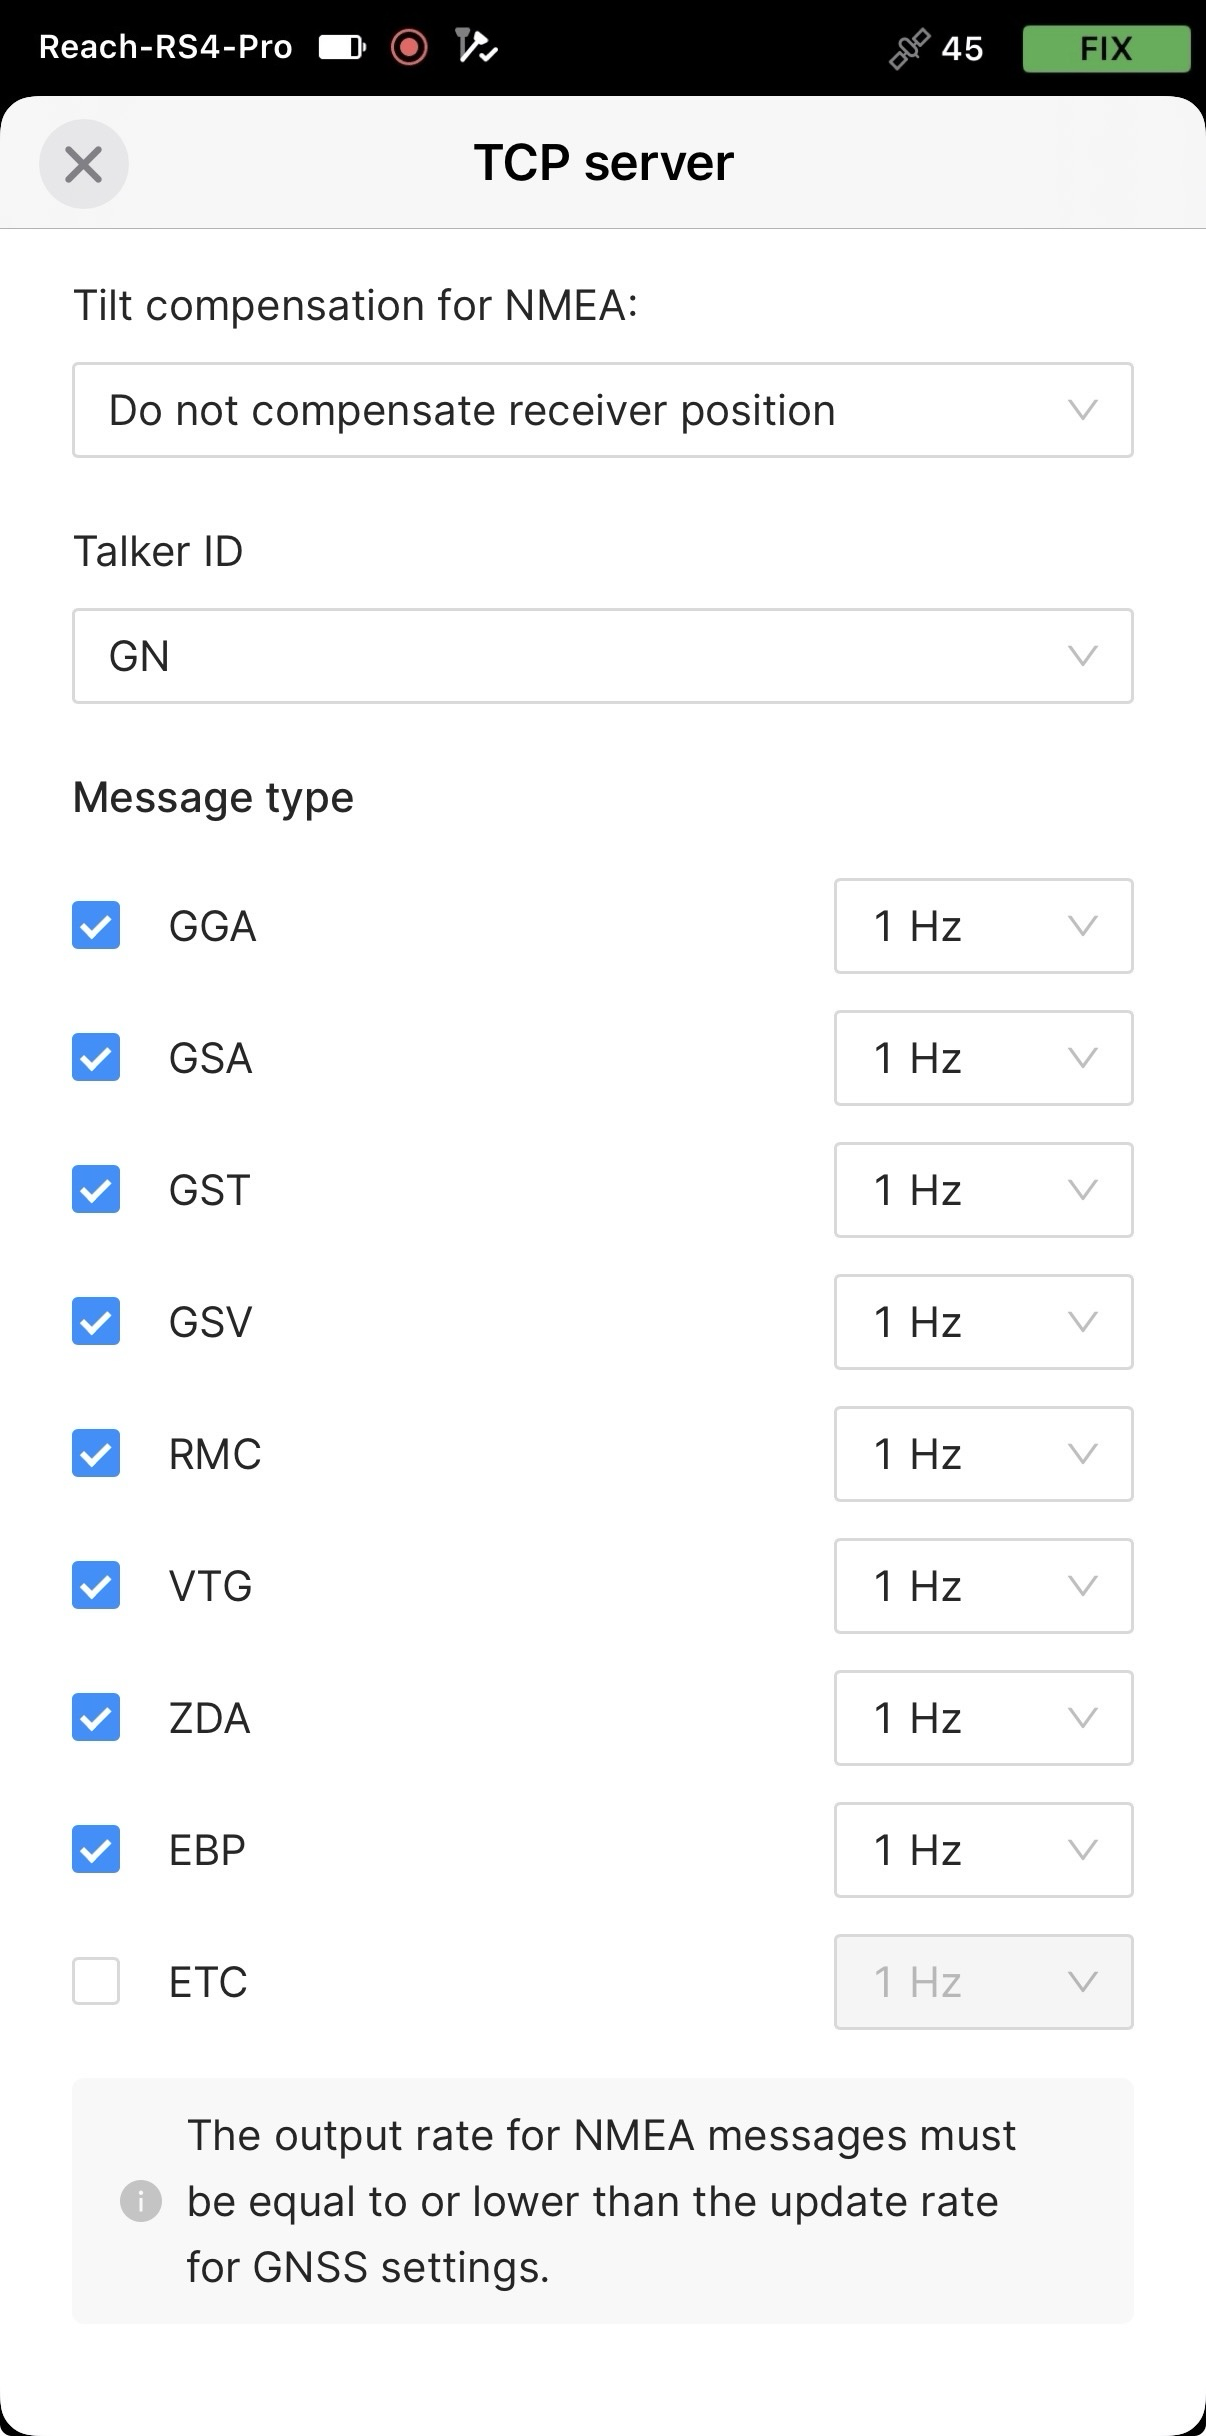
Se si vuole personalizzare l'output NMEA, toccare NMEA settings (Impostazioni NMEA) e apportare le modifiche necessarie.
-
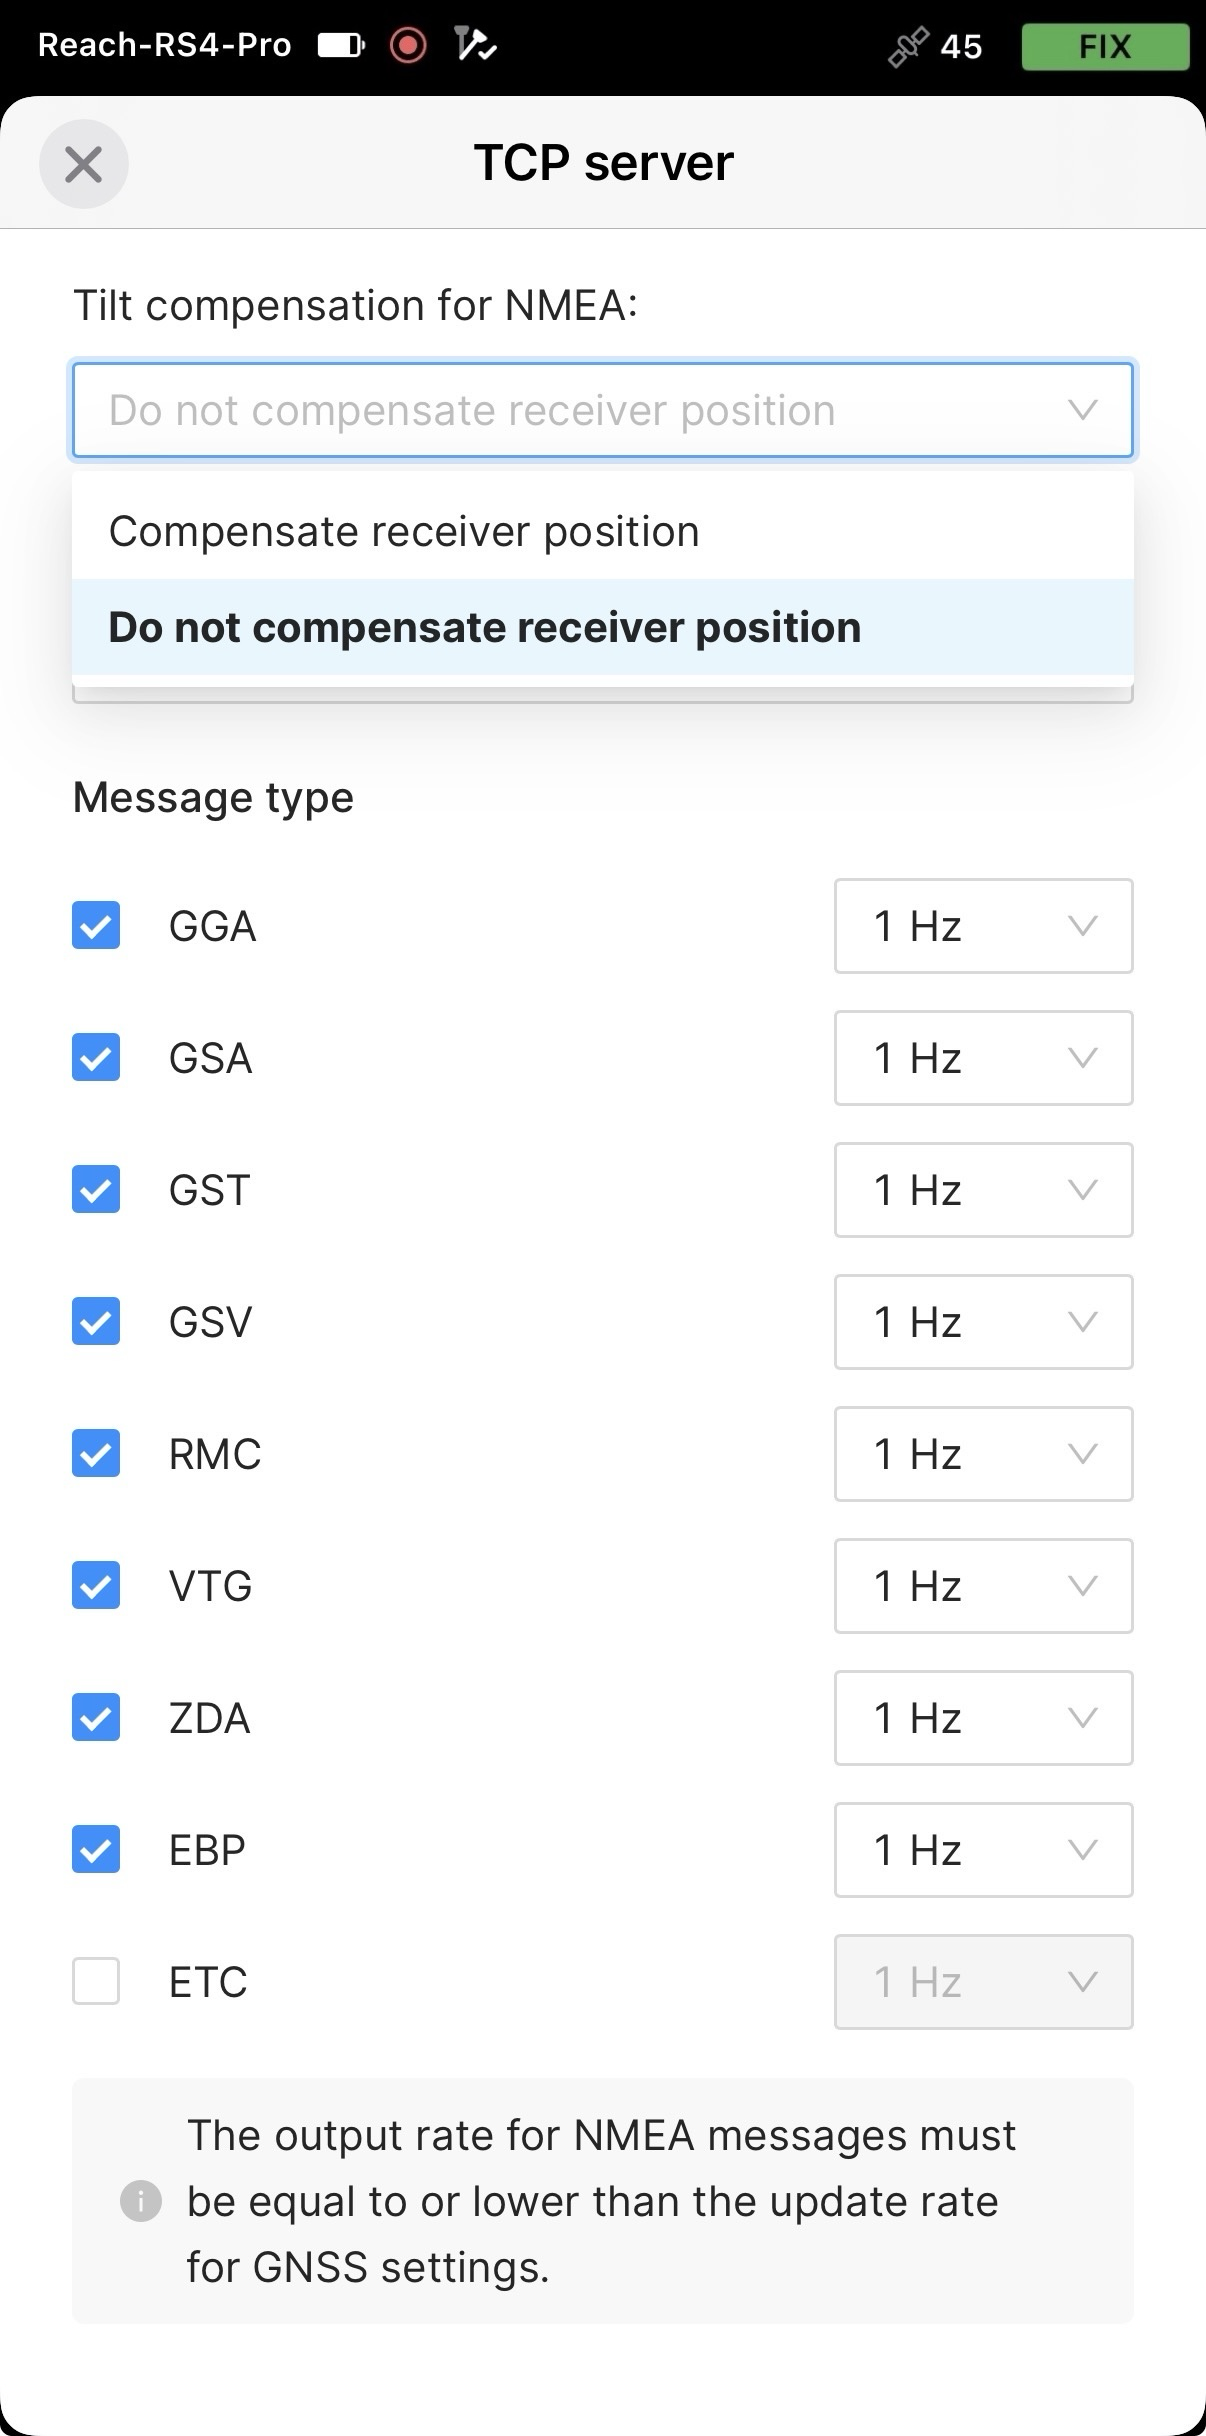
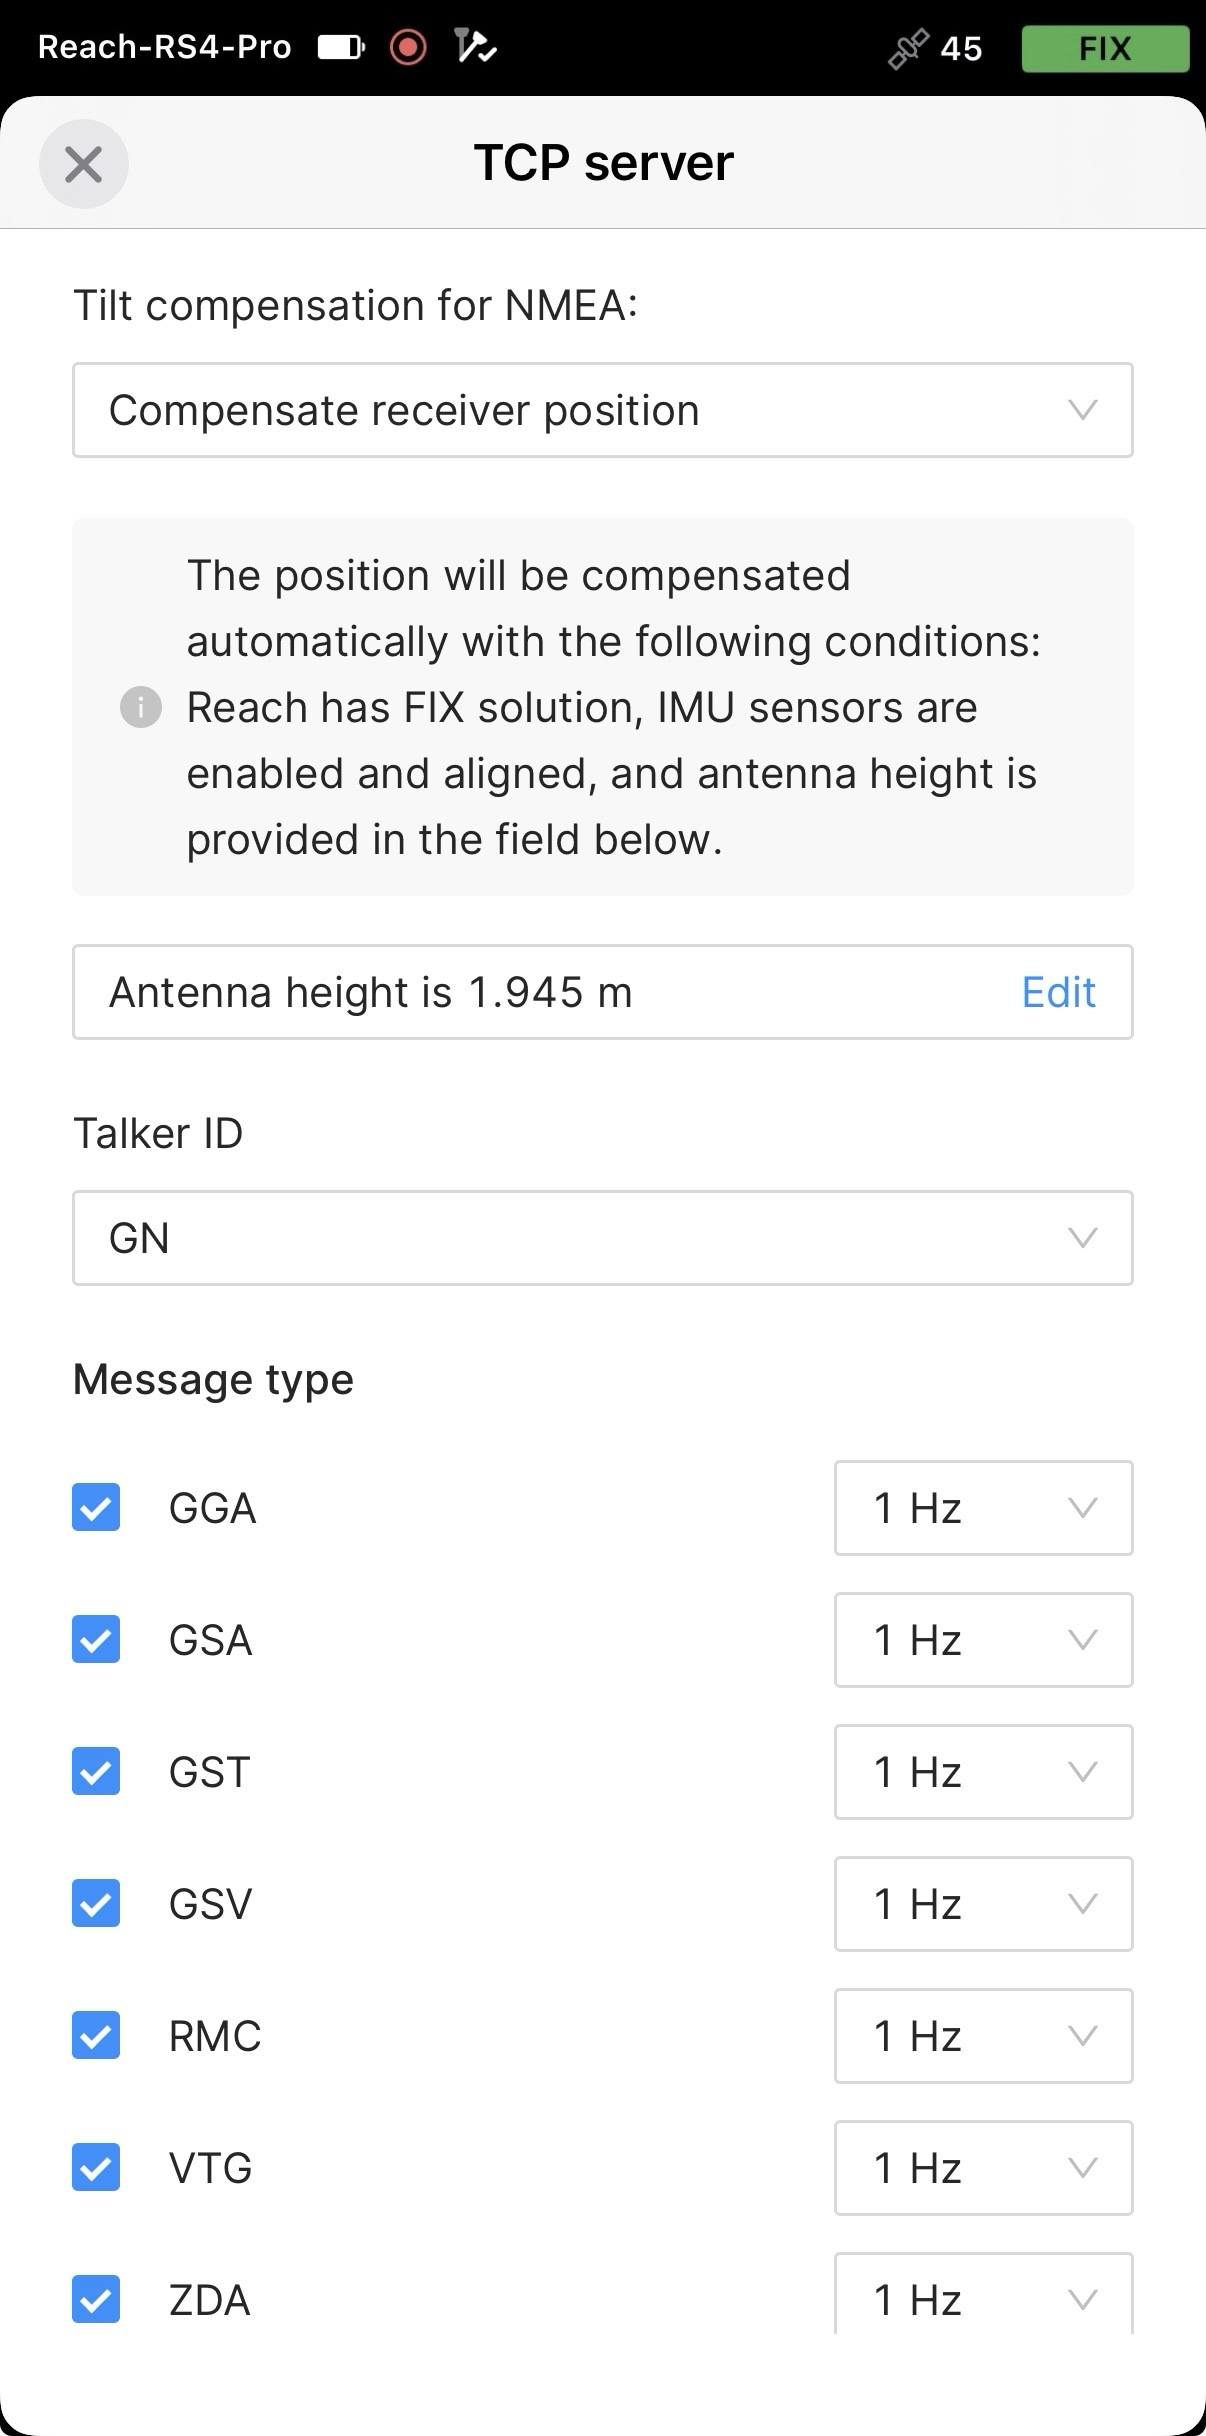
Per usare la posizione compensata dall'inclinazione in Mergin Maps, abilitare l'invio dei messaggi NMEA compensati in Emlid Flow.
-
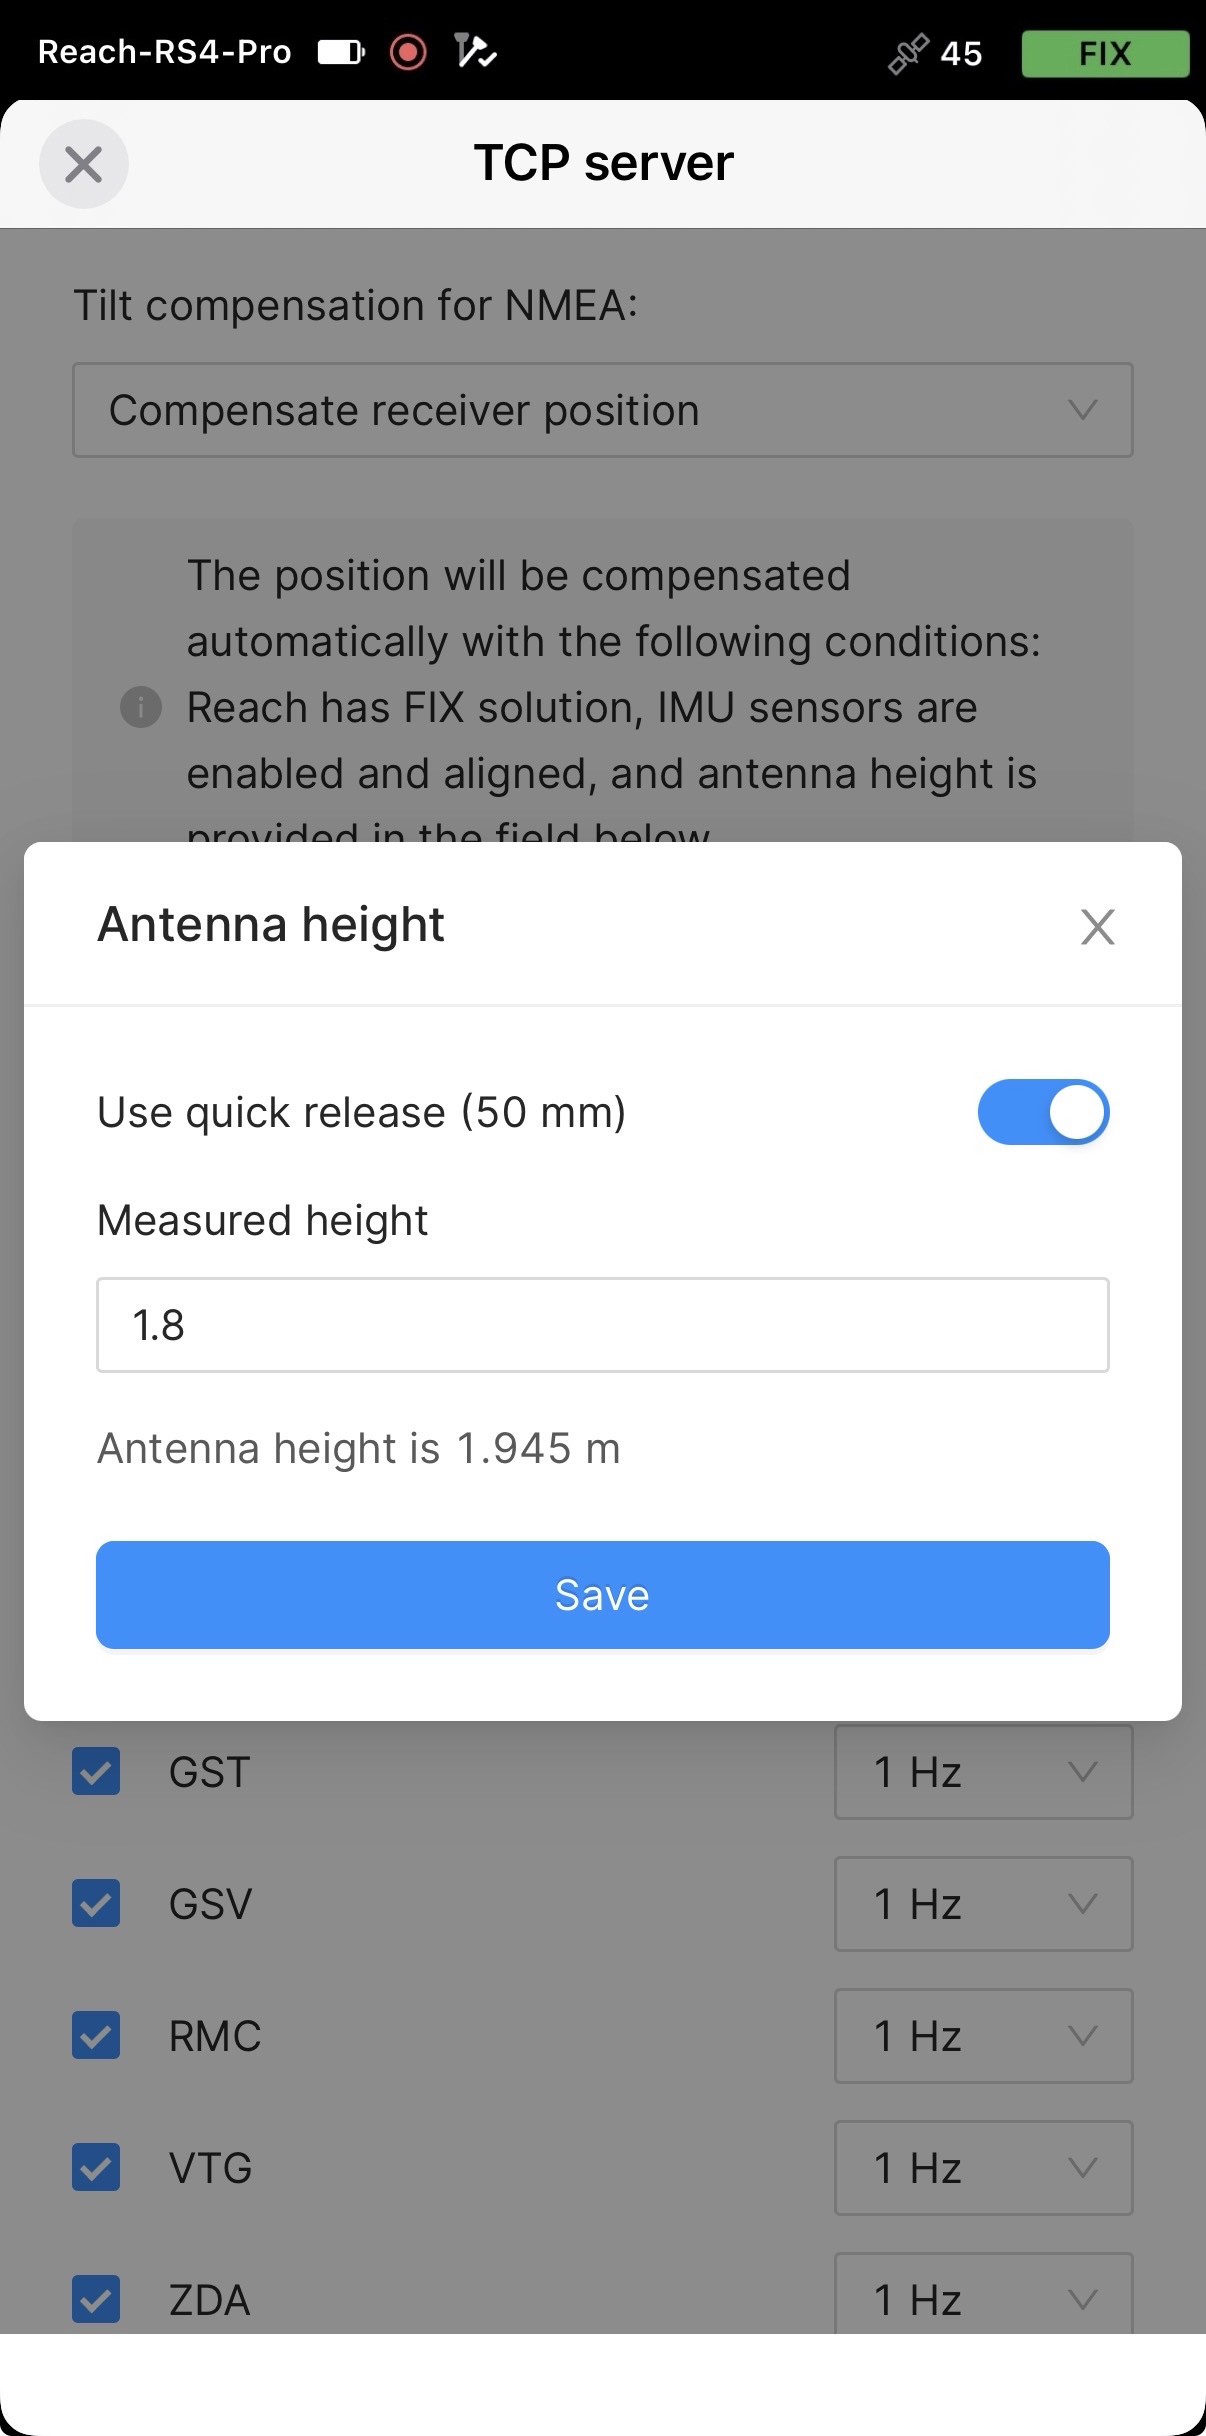
Impostare l'altezza antenna. È sufficiente inserire l'altezza del palo. Emlid Flow applica automaticamente l'offset del centro di fase dell'antenna e regola le misurazioni di conseguenza.
attenzioneQuando si inviano messaggi NMEA compensati, impostare l'altezza antenna solo in Emlid Flow. Impostarla anche in app di terze parti potrebbe causare discrepanze.
suggerimentoSe si utilizza un sistema di sgancio rapido, attivare l'interruttore per includere la sua altezza nel calcolo dell'altezza antenna.
Ora è possibile iniziare a ricevere la posizione corretta in un'applicazione GIS o di raccolta dati di terze parti.
Configurare la comunicazione tra Mergin Maps e Reach RS4 / RS4 Pro
-
Aprire l'app Mergin Maps e creare un account, se non se ne possiede già uno, per accedere all'app.
-
Aprire o creare un nuovo progetto.
-
Se richiesto, consentire la localizzazione precisa.
-
Nella schermata aperta, nell'angolo in basso a destra, toccare More (Altro) e Settings (Impostazioni).
-
In Settings (Impostazioni), toccare Select GPS receiver (Seleziona ricevitore GPS).
-
Toccare Connect new receiver (Connetti nuovo ricevitore).
-
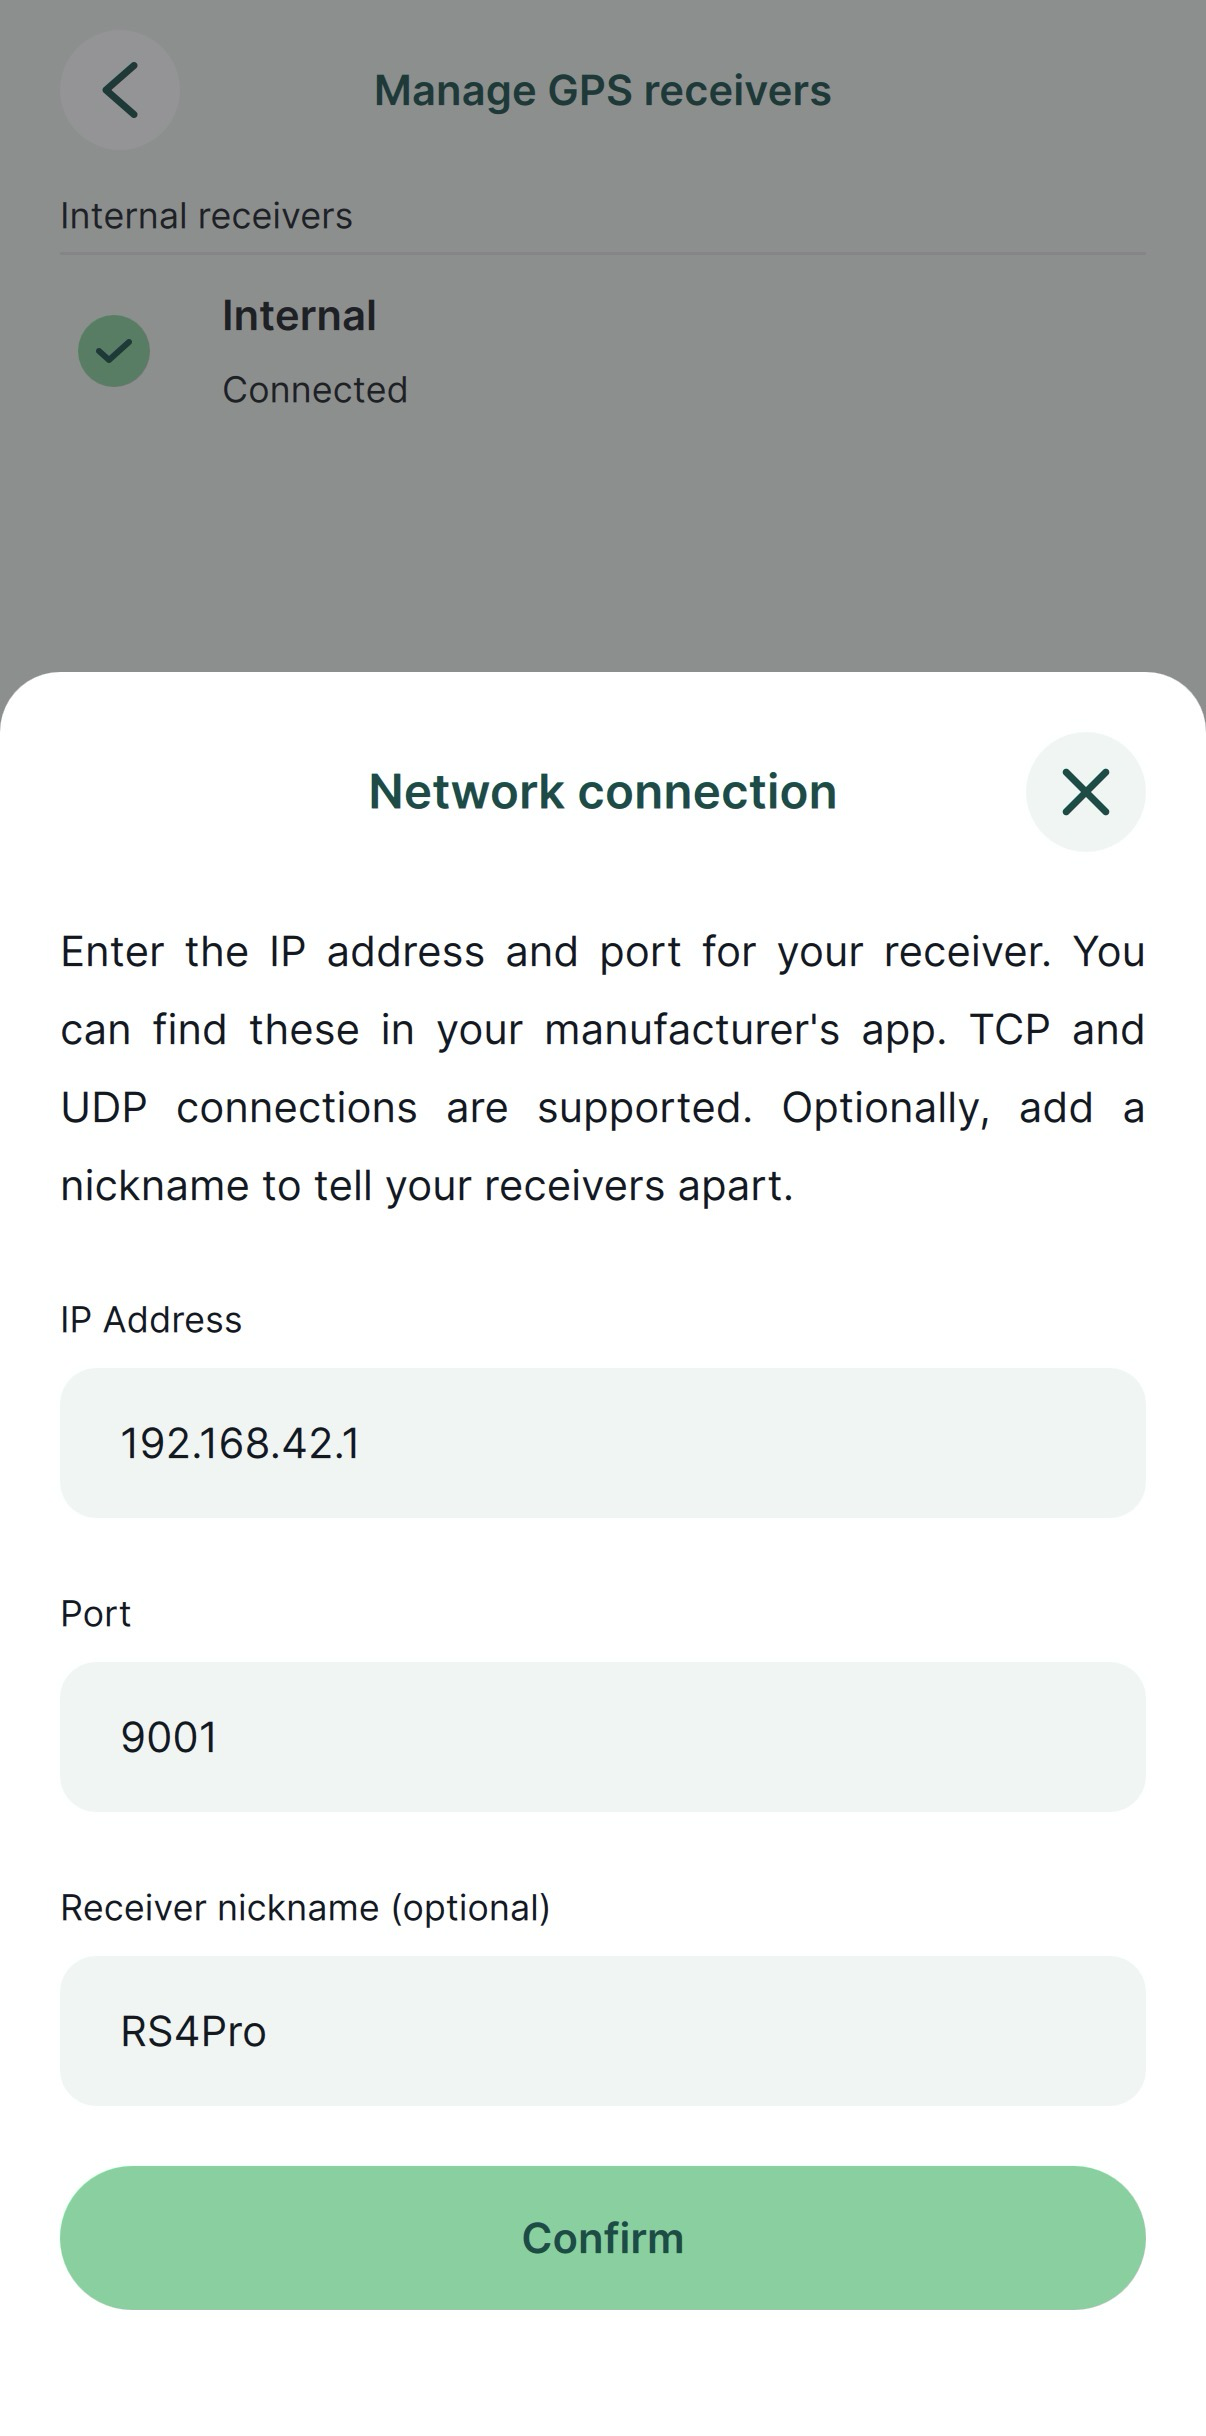
Aggiungere le credenziali TCP del ricevitore, quindi toccare Confirm (Conferma).
È necessario aggiungere le seguenti credenziali:
- Indirizzo IP
- Porta
- Nickname del ricevitore (opzionale)
-
Quando richiesto, consentire all'app di trovare i dispositivi sulle reti locali.
-
Questo passaggio è richiesto solo quando non si trasmette una posizione NMEA compensata. Tornare a Settings (Impostazioni) e impostare l'altezza dell'antenna. L'offset dell'antenna non viene aggiunto automaticamente in Mergin Maps. Il valore inserito deve essere la somma dell'altezza del palo e di 95 mm, più il sistema di sgancio rapido (50 mm) se utilizzato.
-
Andare alla scheda GPS e controllare lo stato RTK e la precisione sulla mappa. Per controllare le informazioni GPS dettagliate, toccare nuovamente la scheda.
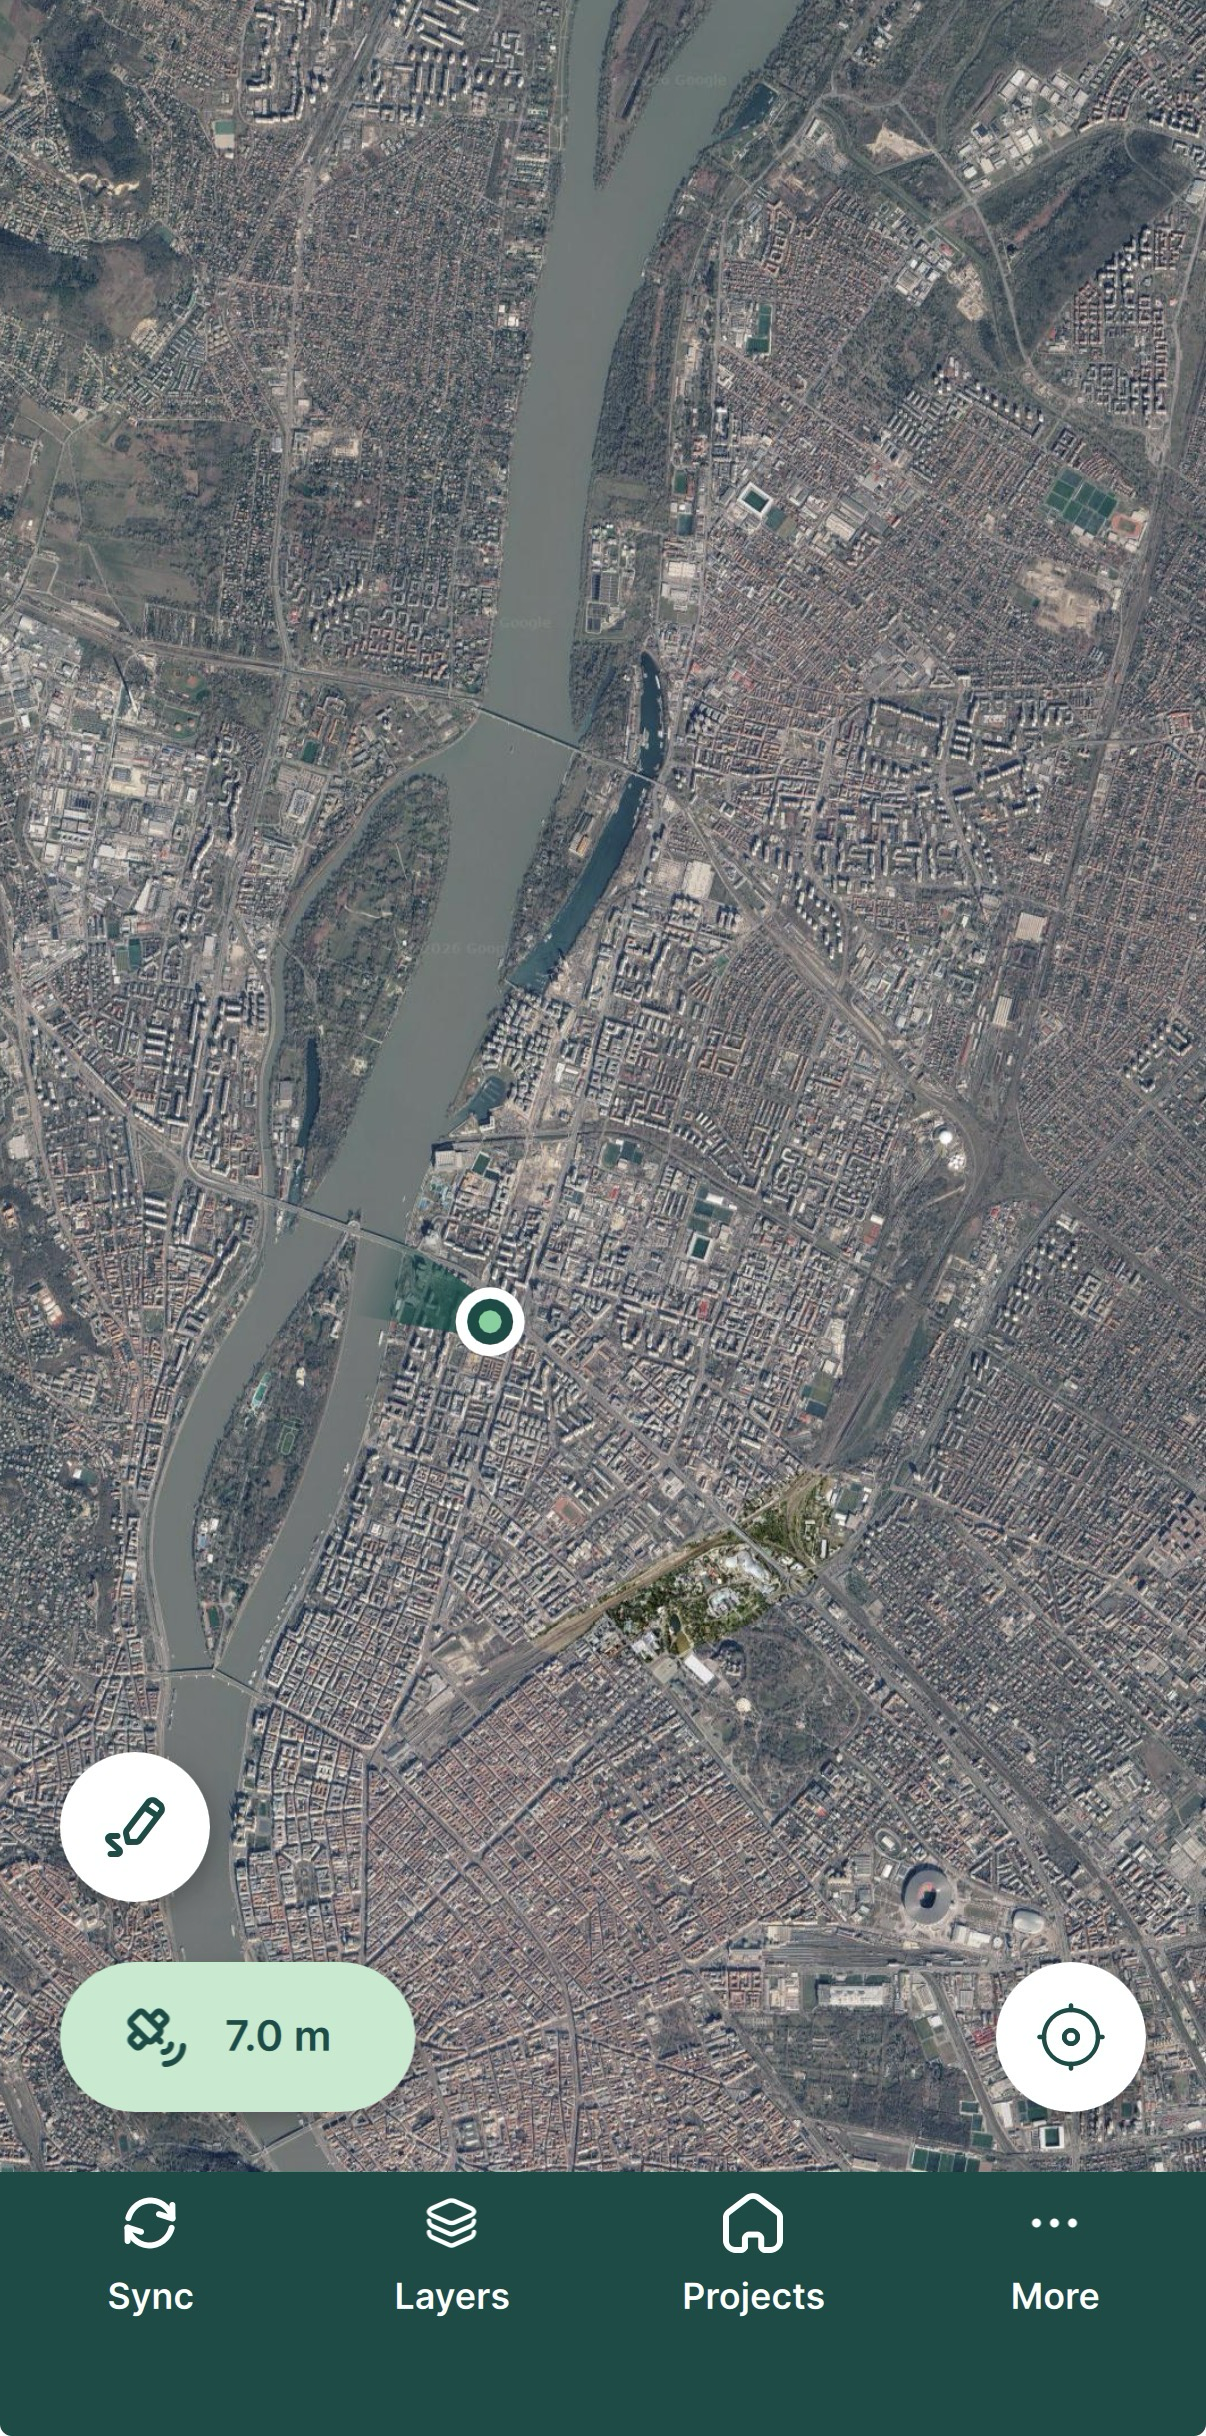
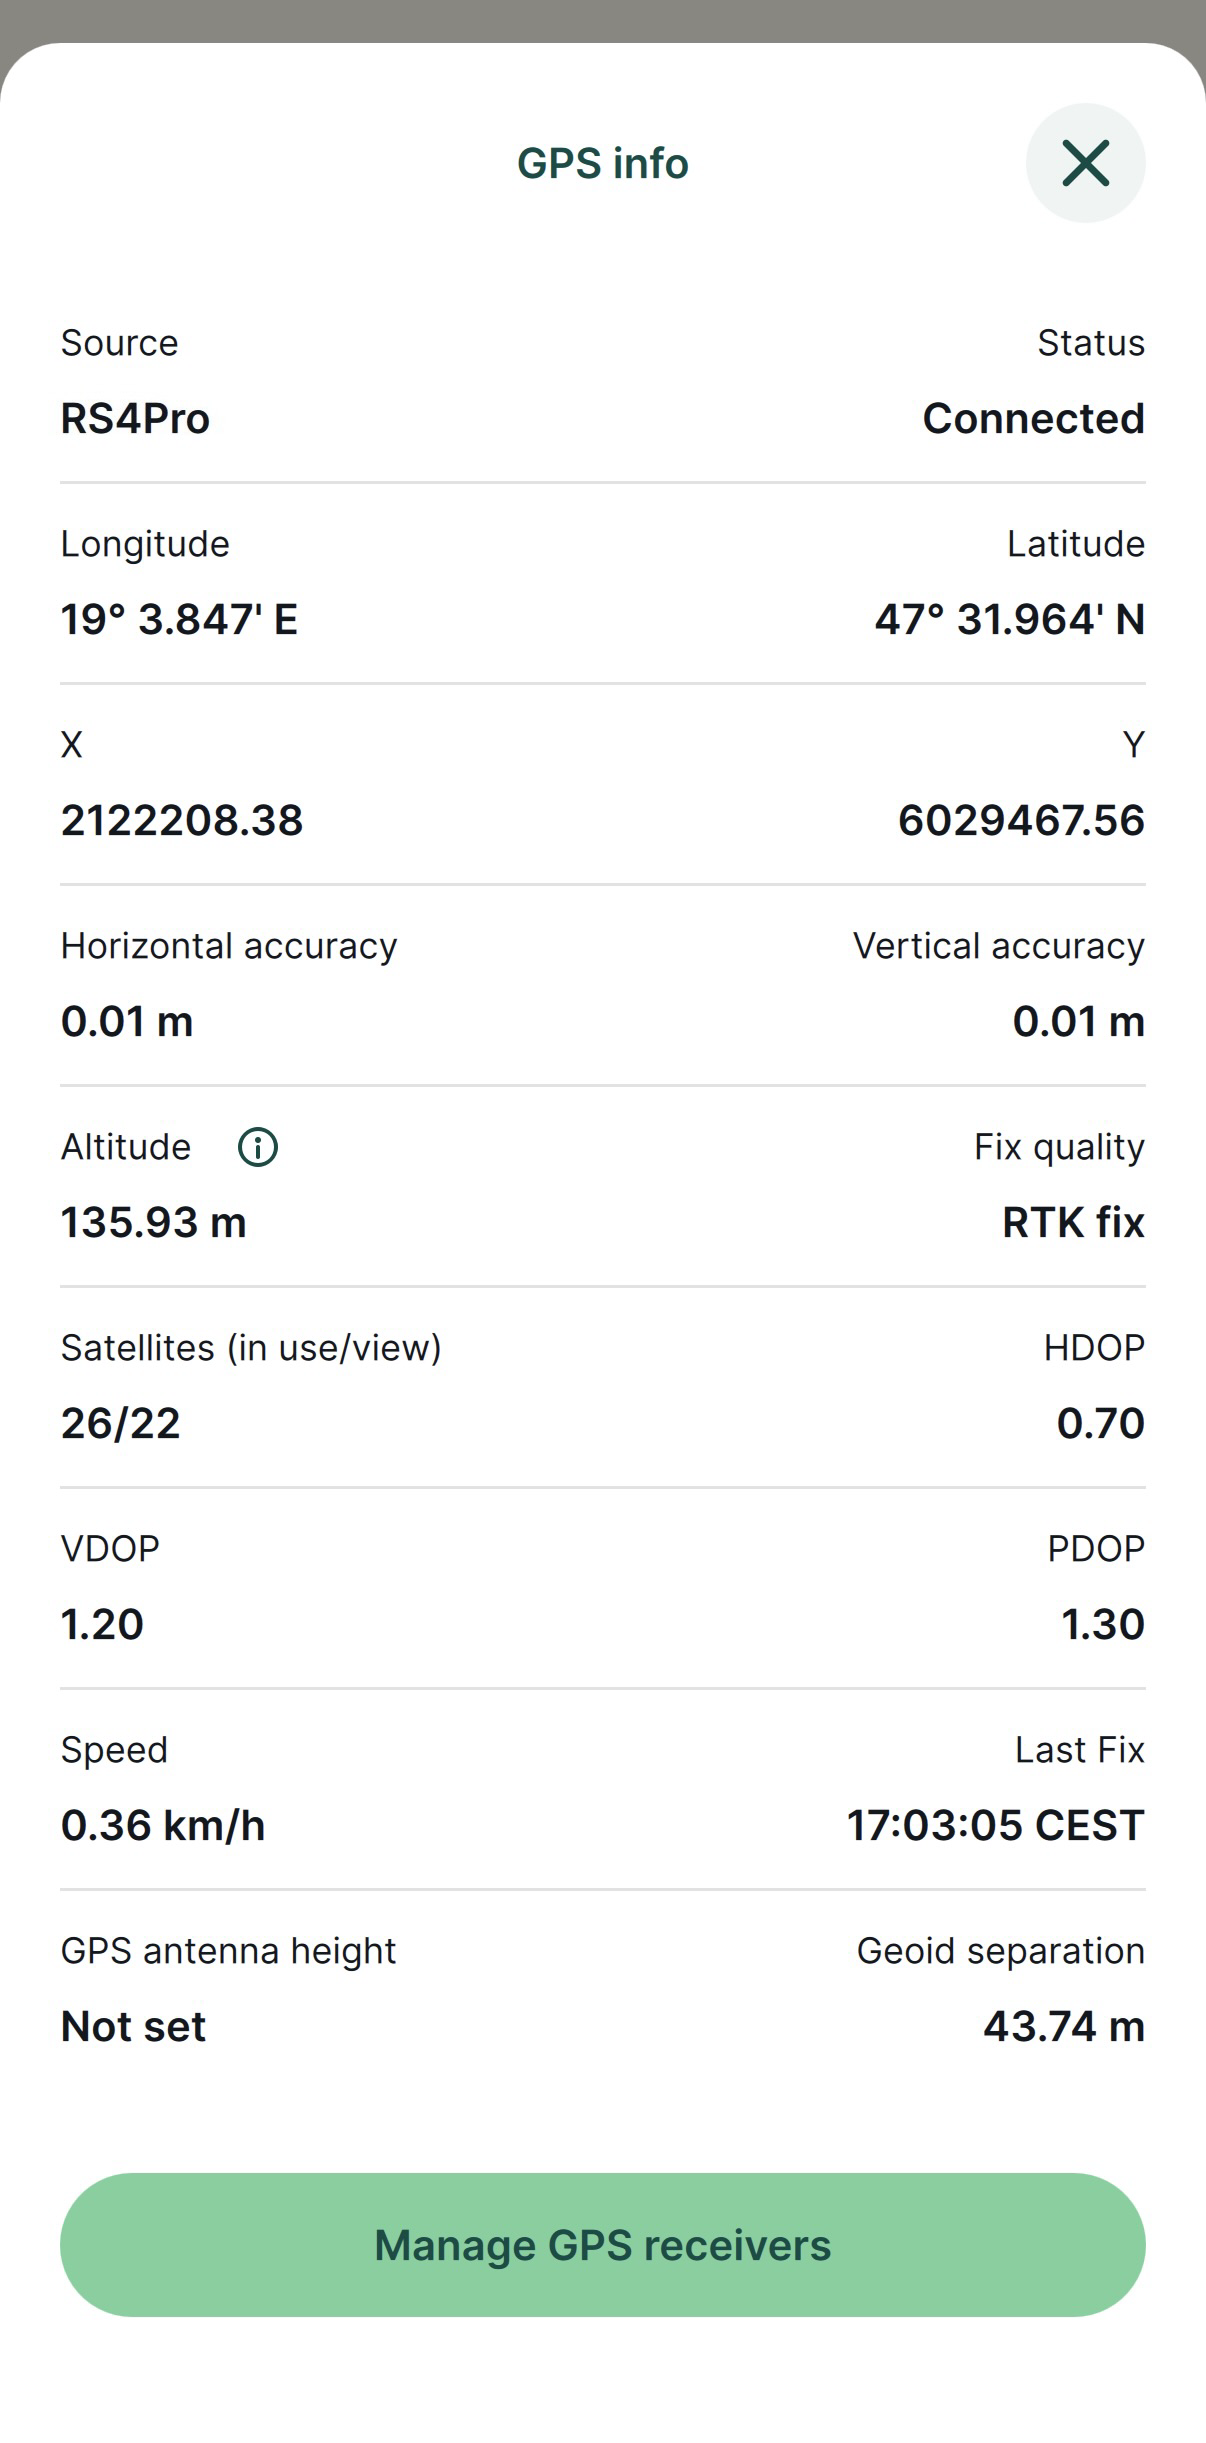
La configurazione di Reach RS4 / RS4 Pro con Mergin Maps è stata completata con successo. Ora è possibile utilizzare Reach per i rilievi in Mergin Maps.