Visão geral das configurações PPK
PPK (Cinemática Pós-Processada) é uma técnica de posicionamento GNSS que proporciona precisão na ordem de centímetros por meio do processamento das observações de satélite após a conclusão do levantamento.
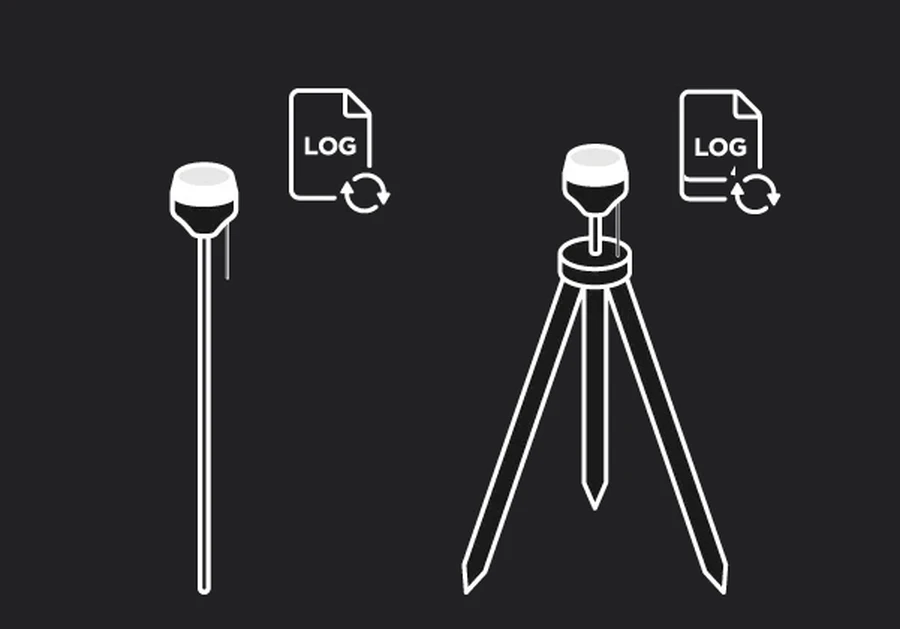
Assim como o RTK, o PPK utiliza dois receptores:
- uma estação base fixa,
- um rover em movimento.
A estação base registra observações brutas de satélite em um local conhecido, enquanto o rover registra observações à medida que se desloca pela área de levantamento. Após a conclusão do trabalho de campo, as observações de ambos os receptores são combinadas durante o pós-processamento para calcular as posições precisas do rover.
Ao contrário do RTK, o PPK não requer um canal de comunicação em tempo real entre a estação base e o rover. Isso o torna particularmente útil em áreas com cobertura de celular precária, comunicação por rádio pouco confiável ou ambientes em que é difícil manter uma conexão de correção contínua.
Dependendo do seu fluxo de trabalho de levantamento e do resultado desejado, você pode processar os dados GNSS de várias maneiras:
- Processamento cinemático: Calcular uma trajetória precisa do rover a partir dos dados brutos de GNSS registrados pela estação base e pelo rover, sem um canal de correção em tempo real.
- Mapeamento com drones PPK: Calcule as posições precisas das imagens capturadas durante um voo de drone e georreferencie-as para posterior processamento em um software de fotogrametria.
- Mapeamento com drone RTK: Recupere geotags precisas para um drone compatível com RTK por meio do pós-processamento dos dados GNSS brutos registrados, juntamente com uma base Reach local, quando as correções RTK forem perdidas ou ficarem comprometidas durante o voo.
- Stop & Go com o Emlid Flow: Melhore as coordenadas dos pontos coletados no Emlid Flow sem uma conexão de correção em tempo real, por meio do pós-processamento dos dados GNSS registrados.
A seção abaixo explica cada fluxo de trabalho e quando utilizá-lo.
Para processar os dados coletados, é necessário um software de pós-processamento. O Emlid Studio é nosso aplicativo gratuito para desktop destinado ao pós-processamento de dados GNSS provenientes de receptores GNSS e drones PPK/RTK. Está disponível para Windows e macOS e é compatível com todos os fluxos de trabalho descritos neste guia.
| Windows (v10 de 64 bits e versões posteriores) | macOS (v10.14 e versões posteriores) |
|---|---|
| Baixe o Emlid Studio | Baixe o Emlid Studio |
Para saber mais sobre o posicionamento PPK, confira nosso artigo no blog:
Saiba como o PPK funciona e como ele oferece precisão na ordem de centímetros sem um canal de correção em tempo real.
Configurações do PPK
A configuração do PPK depende do que você está mapeando e do equipamento que utiliza. A seguir, apresentamos os cenários de campo mais comuns:
Processamento cinemático
Com o processamento cinemático, você registra os dados brutos do GNSS na estação base e no rover e calcula uma trajetória precisa do rover durante o pós-processamento no Emlid Studio. Como o fluxo de trabalho não requer uma conexão de correção em tempo real, ele é útil quando a comunicação por rádio não é confiável ou quando não há conexão NTRIP disponível devido ao acesso limitado à internet.
O processamento cinemático também pode servir como um plano de contingência para um levantamento RTK. Ao registrar os dados brutos tanto na estação base quanto no rover durante o trabalho de campo, é possível fazer o pós-processamento dos dados posteriormente, caso as correções em tempo real sejam interrompidas ou não estejam disponíveis.
Aprenda a registrar logs PPK e, em seguida, processar os dados com o fluxo de trabalho de processamento cinemático no Emlid Studio.
Mapeamento com drones PPK
Um módulo Reach M2 ou M+ instalado no drone registra observações GNSS em formato bruto e atribui um carimbo de data e hora a cada foto. Uma base local do Reach registra os registros simultaneamente. Após o voo, o Emlid Studio calcula as posições precisas de cada foto e as incorpora aos dados EXIF da imagem.
Saiba como configurar o Reach para mapeamento e, em seguida, processe os registros com o fluxo de trabalho Processamento de dados do Drone no Emlid Studio.
Mapeamento com drones RTK
Nessa configuração, um receptor Reach funciona como uma estação base local, enquanto um drone com capacidade RTK realiza o voo. Tanto a estação base quanto o drone registram dados brutos do GNSS, e o drone também salva um arquivo MRK com informações sobre os eventos das imagens. Se as correções RTK forem perdidas ou ficarem prejudicadas durante o voo, você poderá fazer o pós-processamento dos dados registrados no Emlid Studio para calcular posições precisas e recuperar geotags exatas para as imagens capturadas.
Aprenda a registrar registros PPK na sua base Reach e, em seguida, processar os dados com o fluxo de trabalho de processamento de dados de drones RTK no Emlid Studio.
Stop & Go com o Emlid Flow
Nessa configuração, um receptor Reach funciona como base, enquanto outro é usado como rover para coletar pontos individuais no Emlid Flow. O operador do rover faz uma breve pausa em cada ponto, enquanto ambos os receptores registram os dados brutos do GNSS.
Após o levantamento, o Emlid Studio combina os registros da estação base e do rover com o arquivo CSV exportado do Emlid Flow para calcular as coordenadas precisas dos pontos coletados. Esse fluxo de trabalho é útil para levantamentos de pontos de controle, mapeamento de ativos e outros levantamentos em campo nos quais correções em tempo real não estão disponíveis ou não são necessárias.
Aprenda a registrar registros de Stop & Go e, em seguida, processar os dados com o fluxo de trabalho Stop & Go com o Emlid Flow no Emlid Studio.
Noções básicas sobre o fluxo de trabalho do PPK
Antes de iniciar um levantamento PPK, leve em consideração os seguintes requisitos:
Visibilidade do satélite
Tanto a base quanto o rover precisam ter uma visão desobstruída do céu durante todo o levantamento. Obstáculos como prédios, árvores, penhascos e copas de árvores densas podem bloquear os sinais de satélite e reduzir a exatidão do posicionamento. Como o PPK depende inteiramente de observações de satélite registradas, manter uma boa visibilidade do satélite durante a coleta de dados é essencial para o sucesso do pós-processamento.
Configuração da estação base
A estação base deve permanecer fixa e registrar observações brutas de GNSS continuamente durante toda a sessão de levantamento. As coordenadas da base para o processamento podem ser obtidas de uma das duas maneiras a seguir:
- colocando a base sobre um ponto de controle conhecido, ou
- por meio do pós-processamento de um ou mais registros de observação da estação CORS mais próxima.
O PPK é capaz de determinar com precisão as posições dos pontos levantados em relação uns aos outros, mas a posição absoluta desses pontos depende da precisão das coordenadas da base. Uma posição de base incorreta pode, portanto, deslocar todo o conjunto de dados sem afetar a precisão relativa entre os pontos. Você pode corrigir isso mais tarde, reprocessando os dados no Emlid Studio com as coordenadas de base corretas. Como alternativa, aplique o deslocamento correspondente ao conjunto de dados exportado em seu software CAD ou GIS.
Sobreposição de observações
Para que o pós-processamento seja bem-sucedido, a estação base e o rover devem registrar dados durante períodos de tempo que se sobreponham. A base deve começar a registrar os dados antes que o rover inicie a coleta de dados e continuar a gravação até depois que o rover concluir a tarefa. A sobreposição insuficiente entre as observações da estação base e do rover pode impedir o processamento bem-sucedido ou reduzir a qualidade da solução.
Comprimento da linha de base
A distância entre a base e o rover, conhecida como linha de base, afeta a exatidão do processamento. O PPK pressupõe que a base e o rover estejam sujeitos a condições atmosféricas semelhantes. À medida que a distância entre eles aumenta, as diferenças atmosféricas tornam-se mais significativas e podem causar erros de posicionamento. Para obter melhores resultados, mantenha a linha de base a mais curta possível. Embora sejam compatíveis com linhas de base mais longas, distâncias mais curtas geralmente proporcionam soluções mais confiáveis e exatas.
Sistema de coordenadas
A estação base determina o sistema de coordenadas utilizado por toda a configuração PPK. Todas as medições do rover são calculadas nesse mesmo sistema de coordenadas. Se a estação base estiver definida em um sistema de coordenadas diferente daquele exigido pelo seu projeto, cada ponto medido sofrerá um deslocamento horizontal e vertical igual.
Antes de processar os dados do seu levantamento, verifique se:
- as coordenadas da base estão definidas no sistema de coordenadas correto,
- o projeto utiliza o sistema de coordenadas correto ao empregar o fluxo de trabalho Stop & Go,
- o sistema de coordenadas de saída no Emlid Studio corresponde ao sistema de coordenadas do projeto. Por padrão, o Emlid Studio utiliza o sistema de referência geográfico do cabeçalho RINEX; portanto, certifique-se de alterá-lo caso ele não corresponda ao seu projeto.
A verificação dessas configurações antes do processamento ajuda a evitar erros sistemáticos de posicionamento e garante que as coordenadas resultantes estejam alinhadas com o restante dos dados do projeto.