Glosario
Acimut norte de cuadrícula
El acimut norte de cuadrícula es el ángulo medido en el sentido de las agujas del reloj entre una línea paralela al meridiano central y la dirección hacia un punto de interés (una línea recta entre dos puntos del plano de proyección).

Acimut norte real
El acimut norte real es el ángulo comprendido entre 0 y 360 grados medido en el sentido de las agujas del reloj entre el norte real y la dirección hacia un punto de interés.
Actualizaciones Beta
Las actualizaciones beta son versiones preliminares de software que se utilizan para pruebas y comentarios. Ayudan a los desarrolladores a encontrar y solucionar problemas, mejorar características y recopilar opiniones de los usuarios para mejorar la calidad del software antes de su lanzamiento oficial.
Adaptador de zapata
La zapata es un punto en la parte superior de una cámara que se utiliza para acoplar accesorios u otros equipos a la cámara. Mediante un adaptador de zapata, puede conectar su cámara al Reach M2/M+ para la topografía con UAV.
Altura del bastón
Cuando se prepare para la recogida de puntos, configure la altura de su poste topográfico en Emlid Flow. Esto ayudará a la aplicación a calcular automáticamente la altura de la antena.
Área
El área de un objeto es la cantidad total de espacio contenido por su forma en una superficie plana.
Base
La base es uno de los receptores que actúan como estación de referencia en escenarios RTK o PPK. Es una unidad estática con las coordenadas determinadas que envía correcciones a la unidad móvil o rover. Si la base se fija sobre el punto conocido, proporciona una exactitud absoluta.
BeiDou
BeiDou es un sistema de navegación chino. En el año 2000, BeiDou-1 solo cubría China. Posteriormente, en 2012, BeiDou-2 comenzó a cubrir la región de Asia-Pacífico. Desde 2015, BeiDou ofrece una cobertura global. Le recomendamos que utilice este sistema si se encuentra en la región de Asia-Pacífico.
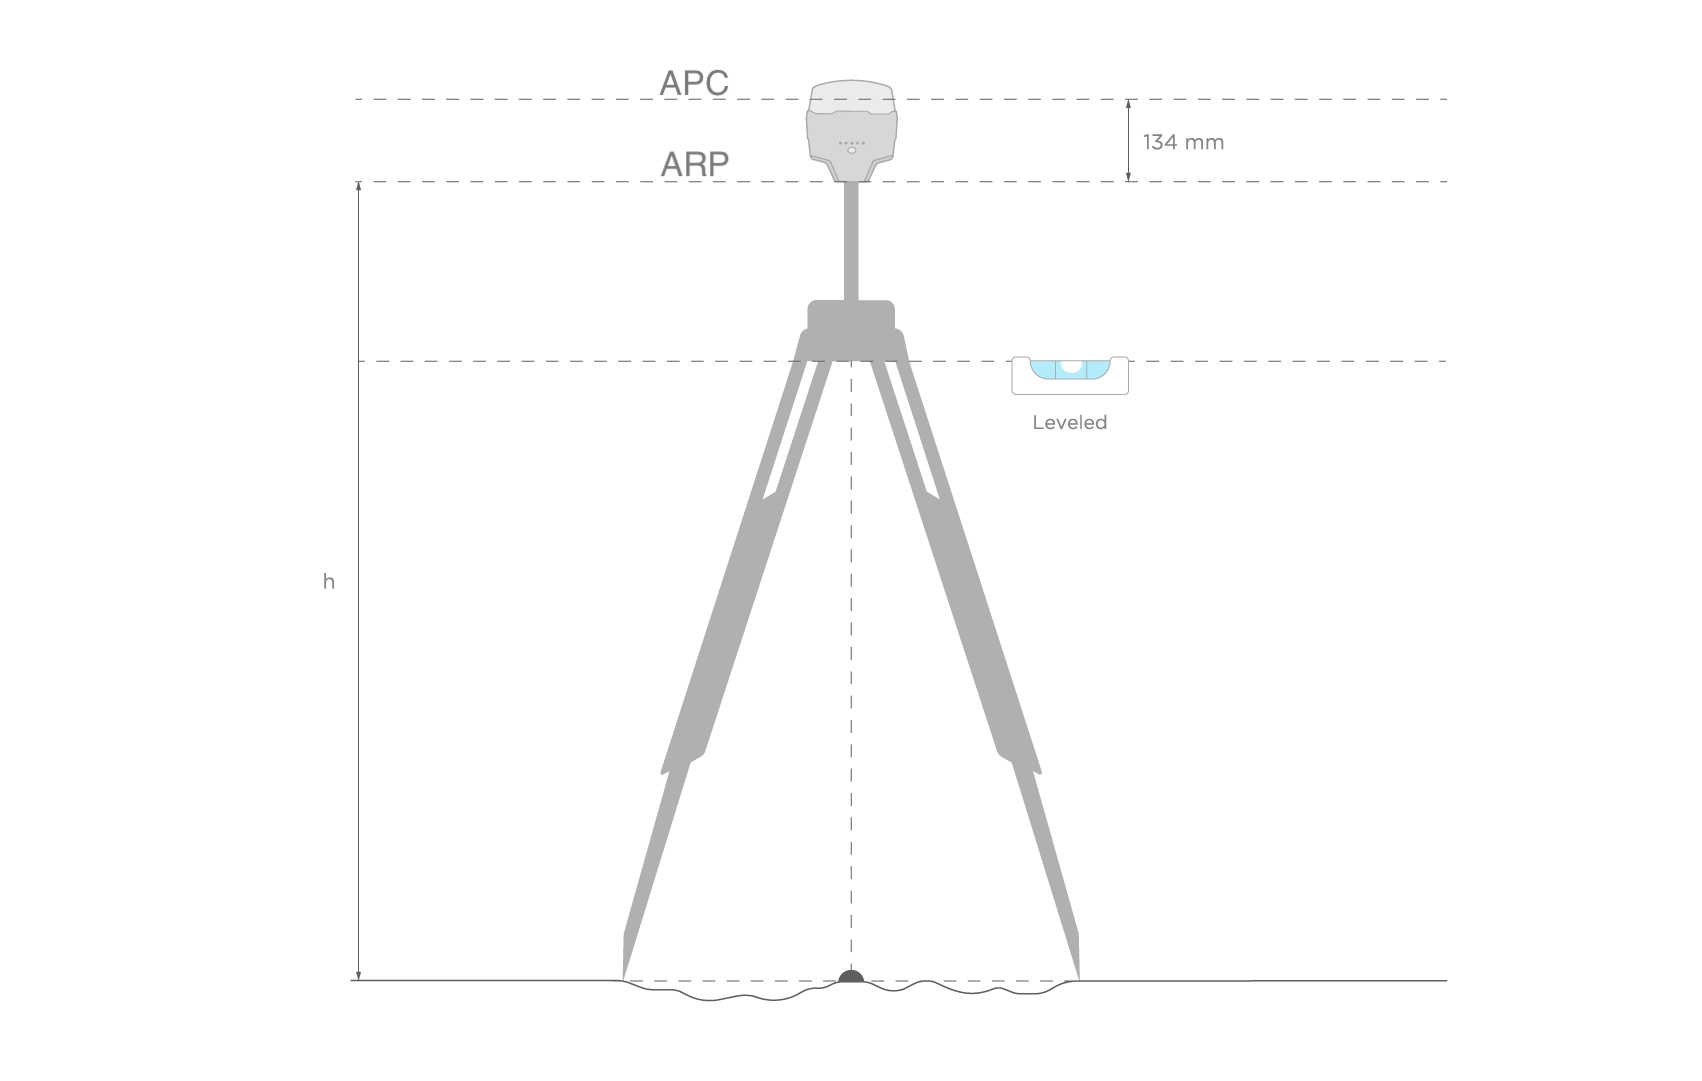
Centro de fase de la antena
El centro de fase de antena (APC) es el punto efectivo en una antena GNSS al que se referencia la recepción de la señal del satélite. No es un punto físico fijo: su ubicación cambia con la dirección de la señal entrante y difiere según la banda de frecuencia. La ubicación precisa del centro de fase de la antena se determina mediante las mediciones de calibración del Servicio Geodésico Nacional, que son esenciales para un posicionamiento GNSS preciso.
Utilizando el valor APC obtenido, Emlid Flow compensa el desplazamiento entre el punto de referencia de antena (ARP) situado en la parte inferior de los receptores Reach y el APC, por lo que solo tendrá que introducir la altura del trípode o del poste topográfico.
Conector inferior externo
El conector inferior externo es un conector de 9 pines situado en la parte inferior de Reach RS/RS+, RS2/RS2+ y RS3. Se utiliza para suministrar alimentación constante desde una batería externa, establecer comunicación RTK con dispositivos de terceros y transmitir la posición de Reach a otros dispositivos o aplicaciones de terceros. Utiliza el protocolo de comunicación serial RS-232.
Continuo
El continuo es una estrategia para resolver las ambigüedades del RTK y el PPK. En este caso, las ambigüedades se resuelven punto por punto. Menos estable que Fix-and-Hold, pero sin riesgo de mantener un fix falso.
Correcciones
Las correcciones son los datos que se utilizan para eliminar los retardos ionosféricos y troposféricos y los errores del reloj del satélite. La base estática transmite correcciones al rover en movimiento en el escenario RTK.
CORS
La red de Estaciones de referencia de funcionamiento continuo (o CORS) es la red de estaciones estáticas que proporcionan datos GNSS exactos (fase portadora, rango de códigos, etc.) y también las correcciones. Los topógrafos pueden acceder a esta información para aumentar la exactitud de sus datos topográficos posprocesados o para trabajar en RTK in situ.
Datum global
El datum global es un sistema de referencia de coordenadas elipsoidales que utiliza el receptor para medir las coordenadas antes de aplicar cualquier transformación.
Delta E/N
Delta E/N entre los puntos A y B es la diferencia de sus coordenadas a lo largo de los ejes Este y Norte correspondientes.
Dilución de precisión o DOP
Uno de los formatos de salida de posición disponibles para los dispositivos Reach. Cuando los satélites están demasiado cerca unos de otros en el campo de visión, significa que la geometría de los satélites es débil (un valor de DOP alto). Si la distancia entre los satélites es suficiente y se reparten uniformemente y cubren más espacio, la geometría se considera fuerte, por lo que el valor de DOP es bajo. Cuanto más bajo sea el DOP, más exactos serán sus datos. Se considera que un buen valor de DOP es inferior a 2.
Dirección (acimut)
La dirección (acimut) de una línea AB, o del punto A al B, es un ángulo horizontal en grados, medido en el punto A en el sentido de las agujas del reloj entre la dirección hacia el norte y la dirección hacia el punto B.
Dirección IP dinámica
Una dirección IP dinámica es una dirección de protocolo de Internet (IP) que un servidor DHCP (protocolo de configuración dinámica de host) asigna automáticamente al dispositivo Reach cada vez que este se conecta a la red o se reinicia. Estas direcciones son temporales y pueden cambiar con el tiempo, lo que contrasta con las direcciones IP estáticas, que permanecen invariables.
Dirección IP estática
Una dirección IP estática es una dirección de protocolo de Internet (IP) fija e invariable configurada manualmente para su dispositivo Reach. No cambia con el tiempo, a diferencia de una dirección IP dinámica, que puede ser asignada por un servidor DHCP (protocolo de configuración dinámica de host) y puede cambiar cada vez que su Reach se conecta a la red o se reinicia. Puede asignar a su Reach una dirección IP estática cuando lo conecte a una nueva red Wi-Fi en la aplicación Emlid Flow o en Reach Panel.
Distancia al suelo
La distancia al suelo es la distancia medida sobre la superficie real de la Tierra, teniendo en cuenta la elevación media de los puntos medidos.

Distancia al suelo 2D
La distancia al suelo 2D entre los puntos A y B es la longitud de la línea AB más corta en la superficie del elipsoide.
Distancia de cuadrícula
La distancia de cuadrícula es la distancia medida en el plano de proyección.
Distancia de cuadrícula 2D
La distancia de cuadrícula 2D entre los puntos A y B es la longitud de la recta AB en un plano liso.
Distancia de la pendiente
La distancia en pendiente del punto A al punto B es la longitud de la línea recta AB, medida a lo largo de la pendiente, teniendo en cuenta la diferencia de altura entre los puntos.
Edad de correcciones
La edad de correcciones, o edad del diferencial (AOD), es una medida de la antigüedad de las correcciones enviadas al receptor. Se calcula restando la hora a la que se ha generado el mensaje de corrección de la hora actual del receptor. La edad estándar del diferencial para el RTK es normalmente de 1-2 segundos.
Emlid Flow
Emlid Flow es la aplicación móvil creada por Emlid. Sirve para controlar y configurar los receptores Reach, crear proyectos, recolectar puntos, etc.
Entrada de correcciones
Es la parte de los ajustes del rover que se encarga de configurar la recepción de las correcciones. Mediante la configuración de la entrada de correcciones en la aplicación Emlid Flow, puede elegir el modo en el que su rover recibe las correcciones: a través de Serie, TCP, NTRIP, Bluetooth o LoRa. Los receptores Reach admiten la entrada de correcciones en formato RTCM3.
ENU
Uno de los formatos de transmisión de posición disponibles en los dispositivos Reach. Protocolo de texto simple para los componentes Este, Norte y ARRIBA de la línea base, así como el estado de la solución.
ERB
Uno de los formatos de transmisión de posición disponibles en los dispositivos Reach. Se utiliza para la comunicación con ArduPilot. ERB son las siglas del protocolo Emlid Reach Binary.
Estado de la solución (fix, float, single)
El estado de la solución define la precisión que se puede alcanzar en ese momento. Cuando se trabaja con dispositivos Reach, puede ver tres estados de la solución.
SINGLE significa que el rover ha encontrado una solución basándose en su propio receptor y no se aplican correcciones de base. La precisión en modo autónomo suele ser de varios metros.
FLOAT significa que el rover recibe los datos de observación y la posición de la estación base, pero no puede resolver las ambigüedades necesarias para calcular su posición con una precisión centimétrica. En este caso, la precisión de posicionamiento puede variar entre unos pocos centímetros y aproximadamente 1 metro.
FIX significa que el rover, utilizando las correcciones de la base, resolvió las ambigüedades en su cálculo posicional y alcanzó la solución con la precisión del nivel del centímetro.
Exactitud
La exactitud es la proximidad de las mediciones a un valor específico. En topografía, la exactitud indica si las coordenadas obtenidas son correctas en relación con las coordenadas globales. No confundir con Precisión.
Fix-and-Hold
Fix-and-Hold es una estrategia para resolver las ambigüedades del RTK y el PPK. Después de la primera ambigüedad, el estado fix los mantiene limitados. El estado fix es más estable, pero en caso de que la primera inicialización no fuera correcta, tardará más en recuperarse e inicializarse correctamente. Puede pensar en ello como si el estado Fix tuviera inercia.
Galileo
Galileo es un sistema europeo de navegación por satélite. Comenzó a operar en 2011 y ahora tiene cobertura mundial.
GLONASS
GLONASS es un sistema global de navegación por satélite. Se creó como alternativa al GPS en la Unión Soviética y se empezó a utilizar en 1982.
GNSS
El Sistema global de navegación por satélite o GNSS es un sistema diseñado para determinar la ubicación (coordenadas geográficas) de objetos terrestres, acuáticos y aéreos. Estos sistemas constan de equipos espaciales, un segmento terrestre denominado sistemas de control y receptores individuales. El funcionamiento del GNSS se basa en la medición de la distancia entre la antena del objeto (receptor) y los satélites cuya posición se conoce con gran exactitud.
GPS
El Sistema de posicionamiento global o GPS es un sistema global de navegación por satélite que mide la distancia, el tiempo y la ubicación en el sistema mundial de coordenadas WGS 84. El sistema se desarrolló en 1978 y es operado por Estados Unidos.
Grado
El grado de una línea es la medida de su inclinación, con valores mayores para pendientes más pronunciadas y 0 % para una línea horizontal.
Informe completo del sistema
Un informe de sistema completo es una herramienta que se utiliza para facilitar la elaboración de informes de incidencias. Viene en un archivo ZIP y contiene registros del sistema y detalles técnicos de tu dispositivo, así como alguna información privada como tus credenciales NTRIP o contraseñas de red. Por eso no recomendamos compartir el informe públicamente. El equipo de asistencia los utiliza para depurar casos complicados.
Informe de sistema simple
Un informe de sistema simple es una herramienta que se utiliza para facilitar la elaboración de informes de incidencias. Proporciona información sobre la versión, las configuraciones y la red de Emlid Flow en formato de texto sin formato.
Línea base
La línea base es la distancia entre un rover y una base. Si la línea base es mayor que la recomendada, la solución será menos exacta, el tiempo para alcanzar la solución Fix será mayor o no se calculará en absoluto.
LLH
Uno de los formatos de transmisión de posición disponibles en los dispositivos Reach. Protocolo de texto simple para la latitud, la longitud y la altura, así como el estado de la solución.
Localización
La localización en el levantamiento GNSS es una función que permite calcular los parámetros del sistema de coordenadas local o ajustar el existente para adaptarlo a los puntos de control del área de estudio.
Marca de tiempo
La función de marca de tiempo verifica el momento exacto en el que la cámara saca una foto. Después del vuelo, puede procesar los registros en bruto de la base y de un rover para obtener un archivo «*_events.pos». Este archivo incluye información sobre la hora y las coordenadas de cada foto. Puede utilizar un software de geoetiquetado para escribir esta información en los datos EXIF de las fotos.
Máscara de elevación
La máscara de elevación puede establecerse en la configuración RTK de la aplicación Emlid Flow. Después de la primera ambigüedad, el estado fix los mantiene limitados. El ajuste por defecto es de 15 grados. Normalmente, los satélites con menor elevación proporcionan mediciones con demasiado ruido, ya que la señal atraviesa la mayor parte de la atmósfera.
Máscara SNR
La máscara de relación señal/ruido o máscara SNR es una herramienta que filtra los satélites utilizados para la solución fix. Los satélites con un indicador SNR bajo se excluyen del cálculo. La configuración por defecto de la aplicación Emlid Flow es 35.
Modo cliente
El modo cliente significa que Reach se conecta a una red Wi-Fi externa.
Modo de punto de acceso
El modo de punto de acceso significa que el Reach emite su propia red Wi-Fi.
Modo GLONASS AR
Un parámetro de procesamiento que permite activar y desactivar la resolución de ambigüedades para la señal GLONASS de manera independiente. A diferencia del GPS, todos los satélites GLONASS transmiten en frecuencias diferentes, lo que da lugar a sesgos entre canales (ICB) que son únicos para cada modelo de receptor.
Los dispositivos Reach pueden corregir los ICB del GLONASS, lo que permite utilizar GLONASS AR con bases que no sean de Reach, como los casters NTRIP. La recomendación general es tener siempre el GLONASS AR activado.
Este parámetro corresponde únicamente a los dispositivos Reach monobanda (Reach RS/RS+, Módulo Reach/M+).
Modo nocturno
El modo nocturno permite apagar los LED hasta el siguiente reinicio del dispositivo Reach.
Multitrayectoria
La multitrayectoria es un efecto que se produce cuando la señal GPS es desviada por los obstáculos, por lo que el receptor GNSS detecta señales no solo directamente de los satélites, sino también de los objetos locales. El efecto multitrayectoria provoca un error en las mediciones de pseudorrango y, por tanto, afecta a la precisión posicional.
NMEA 0183
Uno de los formatos de transmisión de posición disponibles en los dispositivos Reach. La norma más popular del sector. Mensajes compatibles: GNRMC, GNGGA, GNVTG, GNGST, GNZDA, GNEBP, GPRMC, GPGSA, GPGGA, GPGSV, GPVTG, GPGST, GPZDA, GPEBP, GLGSA, GLGSV, GAGSA, GAGSV, GBGSA y GBGSV.
NTRIP
La Red de transporte de RTCM a través de protocolo de Internet o NTRIP es una fuente alternativa de correcciones. NTRIP permite que tu rover reciba correcciones a través de Internet sin necesidad de que el segundo receptor local actúe como base. Una estación de referencia recoge los datos y los envía al NTRIP caster, donde se retransmiten a través del puerto de Internet al rover cliente conectado a través de un puerto determinado y autorizado.
Nube de puntos
La nube de puntos es un conjunto de vértices en un sistema de coordenadas tridimensional. Las nubes de puntos se crean con escáneres 3D y se utilizan en fotogrametría y modelado 3D.
Perímetro 2D
El perímetro 2D de un objeto cerrado es la suma de las distancias 2D de sus lados sin tener en cuenta la diferencia de altura.
Perímetro de la pendiente
El perímetro de la pendiente de un objeto cerrado es la suma de las distancias inclinadas de sus lados, teniendo en cuenta la diferencia de altura.
Plano de tierra
Un plano de tierra es una placa conductora que proporciona aislamiento a la antena. Puede ser un trozo de metal, el techo de un coche, el techo metálico de un edificio, etc. Se recomienda utilizar un plano de tierra de al menos 70 × 70 mm.
Posicionamiento absoluto
El posicionamiento absoluto muestra tus coordenadas globales reales en relación con la superficie de la Tierra. El posicionamiento absoluto es clave para los levantamientos RTK en los que se necesita una precisión geográfica absoluta (por ejemplo, cartografía, estudio de los límites de la propiedad, etc). En este caso, la posición absoluta de tu base es crucial para obtener resultados de alta precisión.
Posicionamiento cinemático
El posicionamiento cinemático es uno de los dos modos de posicionamiento. Significa que el rover se mueve durante el proceso de posicionamiento.
Posicionamiento estático
El posicionamiento estático es uno de los modos de posicionamiento. Asume que el rover Reach permanece estático. La restricción del sistema ayuda a resolver las ambigüedades con mayor rapidez, así como a producir mediciones con mayor precisión.
Posicionamiento relativo
El posicionamiento relativo muestra tus coordenadas en relación con otro objeto de referencia. La base envía información sobre su posición absoluta al rover. Con esta información, el rover determina su posición respecto a la base con una precisión centimétrica.
PPK
La cinemática postprocesada es una de las técnicas utilizadas para realizar levantamientos de gran exactitud. Al igual que en RTK, se necesitan dos unidades: una base y un rover. La diferencia fundamental es que en el escenario PPK no es necesaria una conexión en tiempo real entre dos unidades. La base y el rover captan los registros por separado y estos registros se procesan juntos posteriormente utilizando un software específico de posprocesamiento, por ejemplo, RTKLIB.
PPP
El Posicionamiento puntual preciso o PPP es una técnica utilizada para determinar las coordenadas exactas a nivel centimétrico del punto. El receptor colocado sobre un punto registra los datos durante un periodo determinado. A continuación, estos datos se envían a los servicios PPP.
Precisión
La precisión es la proximidad de dos o más mediciones entre sí. La precisión indica que las coordenadas recolectadas son correctas en relación con otro objeto. En este caso, no necesita las coordenadas exactas de georreferenciación de los puntos, solo necesita saber que los puntos recolectados están, digamos, situados a la misma distancia unos de otros. No confundir con Exactitud.
Puerto serie (UART, USB, RS-232)
Una interfaz de comunicación en serie en la que la información entra o sale secuencialmente bit a bit. Este tipo de comunicación se puede realizar mediante varios dispositivos como UART, USB o RS-232. Los receptores Reach pueden utilizar un puerto serie para intercambiar los datos de posición y corrección con dispositivos de terceros.
Punto de control en tierra o GCP
El punto de control en tierra es un punto de una superficie con coordenadas conocidas. Los GCP se utilizan activamente en la cartografía aérea y la fotogrametría. Los topógrafos establecen los GCP sobre el área y los marcan para que sean visibles desde el dron. A continuación, los GCP se levantan para encontrar sus coordenadas exactas y se utilizan como puntos de referencia para el futuro procesamiento de datos.
Punto de montaje
El punto de montaje es una fuente de datos de corrección relacionada con la estación de referencia física o virtual específica elegida o creada en función de su ubicación, respectivamente. Cuando reciba correcciones de un SRV, deberá activar el envío de la posición de su receptor en formato NMEA.
Punto de referencia de la antena
El punto de referencia de la antena es el punto central situado en la parte inferior del receptor. Se utiliza para calcular la altura de la antena.
QZSS
QZSS son las siglas del Sistema por Satélite Cuasicenital, el sistema de satélites japonés. Atiende principalmente a la región de Asia-Pacífico, con especial atención a las necesidades japonesas de información de posicionamiento precisa y fiable. El primer satélite se lanzó el 11 de septiembre de 2010 y entró en funcionamiento en 2018.
Radio LoRa
La radio de largo alcance o LoRa se utiliza para que los receptores Reach envíen o reciban correcciones sin conexión a Internet. Reach RS3/RS2/RS2+/RS+ está equipado con radio Lora interna. El Reach M2/M+ dispone de radio LoRa externa: puedes conectarla a través del puerto S2. La radio solo funciona de una forma: o envía la corrección o la recibe. Con la modulación LoRa es posible alcanzar hasta 19 km (11,8 mi) en línea de visión.
Ratio AR
Este es el resultado de la prueba de ratio realizada sobre la posible solución "Fix", muestra cuántas veces la mejor solución es mejor que la siguiente. Si este número es superior a 3, Reach considerará fija la solución RTK.
Este parámetro corresponde únicamente a los dispositivos Reach monobanda (Reach RS/RS+, Módulo Reach/M+).
Reach Panel
Reach Panel es una herramienta que le permite acceder a su Reach en un navegador, supervisar su estado y obtener opciones adicionales como descargar un gran número de registros y configurar la salida de mensajes NMEA en su Reach para integrarlo con maquinaria agrícola antigua.
Receptor monobanda
Un receptor monobanda es un dispositivo que recibe las señales del satélite en una sola banda de frecuencia. Tiene el mismo nivel de exactitud que el multibanda. El receptor monobanda tiene una línea base más corta en comparación con el multibanda y puede que ni siquiera encuentre un estado fix en condiciones de visibilidad del cielo limitada.
Receptor multibanda
Un receptor multibanda es un receptor que puede aceptar señales del satélite en más de una banda de frecuencia. Esto significa que el receptor tarda menos tiempo en establecer el primer estado fix, tiene una línea base más larga y tiene más posibilidades de mantener el estado fix en condiciones de visibilidad limitada del cielo.
Recolección de puntos
La recolección de puntos es una función de la aplicación Emlid Flow que permite encontrar las coordenadas exactas del punto. El receptor determina las coordenadas (x, y, z) de un punto del terreno y lo registra en tu proyecto para su posterior procesamiento.
Registro de correcciones de la base
Este registro contiene las correcciones de la estación base en formato RTCM3.
Registro de datos en bruto
Un registro de datos en bruto contiene observaciones GNSS del receptor sin el cálculo de coordenadas exactas. Se puede registrar en UBX o directamente en el formato estándar del sector, RINEX.
Registro de posiciones
Este registro contiene información sobre la posición. Los dispositivos Reach pueden registrar su posición en formatos LLH, XYZ, ENU, NMEA y ERB.
Relación señal/ruido
La relación señal/ruido o SNR es el principal indicador de la calidad de la recepción. El valor es igual a la relación entre la potencia de la señal útil y la potencia del ruido. Encontrará el indicador SNR en la pantalla principal de la aplicación Emlid Flow. Cuando el indicador SNR de un satélite sea superior a 45, se marcará en verde. Las barras grises representan el indicador SNR de la estación base. Cuantos más satélites haya en una zona verde, más precisas serán sus mediciones y más rápida será su resolución de ambigüedades.
Replanteo de puntos
El replanteo de puntos es una función de la aplicación Emlid Flow que permite encontrar puntos con coordenadas conocidas en el emplazamiento.
RINEX
RINEX es un formato estándar de datos en bruto que permite almacenar las observaciones de los satélites y las mediciones de los datos de navegación realizadas por el receptor. También permite el posprocesamiento de los datos recibidos por varias aplicaciones de diferentes fabricantes de receptores y programas.
RMS
La raíz cuadrada de la media del error al cuadrado. Los cálculos RMS se utilizan para evaluar la exactitud de la medición de la posición.
Rover
El rover es uno de los dos receptores GNSS que se utiliza para la recolección de datos en escenarios RTK o PPK. Rover es una unidad móvil: el topógrafo utiliza el rover para registrar los puntos, mientras que el rover recibe las correcciones de la base estática.
RTCM3
El RTCM3 es un formato estándar del sector para la salida de correcciones.
RTK
La cinemática en tiempo real o RTK es una de las técnicas utilizadas para mejorar la exactitud de los datos recogidos desde los satélites por el receptor. Para RTK se necesitan dos receptores: una base y un rover. La base envía correcciones al rover en movimiento durante la recogida de datos.
RTKCONV
RTKCONV es una herramienta en RTKLIB que convierte datos sin procesar UBX o datos de corrección de la base RTCM3 de un receptor a formato RINEX.
RTKLIB
RTKLIB es un paquete de programas de código abierto para el posicionamiento estándar y preciso con GNSS. Se utiliza para el procesamiento de datos PPK. Funciona con señales de GPS, GLONASS, Galileo, QZSS, BeiDou y SBAS. Emlid produce la versión de RTKLIB adaptada a los productos Reach.
RTKPLOT
RTKPLOT es una herramienta de RTKLIB que permite ver y trazar las soluciones de posición de RTKPOST así como los datos de observación de RTKCONV.
RTKPOST
RTKPOST es una herramienta para el posprocesamiento de registros en bruto en RTKLIB. El resultado se almacena en el archivo de solución de posición en LLH en coordenadas geográficas - archivo POS. En este archivo, obtendremos un seguimiento centimétrico del receptor.
Salida de la base
La salida de la base son los datos enviados por una estación base a un rover. Contiene correcciones para mejorar la exactitud de la información de posicionamiento. En la aplicación Emlid Flow, en la pantalla Salida de la base, puede configurar cómo envía su base las correcciones de las siguientes maneras: Serie, TCP, NTRIP, Bluetooth o LoRa. Los dispositivos Reach admiten la salida de la base en formato RTCM3.
SIG
El Sistema de información geográfica o GIS es un sistema para recopilar, almacenar, analizar y visualizar gráficamente datos espaciales e información relacionada con los objetos requeridos.
Sistema de coordenadas
El sistema de coordenadas es un sistema local, regional o global basado en coordenadas que se utiliza para localizar entidades geográficas. Un sistema de referencia espacial define una proyección cartográfica específica, así como las transformaciones entre diferentes sistemas de referencia espacial.
Tasa de actualización
La tasa de actualización es un valor que muestra la frecuencia con la que el receptor calcula e informa de su posición. Para los receptores Reach, se recomienda tener una frecuencia de actualización de 1 Hz en la base y 5 Hz en el rover.
TCP
El Protocolo de control de transmisión o TCP es uno de los principales protocolos de transferencia de datos de Internet diseñado para controlar la transferencia de datos. El escenario típico para el uso del TCP es el envío de datos de corrección a una aplicación en la misma red o a un servidor con IP pública.
Transmisión de posición
Los dispositivos Reach pueden enviar los datos de posición a aplicaciones GIS de terceros y a dispositivos externos, como tractores, drones y robots, entre otros. La posición se puede compartir mediante Serie, TCP y Bluetooth. Varias aplicaciones requieren diferentes formatos de los datos de posición, por eso Reach emite su posición en LLH, XYZ, ENU, NMEA y ERB.
Ubicación falsa
La función de ubicación falsa de los dispositivos Android te permite cambiar manualmente la ubicación de tu dispositivo a cualquier otro lugar. En el caso de los dispositivos Reach, permite que las aplicaciones de recolección de GPS obtengan las observaciones del GPS directamente del receptor en lugar del GPS interno de la unidad.
UBX
UBX es el formato de datos en bruto del GNSS. El protocolo UBX es un protocolo binario propiedad de u-blox que genera salidas en formato hexadecimal.
VRS
La estación de referencia virtual o VRS es una herramienta útil para las líneas base largas. Es una estación de referencia imaginaria y no ocupada generada cerca del usuario RTK. El rover envía los datos al NTRIP caster. El NTRIP permite unir los datos de tu rover y los datos de las densas bases NTRIP y modela una base virtual junto a ti.
WGS 84
El Sistema geodésico mundial 1984 o WGS 84 es el sistema global de parámetros geodésicos de la Tierra, que incluye el sistema de coordenadas geocéntricas. Se aceptó en 1984 y define las coordenadas relativas al centro de masa de la Tierra, con un error inferior a 2 cm.
XYZ
Uno de los formatos de transmisión de posición disponibles en los dispositivos Reach. Protocolo de texto simple para las coordenadas X, Y, Z del ECEF, así como el estado de la solución.